
ROBOTS DE ELEVACIÓN – Robot de elevación láser SLAM AMB-300JZ

Categoría principal
AGV AMR / AGV AMR elevador / Vehículo guiado automáticamente AGV / Robot móvil autónomo AMR / Vehículo AGV AMR para manipulación de materiales industriales / Fabricante chino de robots AGV / AMR de almacén / Navegación láser SLAM elevadora AMR / Robot móvil AGV AMR / Navegación láser SLAM de chasis AGV AMR / Robot logístico inteligente
Solicitud
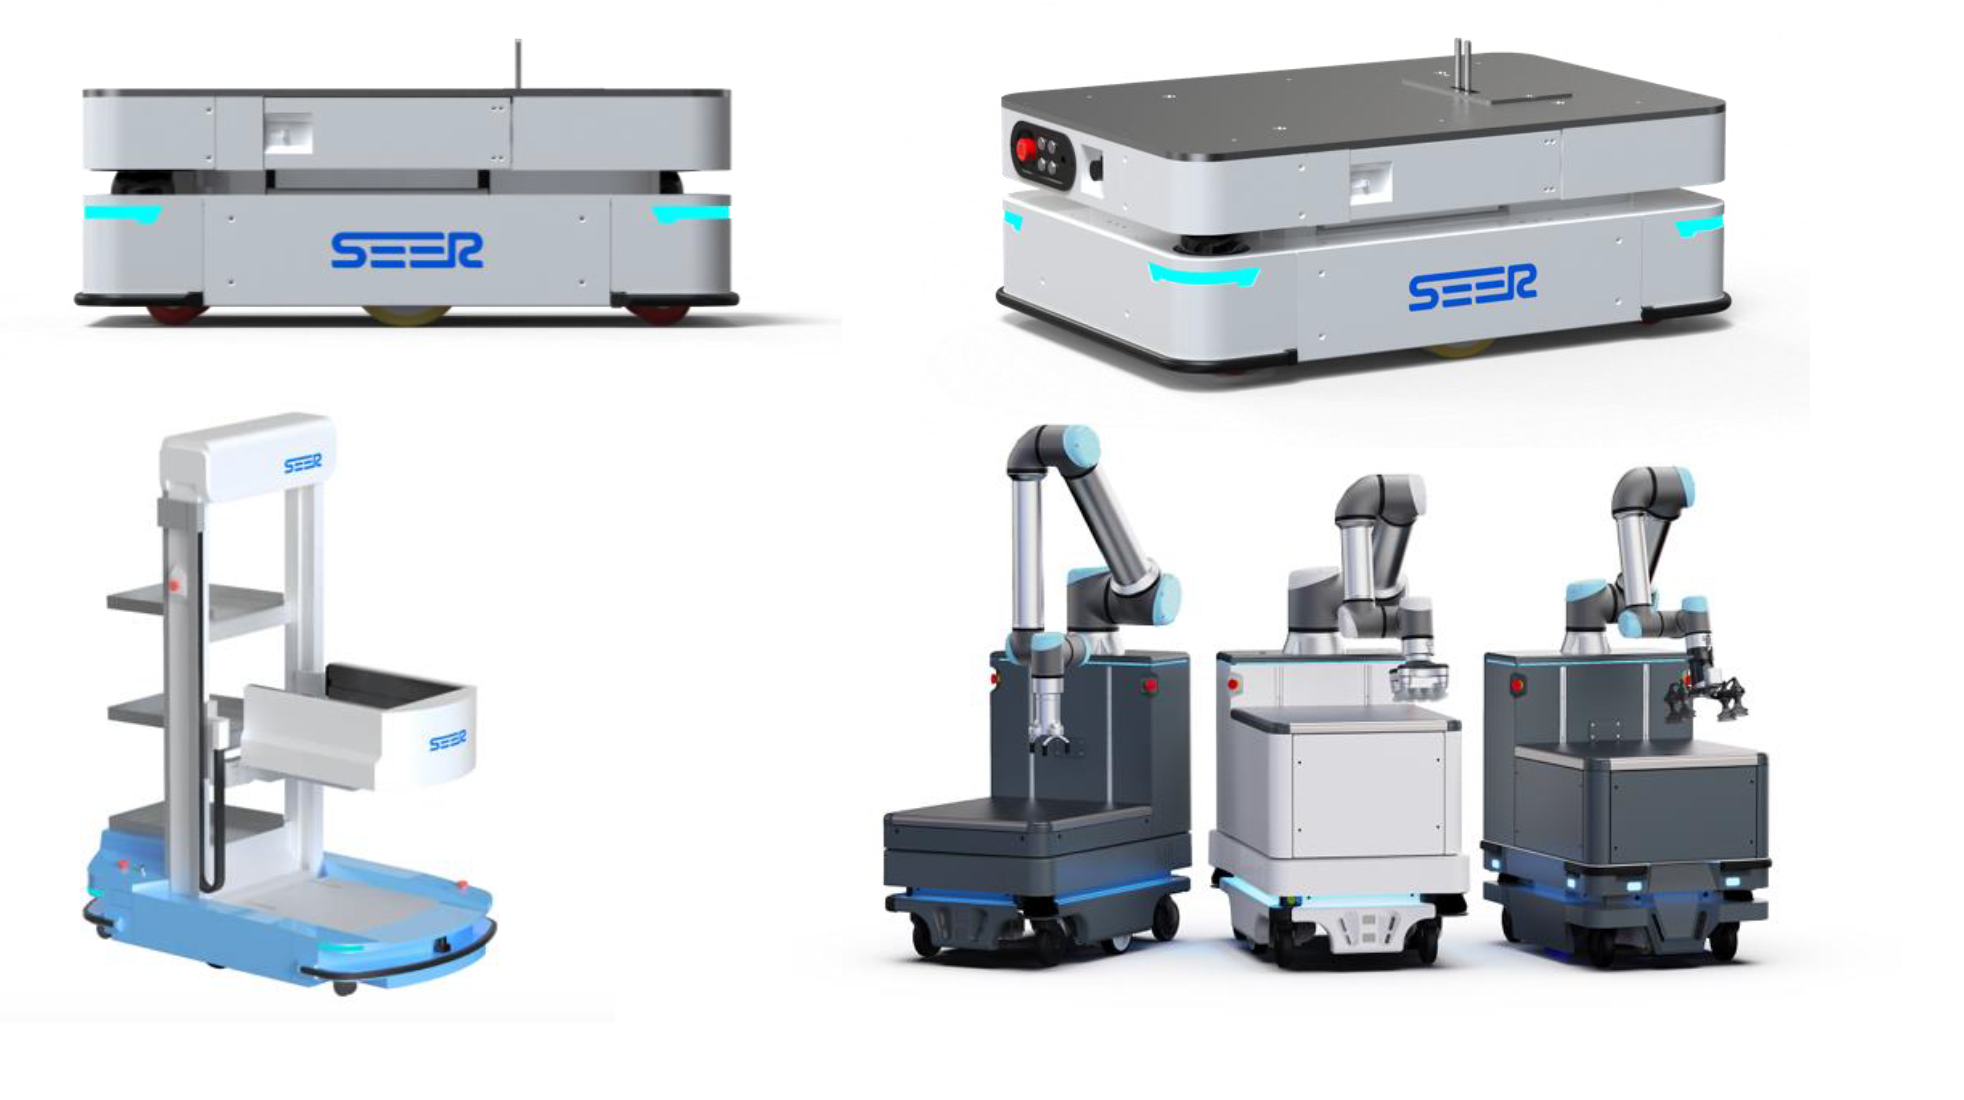
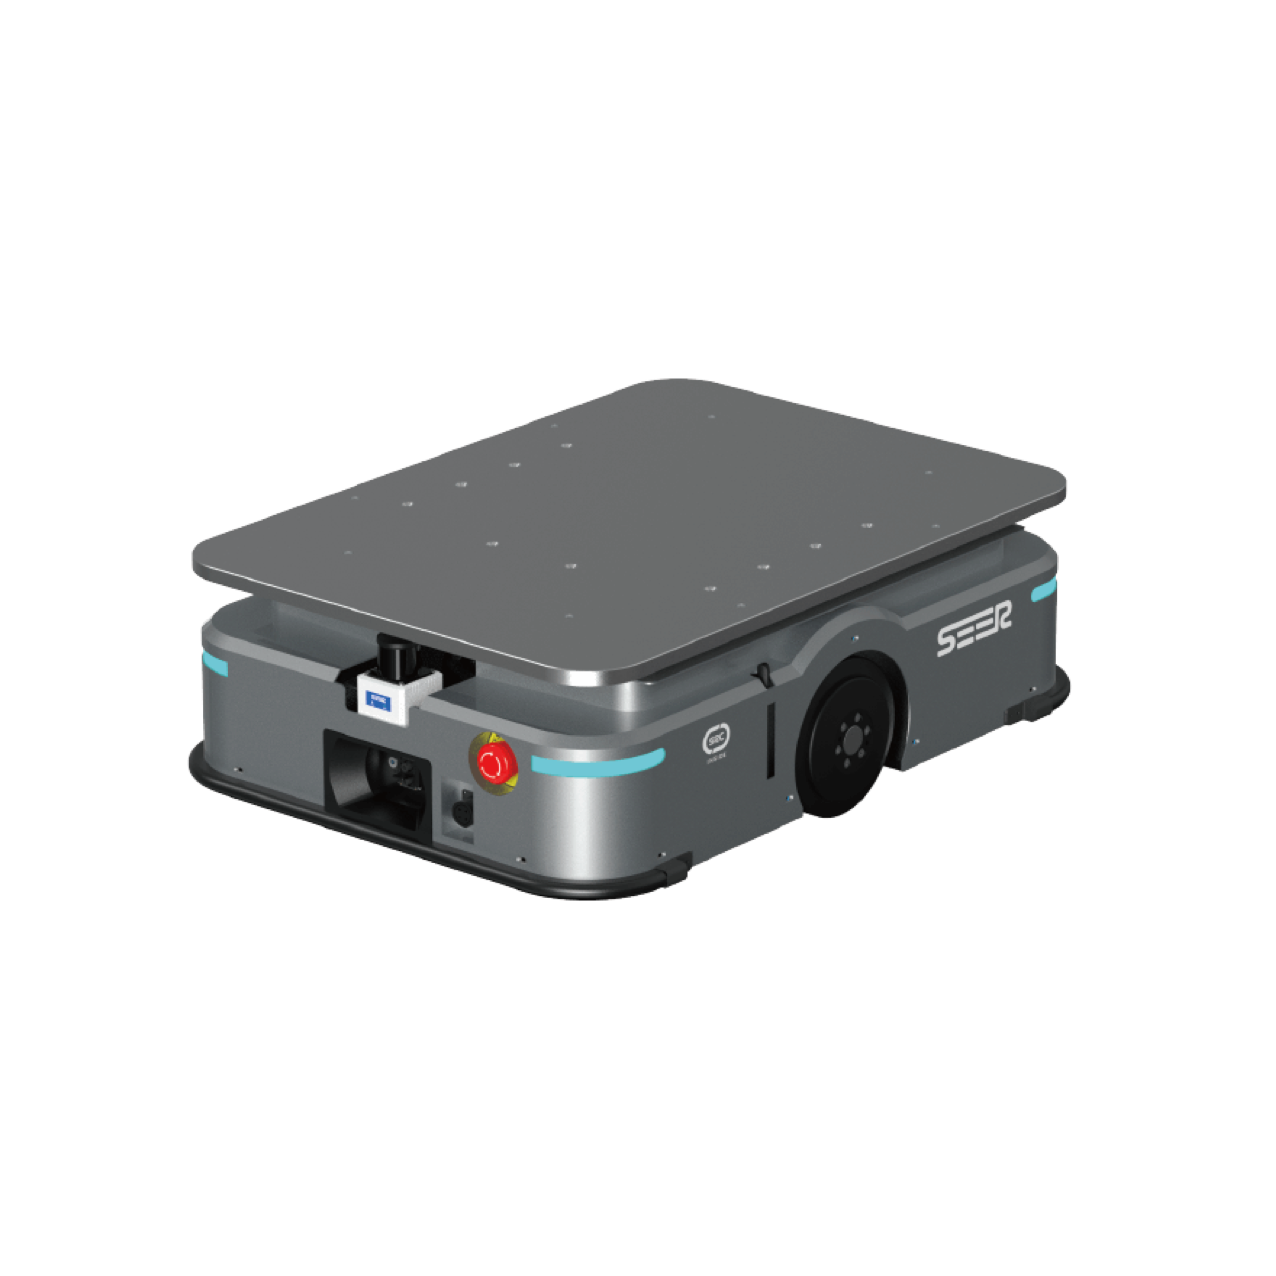
El chasis no tripulado AMB (Auto Mobile Base) para vehículos autónomos AGV, un chasis universal diseñado para vehículos guiados autónomos (AGV), ofrece funciones como edición de mapas y navegación por localización. Este chasis no tripulado para carros AGV proporciona numerosas interfaces de expansión, como E/S y CAN, para montar diversos módulos superiores junto con un potente software cliente y sistemas de despacho que ayudan a los usuarios a completar rápidamente la fabricación y aplicación de vehículos autónomos AGV. Hay cuatro orificios de montaje en la parte superior del chasis no tripulado AMB para vehículos guiados autónomos AGV, que permiten una expansión arbitraria con gatos hidráulicos, rodillos, manipuladores, tracción latente, pantallas, etc., para lograr múltiples aplicaciones en un solo chasis. AMB, junto con la Digitalización Mejorada Empresarial SEER, permite el despacho y despliegue unificado de cientos de productos AMB simultáneamente, lo que mejora significativamente el nivel de inteligencia de la logística y el transporte internos en la fábrica.
Característica
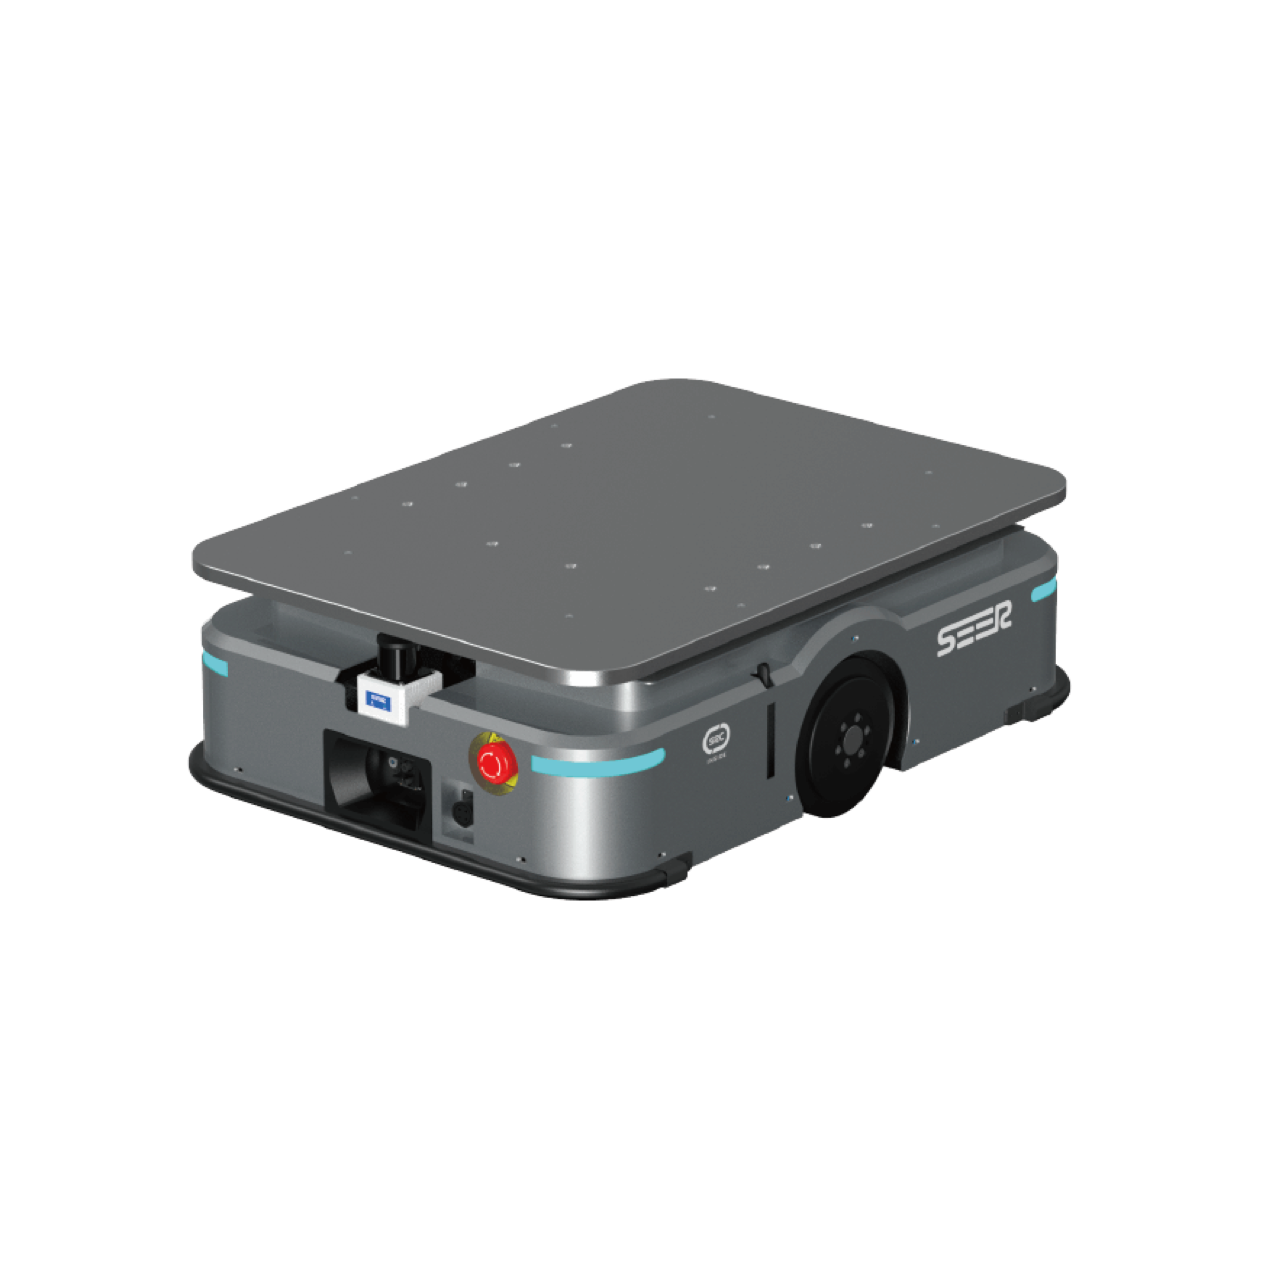
• Carga nominal: 300 kg
Duración: 8 horas
· Número de Lidar: 2
· Diámetro de rotación: 910 mm
· Velocidad de navegación: ≤1,5 m/s
• Precisión de posicionamiento: ±5,0,5 mm
●Algoritmos más potentes
Identificación y corrección de estantes, posicionamiento y navegación en entornos altamente dinámicos, detección y corrección de deslizamientos, posicionamiento secundario preciso mediante código QR, navegación híbrida, seguimiento automático y uso de curvas de Bézier de quinto orden.
●Identificación eficaz de materiales en estanterías
Puede identificar diversos tipos de estanterías y desplazarse por debajo de ellas para elevar la mercancía. También puede identificar estanterías de materiales en diferentes industrias.
●Más pequeño y más flexible
Su menor tamaño permite una altura de chasis más baja gracias al mecanismo de ascenso integrado, menores requisitos ambientales, más escenarios de cobertura y menos restricciones de emplazamiento.
●Más seguro y eficiente
Láseres duales y sensores en la banda protectora delantera y trasera para una protección de 360°; 10 minutos de carga para 1 hora de funcionamiento.
●Nuevo diseño industrial
Con el nuevo lenguaje de diseño PI de SEER Robotics, ofrecemos a nuestros clientes un producto potente y de alta tecnología con textura metálica.
Productos relacionados
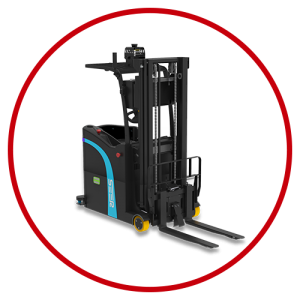
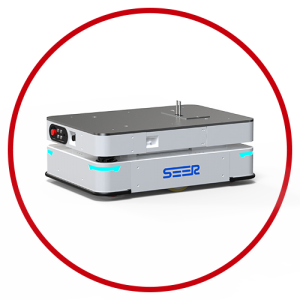
Parámetro de especificación
| Nombre del producto | AMB-300JZ | AMB-JS | AMB-800K | |
| asicparámetros | Método de navegación | SLAM láser | SLAM láser | SLAM láser |
| Modo de conducción | Rental de diferencial de dos ruedas | Rental de diferencial de dos ruedas | Rental de diferencial de dos ruedas | |
| Color de la concha | Gris frío | Gris frío | Negro y gris | |
| L*An*Al (mm) | 792*580*250 | 1330*952*290 | 980*680*245 | |
| Diámetro de rotación (mm) | 910 | 1460 | 980 | |
| Peso (con batería) (kg) | 150 | 265 | 150 | |
| Capacidad de carga (kg) | 300 | 500/1000 | 800 | |
| Dimensiones de la plataforma de elevación (mm) | 760*545 | 1300*920 | φ640 | |
| Altura máxima de elevación (mm) | 60±2 | 60±1 | 60±2 | |
| Actuación parámetros | Ancho mínimo transitable (mm) | 640 | 1050 | 820 |
| Precisión de la posición de navegación (mm)* | ±5 | ±5 | ±5 | |
| Precisión del ángulo de navegación (°)* | ±0,5 | ±1 | ±0,5 | |
| Velocidad de navegación (m/s) | ≤1,5 | ≤1,5 | ≤1,8 | |
| parámetros de la batería | Especificaciones de la batería (V/Ah) | 48/20 (fosfato de hierro y litio) | 48/40 (fosfato de hierro y litio) | 48/27 (fosfato de hierro y litio) |
| Duración total de la batería (h) | 8 | 7 | 8 | |
| Parámetros de carga automática (V/A) | 54,6/15 | 54,6/40 | 54,5/15 | |
| Tiempo de carga (10-80%) (h) | ≤1 | ≤2 | ≤2 | |
| Método de carga | Manual/Automático | Manual/Automático | Manual/Automático | |
| Configuraciones | Número Lidar | 2(SICK nanoScan3+C2 GRATIS) o 2(H1 GRATIS+C2 GRATIS) | 2 (SICK nanoScan3) | 1 (Núcleo SICK nanoScan3) o 1 (OLEILR-1BS5H) |
| Número de fotoeléctricos de evitación de obstáculos de baja posición | 0 | - | 0 | |
| Detección de carga | - | 〇 | - | |
| Botón de parada de emergencia | ● | ● | ● | |
| Vocero | ● | ● | ● | |
| Luz ambiental | ● | ● | ● | |
| Tira protectora | ● | ● | ● | |
| Funciones | itinerancia Wi-Fi | ● | ● | ● |
| Carga automática | ● | ● | ● | |
| Reconocimiento de estantes | ● | ● | ● | |
| Girar | - | - | ● | |
| Ubicación precisa con código QR | 〇 | - | 〇 | |
| Navegación mediante código QR | 〇 | - | 〇 | |
| navegación por reflector láser | 〇 | 〇 | 〇 | |
| Certificaciones | Compatibilidad electromagnética/descarga electrostática | - | ● | - |
| UN38.3 | - | ● | ● | |
* La precisión de navegación generalmente se refiere a la precisión de repetibilidad con la que un robot navega hasta la estación.
● Estándar 〇 Opcional Ninguno
Nuestro negocio
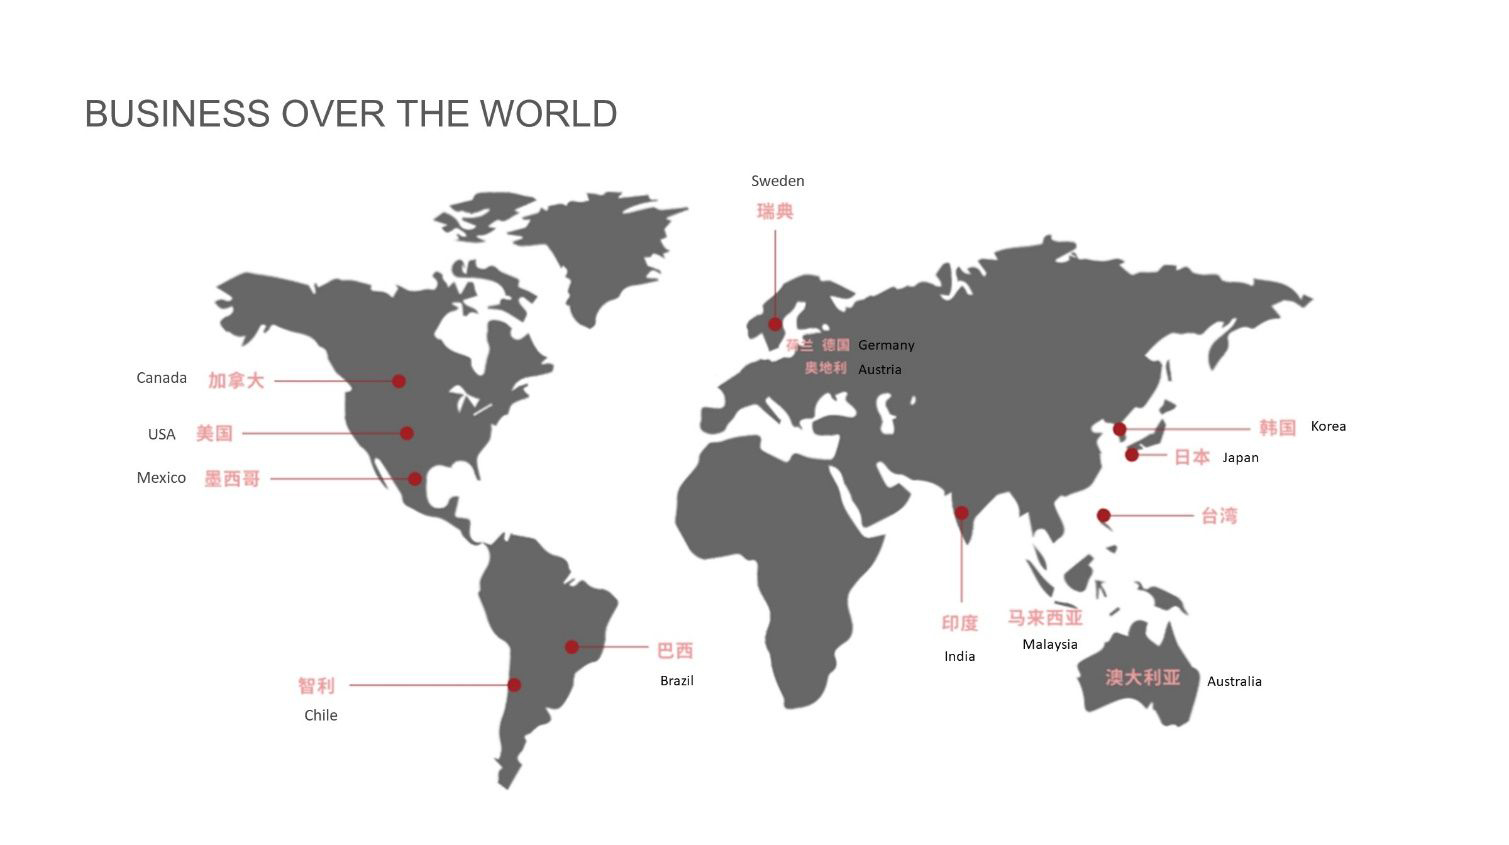
Categorías de productos
-
AMRS ESTÁNDAR – Bases Móviles para Auto AMB-300...
-
ROBOTS DE ELEVACIÓN – Robot de elevación rotativo SJV...
-

CARRETILLA ELEVADORA INTELIGENTE – SFL-CPD15-T Laser SLAM C...
-

CARRETILLA ELEVADORA INTELIGENTE – SFL-CBD15 Laser SLAM Sma...
-
ROBOTS DE ELEVACIÓN – Robot Satety AMB-1000JS
-
ROBOTS DE ELEVACIÓN – Robot de elevación láser SLAM...