
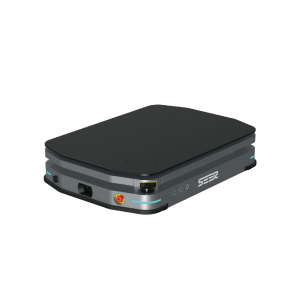
AMRS ESTÁNDAR – Bases Móviles para Auto AMB-300/AMB-300-D

Categoría principal
AGV AMR / AGV AMR elevador / Vehículo guiado automáticamente AGV / Robot móvil autónomo AMR / Vehículo AGV AMR para manipulación de materiales industriales / Fabricante chino de robots AGV / AMR de almacén / Navegación láser SLAM elevadora AMR / Robot móvil AGV AMR / Navegación láser SLAM de chasis AGV AMR / Robot logístico inteligente
Solicitud
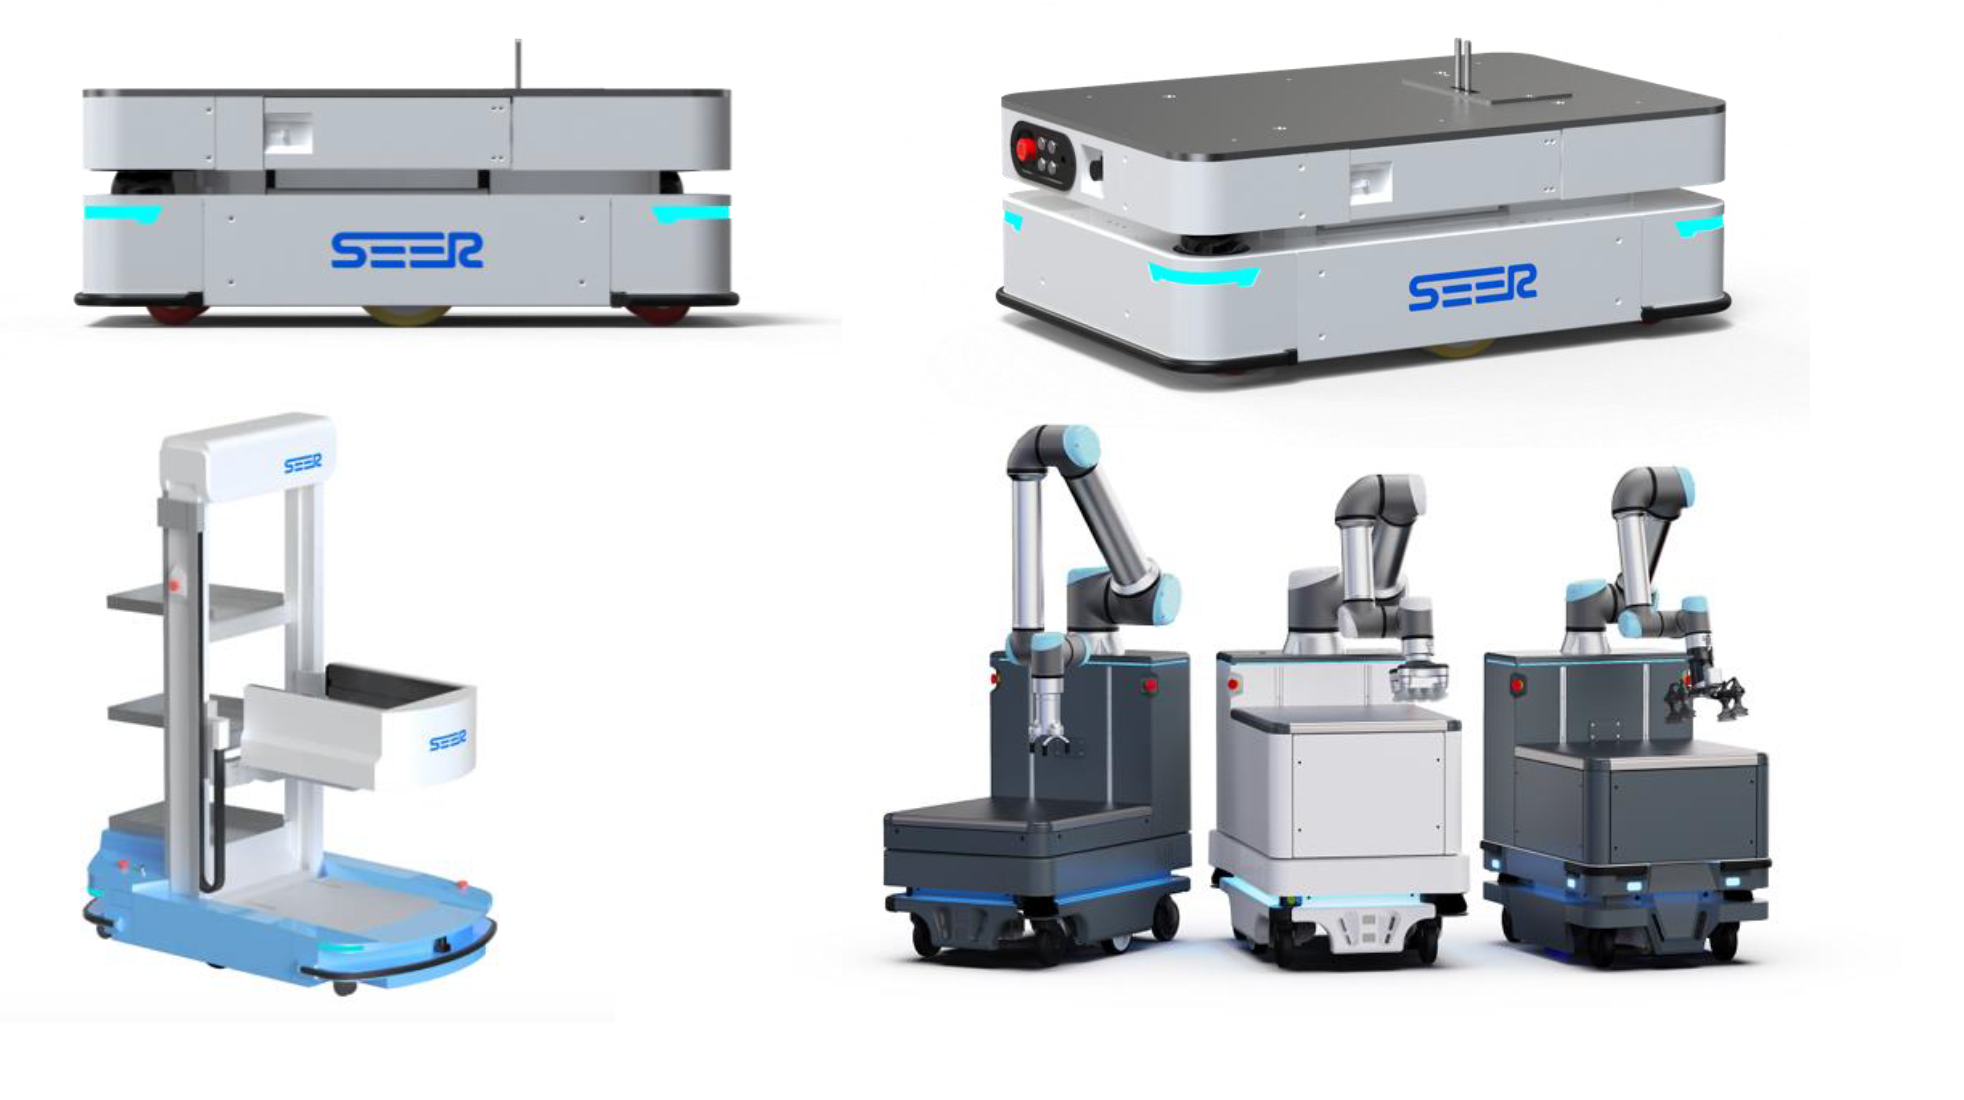
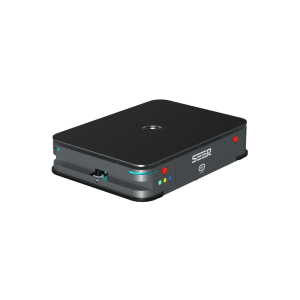
El chasis no tripulado AMB (Auto Mobile Base) para vehículos autónomos AGV, un chasis universal diseñado para vehículos guiados autónomos (AGV), ofrece funciones como edición de mapas y navegación por localización. Este chasis no tripulado para carros AGV proporciona numerosas interfaces de expansión, como E/S y CAN, para montar diversos módulos superiores junto con un potente software cliente y sistemas de despacho que ayudan a los usuarios a completar rápidamente la fabricación y aplicación de vehículos autónomos AGV. Hay cuatro orificios de montaje en la parte superior del chasis no tripulado AMB para vehículos guiados autónomos AGV, que permiten una expansión arbitraria con gatos hidráulicos, rodillos, manipuladores, tracción latente, pantallas, etc., para lograr múltiples aplicaciones en un solo chasis. AMB, junto con la Digitalización Mejorada Empresarial SEER, permite el despacho y despliegue unificado de cientos de productos AMB simultáneamente, lo que mejora significativamente el nivel de inteligencia de la logística y el transporte internos en la fábrica.
Característica
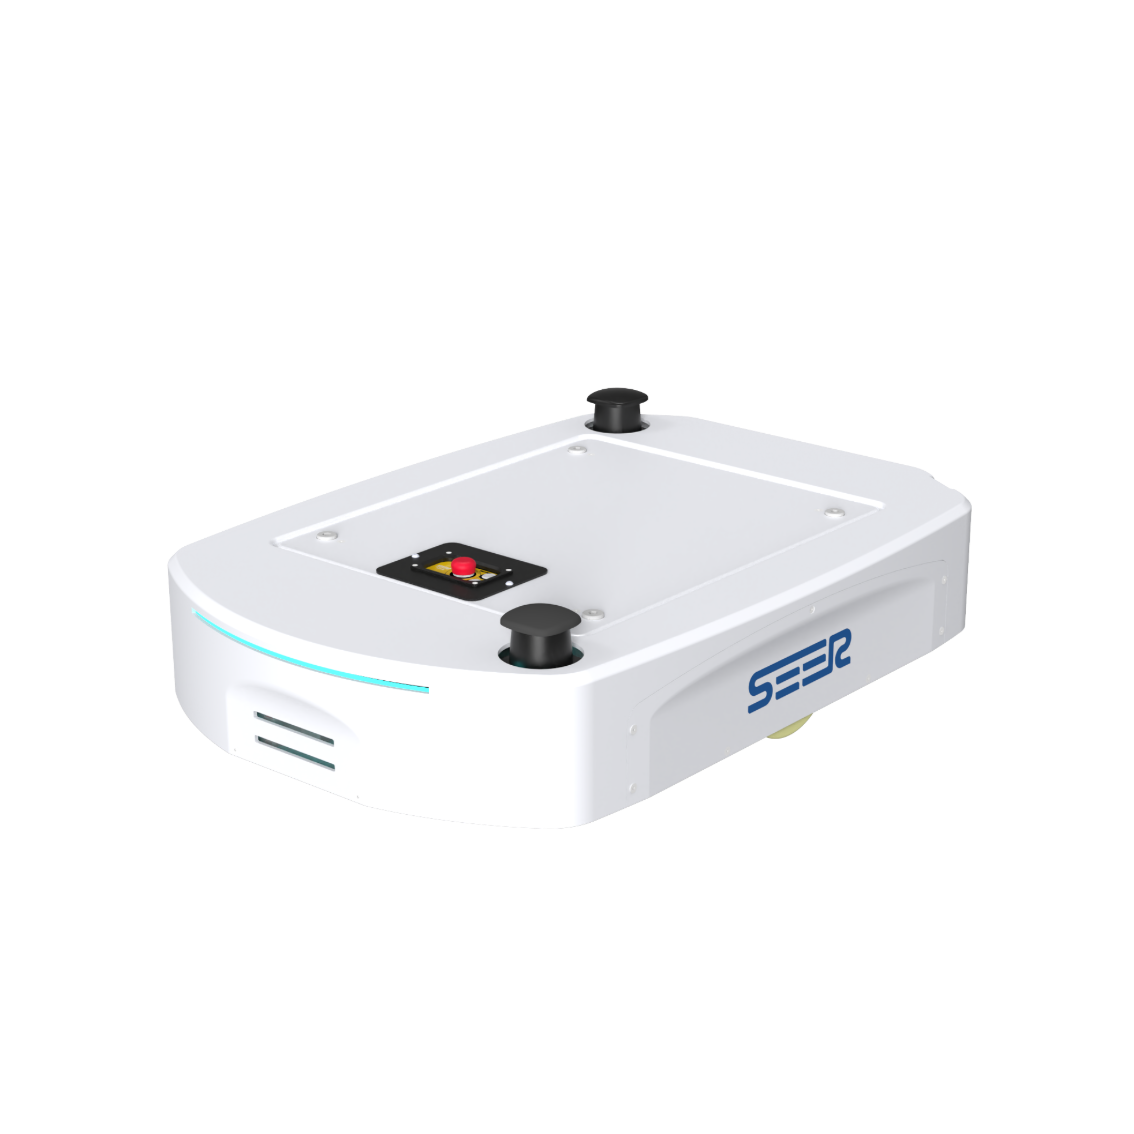
• Carga nominal: 300 kg
Duración total de la batería: 12 horas
· Número de Lidar: 1 o 2
· Diámetro de rotación: 1040 mm
· Velocidad de conducción: ≤1,4 m/s
• Precisión de posicionamiento: ±5,0,5 mm
● Chasis universal, expansión flexible
En la parte superior del chasis se encuentran cuatro orificios de montaje, que proporcionan numerosas interfaces para montar diversas estructuras superiores, como mecanismos de elevación, rodillos, brazos robóticos, sistemas de tracción latente y sistemas de giro e inclinación.
● Múltiples métodos de navegación, precisión de posicionamiento de hasta ±2 mm
El sistema Laser SLAM, el reflector láser, el código QR y otros métodos de navegación se integran a la perfección, logrando una precisión de posicionamiento repetible de hasta ±2 mm. Esto permite un acoplamiento preciso entre el AMR y el equipo, facilitando una manipulación eficiente del material.
● Alta rentabilidad, reduce costes y mejora la eficiencia.
La plataforma AMR universal, altamente rentable, que ofrece una precisa reducción de costes y una mejora de la eficiencia, es una excelente opción para que los clientes fabriquen diversos tipos de robots móviles.
● Software optimizado y potente, con más funciones incluidas.
Gracias al software de sistema completo de SEER Robotics, es fácil lograr el despliegue, la gestión, el funcionamiento y la administración de la información de los robots móviles autónomos (AMR) en toda la fábrica, y se puede conectar sin problemas con el sistema MES de la fábrica, lo que hace que todo el proceso sea más fluido.


Parámetro de especificación
| Modelo de producto | AMB-150 / AMB-150-D | AMB-300 / AMB-300-D | AMB-300XS | |
| Parámetros básicos | Método de navegación | SLAM láser | SLAM láser | SLAM láser |
| Modo de conducción | Diferencial de dos ruedas | Diferencial de dos ruedas | Diferencial de dos ruedas | |
| Color de la concha | Blanco perla / Negro perla | Blanco perla / Negro perla | RAL9003 | |
| L*An*Al (mm) | 800*560*200 | 1000*700*200 | 842*582*300 | |
| Diámetro de rotación (mm) | 840 | 1040 | 972.6 | |
| Peso (con batería) (kg) | 66 | 144 | 120 | |
| Capacidad de carga (kg) | 150 | 300 | 300 | |
| Ancho mínimo transitable (mm) | 700 | 840 | 722 | |
| Parámetros de rendimiento | ||||
| Precisión de la posición de navegación (mm*) | ±5 | ±5 | ±5 | |
| Precisión del ángulo de navegación (°) | ±0,5 | ±0,5 | ±0,5 | |
| Velocidad de navegación (m/s) | ≤1,4 | ≤1,4 | ≤1,5 | |
| Parámetros de la batería | Especificaciones de la batería (V/Ah) | 48/35 (Litio ternario) | 48/52 (Litio ternario) | 48/40 (litio ternario) |
| Duración total de la batería (h) | 12 | 12 | 12 | |
| Tiempo de carga (10-80%) (10-80%) (h) | ≤2 | ≤ 2,5 | ≤ 2,5 | |
| Método de carga | Manual/Automático/Interruptor | Manual/Automático/Interruptor | Manual/Automático/Interruptor | |
| Interfaces extendidas | Energía DO | Siete vías (capacidad de carga total 24V/2A) | Siete vías (capacidad de carga total 24V/2A) | Tridireccional (capacidad de carga total 24V/2A) |
| DI | Diez vías (NPN) | Diez vías (NPN) | Once vías (PNP/NPN) | |
| Interfaz de parada de emergencia | Salida bidireccional | Salida bidireccional | Salida bidireccional | |
| Red cableada | Ethernet Gigabit RJ45 de tres vías | Ethernet Gigabit RJ45 de tres vías | Ethernet Gigabit bidireccional M12 X-Code | |
| Configuraciones | Número Lidar | 1 o 2 | 1 o 2 | 2 (SICK nanoScan3) |
| Pantalla HMI | ● | ● | - | |
| Botón de parada de emergencia | ● | ● | ● | |
| Zumbador | ● | ● | - | |
| Vocero | ● | ● | ● | |
| Luz ambiental | ● | ● | ● | |
| Tira protectora | - | - | ● | |
| Funciones | itinerancia Wi-Fi | ● | ● | ● |
| Carga automática | ● | ● | ● | |
| Reconocimiento de estantes | ● | ● | ● | |
| navegación por reflector láser | 〇 | 〇 | 〇 | |
| Evitación de obstáculos en 3D | 〇 | 〇 | 〇 | |
| Certificaciones | ISO 3691-4 | - | - | ● |
| Compatibilidad electromagnética/descarga electrostática | ● | ● | ● | |
| UN38.3 | ● | ● | ● | |
| Limpieza | - | Clase ISO 4 | Clase ISO 4 | |
* La precisión de navegación generalmente se refiere a la precisión de repetibilidad con la que un robot navega hasta la estación.
● Estándar 〇 Opcional Ninguno
Nuestro negocio
Categorías de productos
-

CARRETILLA ELEVADORA INTELIGENTE – SFL-CDD14 Laser SLAM Sma...
-

CARRETILLA ELEVADORA INTELIGENTE – SFL-CDD16 Laser SLAM Sta...
-

Modo AMR/AGV: una automatización de próxima generación...
-
ROBOTS DE ELEVACIÓN – Robot de elevación láser SLAM...
-
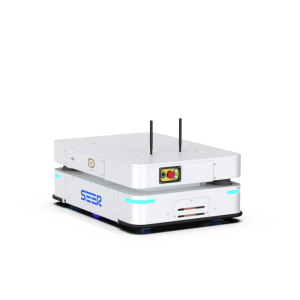
AMRS ESTÁNDAR – Bases Móviles para Auto AMB-300XS
-
ROBOTS DE ELEVACIÓN – Robot Satety AMB-1000JS