
Brazo robótico colaborativo, pinza neumática de dedos blandos con dos puntas, robótica de alta velocidad y alta precisión.
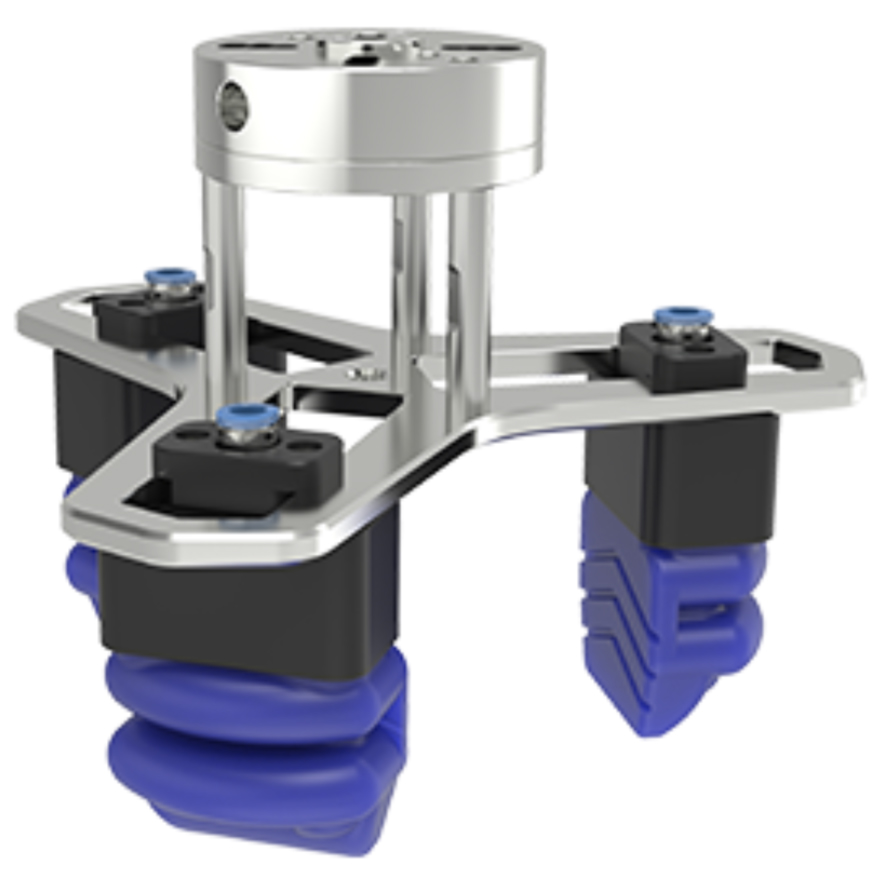
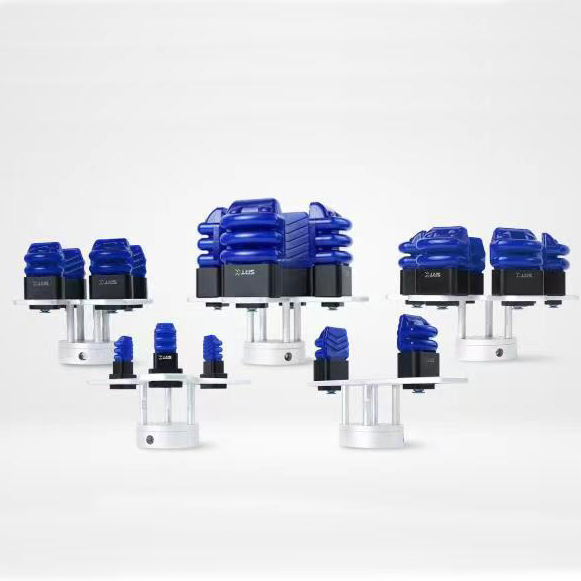

Brazo robótico colaborativo, pinza neumática de dedos blandos con dos puntas, robótica de alta velocidad y alta precisión.
Categoría principal
Brazo robótico industrial / Brazo robótico colaborativo / Pinza eléctrica / Actuador inteligente / Soluciones de automatización / Pinza para brazo cobot / Pinza blanda / Pinza para brazo robótico
Solicitud
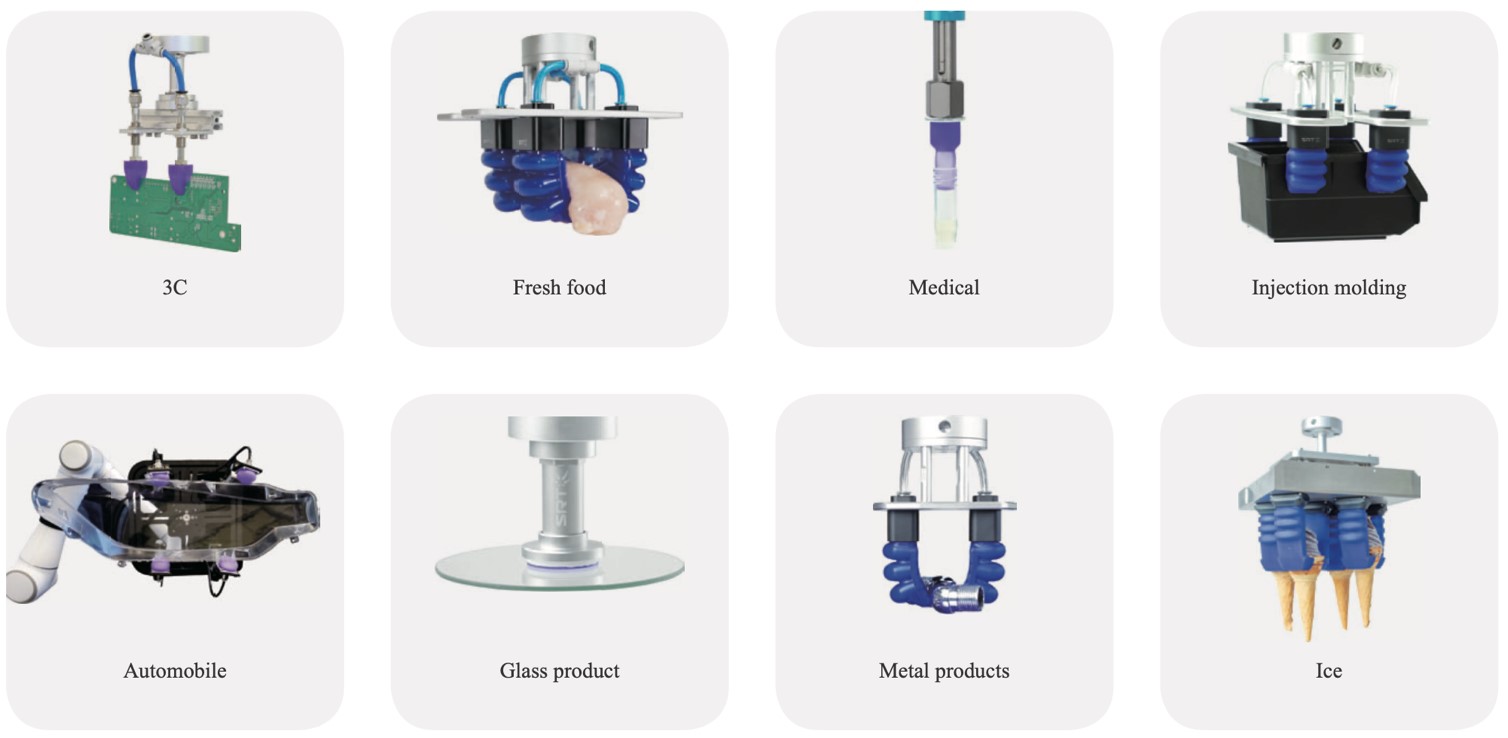
El SCIC SFG-Soft Finger Gripper es un nuevo tipo de pinza robótica flexible desarrollada por SRT. Sus componentes principales están fabricados con materiales flexibles. Puede simular la acción de agarre de las manos humanas y sujetar objetos de diferentes tamaños, formas y pesos con un solo dispositivo. A diferencia de la estructura rígida de las pinzas robóticas tradicionales, la pinza SFG cuenta con "dedos" neumáticos suaves que se adaptan al objeto sin necesidad de ajustes previos, según su tamaño y forma precisos, eliminando la restricción que imponen las líneas de producción tradicionales al requerir objetos de tamaño uniforme. Los dedos de la pinza están fabricados con un material flexible que proporciona un agarre suave, especialmente adecuado para sujetar objetos blandos o de formas irregulares que se dañan con facilidad.
En la industria de las pinzas para brazos robóticos, las abrazaderas tradicionales de uso común, como las pinzas cilíndricas y las ventosas, suelen verse afectadas por factores como la forma, la categoría y la ubicación del producto, lo que les impide sujetarlo con precisión. La pinza flexible desarrollada por SRT, basada en tecnología robótica flexible, resuelve este problema industrial de forma eficaz y permite que la línea de producción automatizada dé un salto cualitativo.
Característica
·Sin restricciones de forma, tamaño ni peso del objeto.
Frecuencia de funcionamiento de 300 CPM
• Precisión de repetibilidad de 0,03 mm
• Carga útil máxima: 7 kg
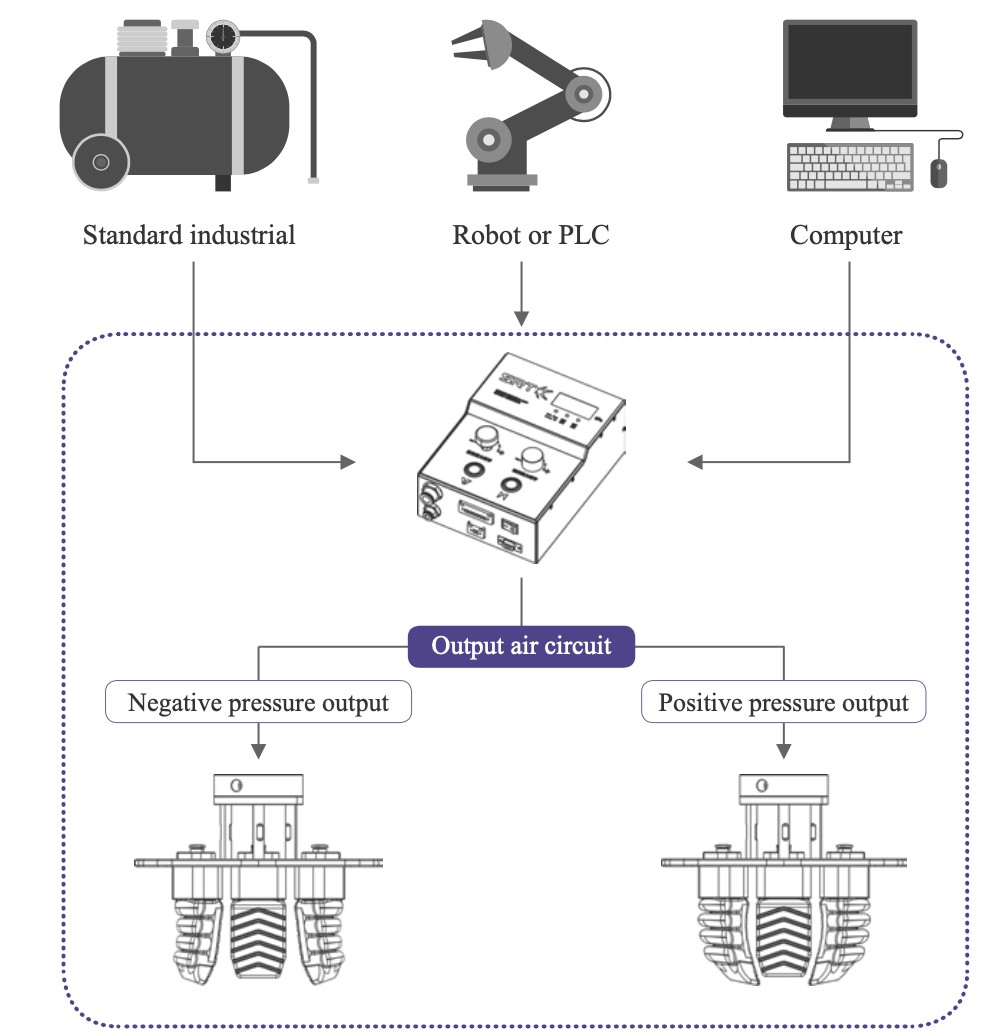
●La empuñadura suave tiene una estructura de airbag especial que produce diferentes movimientos según la diferencia de presión interna y externa.
● Presión positiva de entrada: tiende a sujetar, cubriendo de forma auto-adaptativa la interfaz de la pieza de trabajo y completando el movimiento de agarre.
●Presión negativa de entrada: las pinzas se abren y liberan la pieza de trabajo y completan el agarre de soporte interno en algunas situaciones específicas.
Las pinzas blandas SFG se han implementado con brazos robóticos colaborativos de primera clase, entre los que se incluyen:
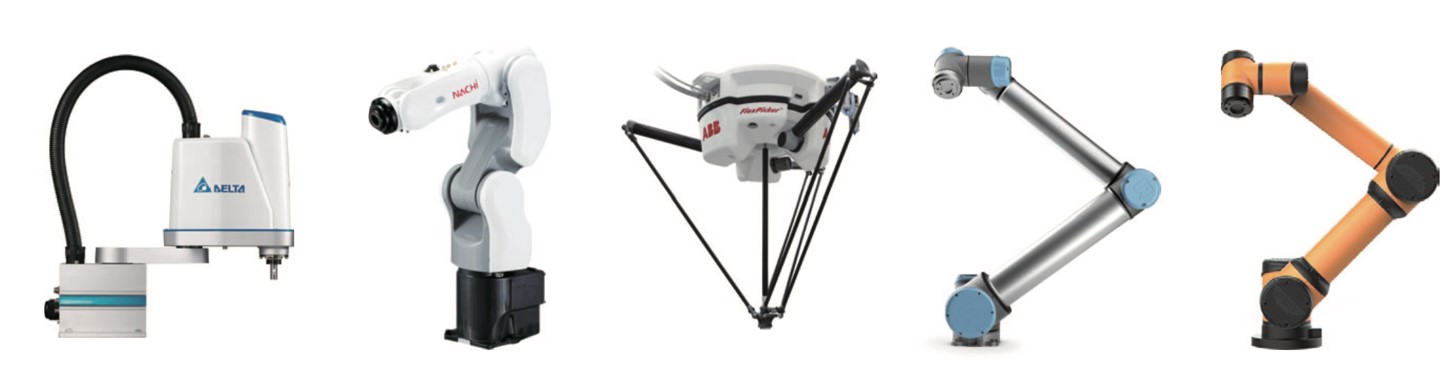
Robot de 4 ejes horizontales (SCARA) Delta
Brazo robótico industrial Nachi Fujikoshi
Robot paralelo (delta) de 4 ejes ABB
Robot colaborativo de 6 ejes UR
Robot colaborativo de 6 ejes AUBO
Parámetro de especificación
Esta pinza flexible es ideal para dispositivos automáticos de pequeña escala en industrias como el ensamblaje inteligente, la clasificación automática, la logística de almacenes y el procesamiento de alimentos. También puede utilizarse como componente funcional en laboratorios de investigación científica, equipos de entretenimiento inteligentes y robots de servicio. Es la opción perfecta para quienes requieren movimientos de agarre inteligentes, seguros, adaptables y que no dañen los materiales.
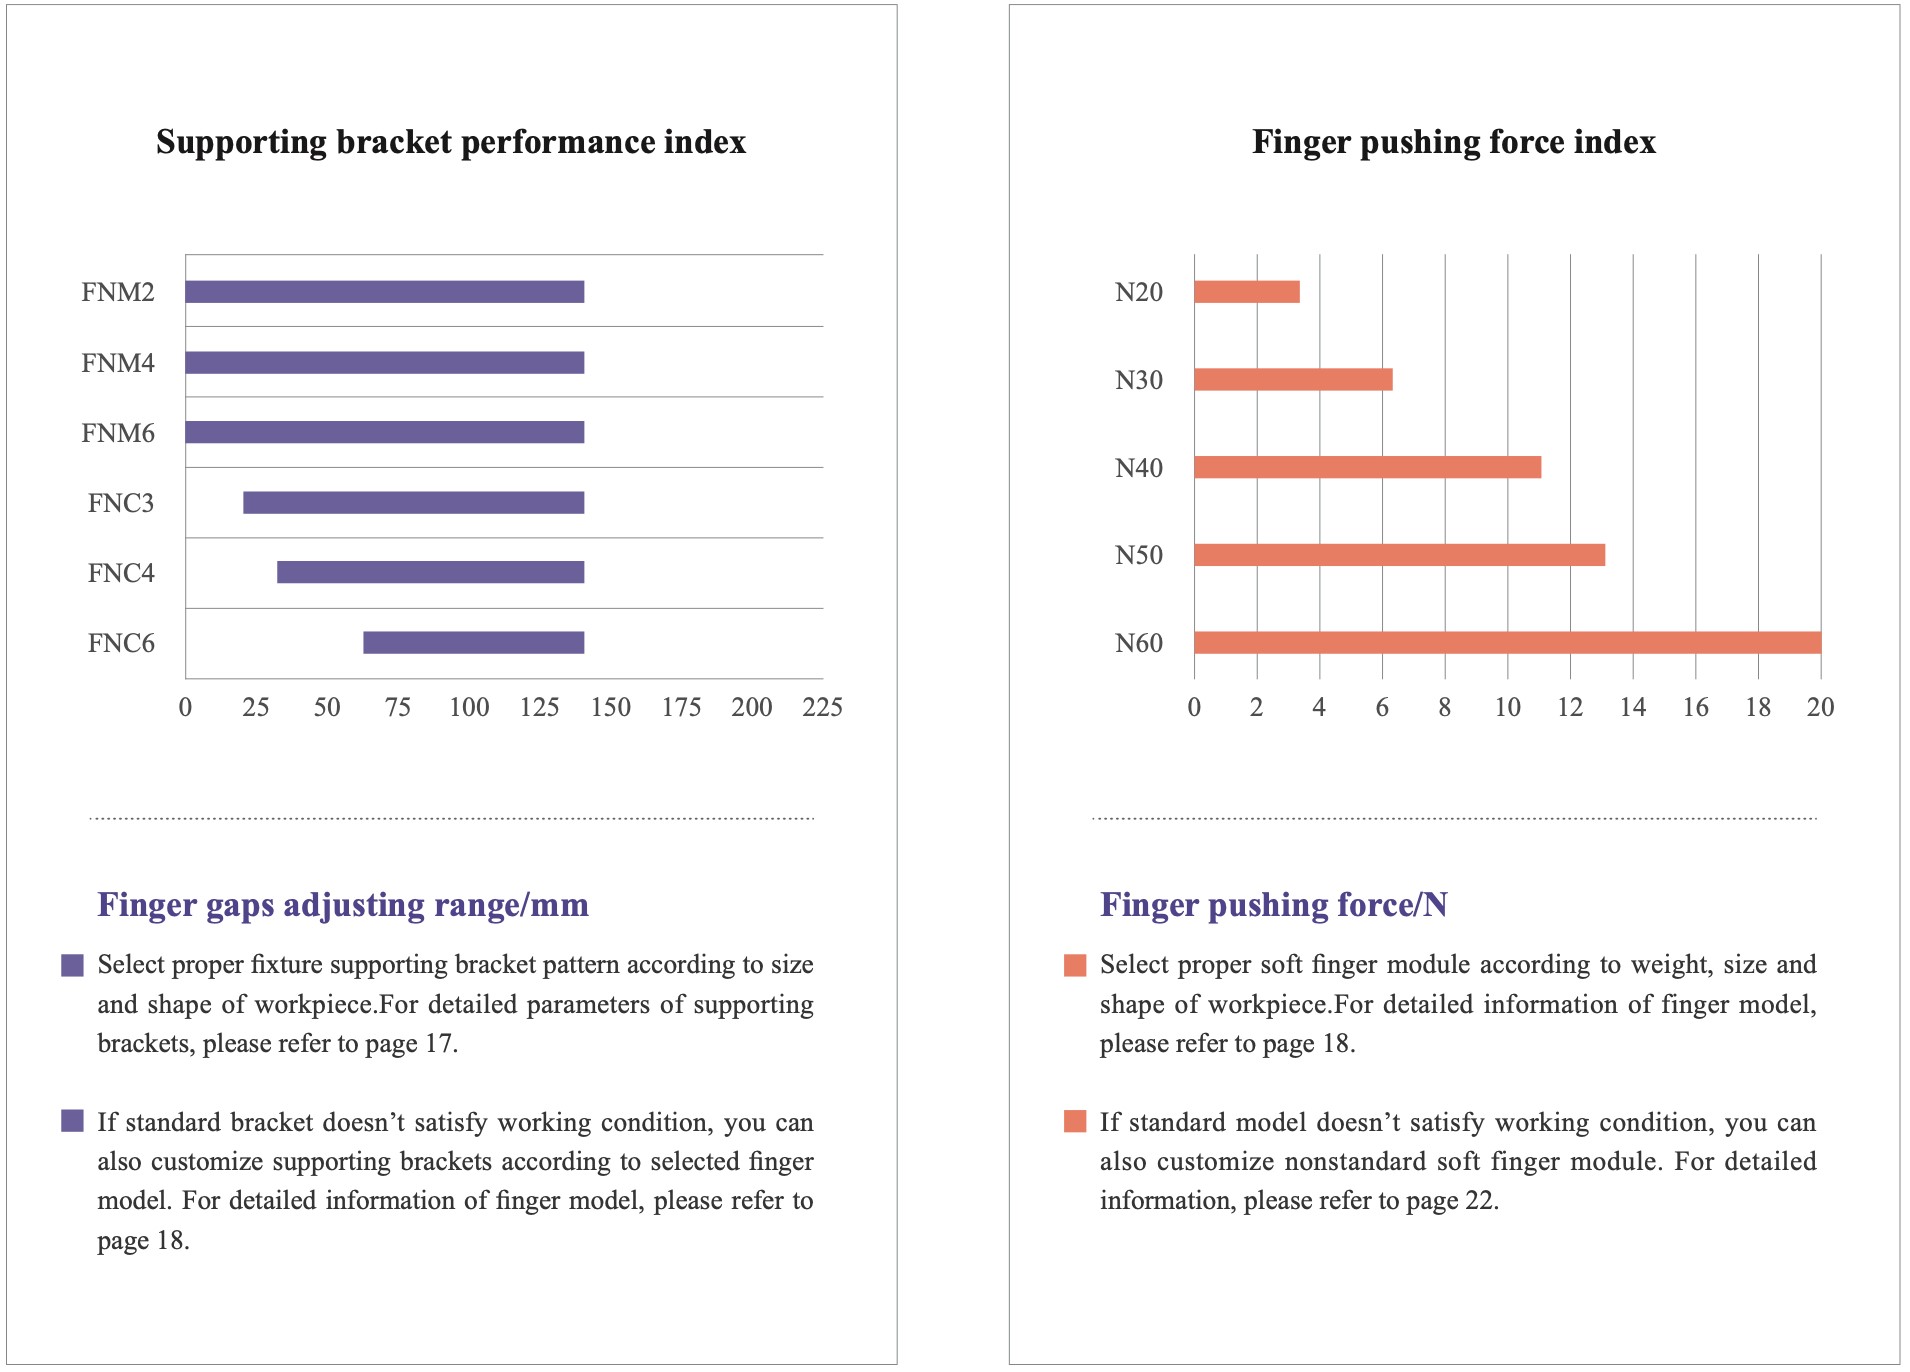
SOPORTES:
MÓDULOS DE LOS DEDOS:
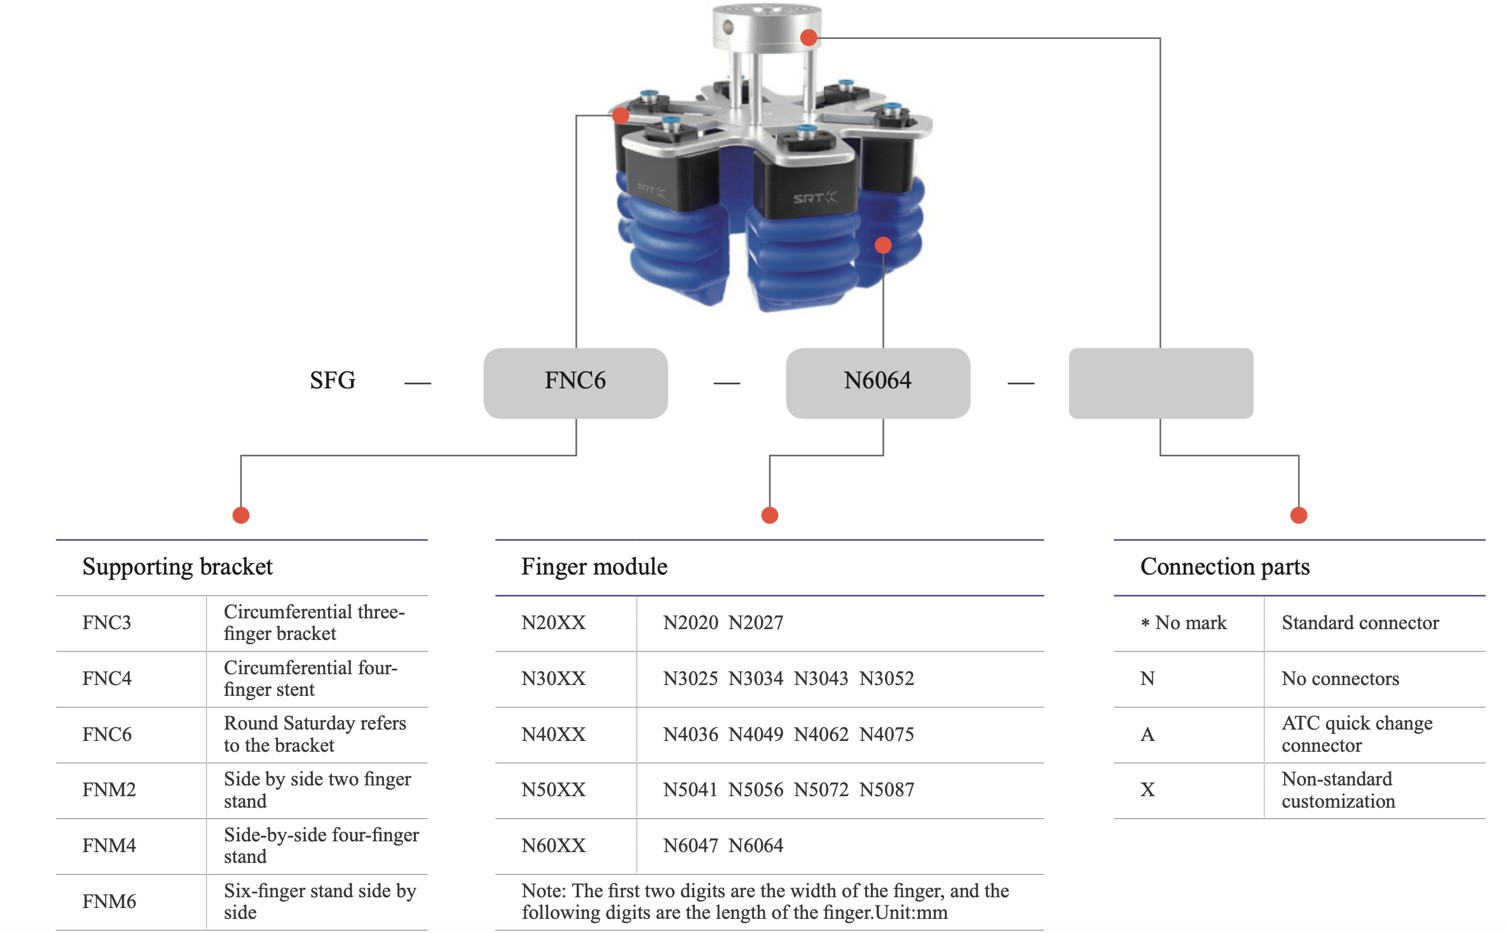
PRINCIPIOS DE CODIFICACIÓN
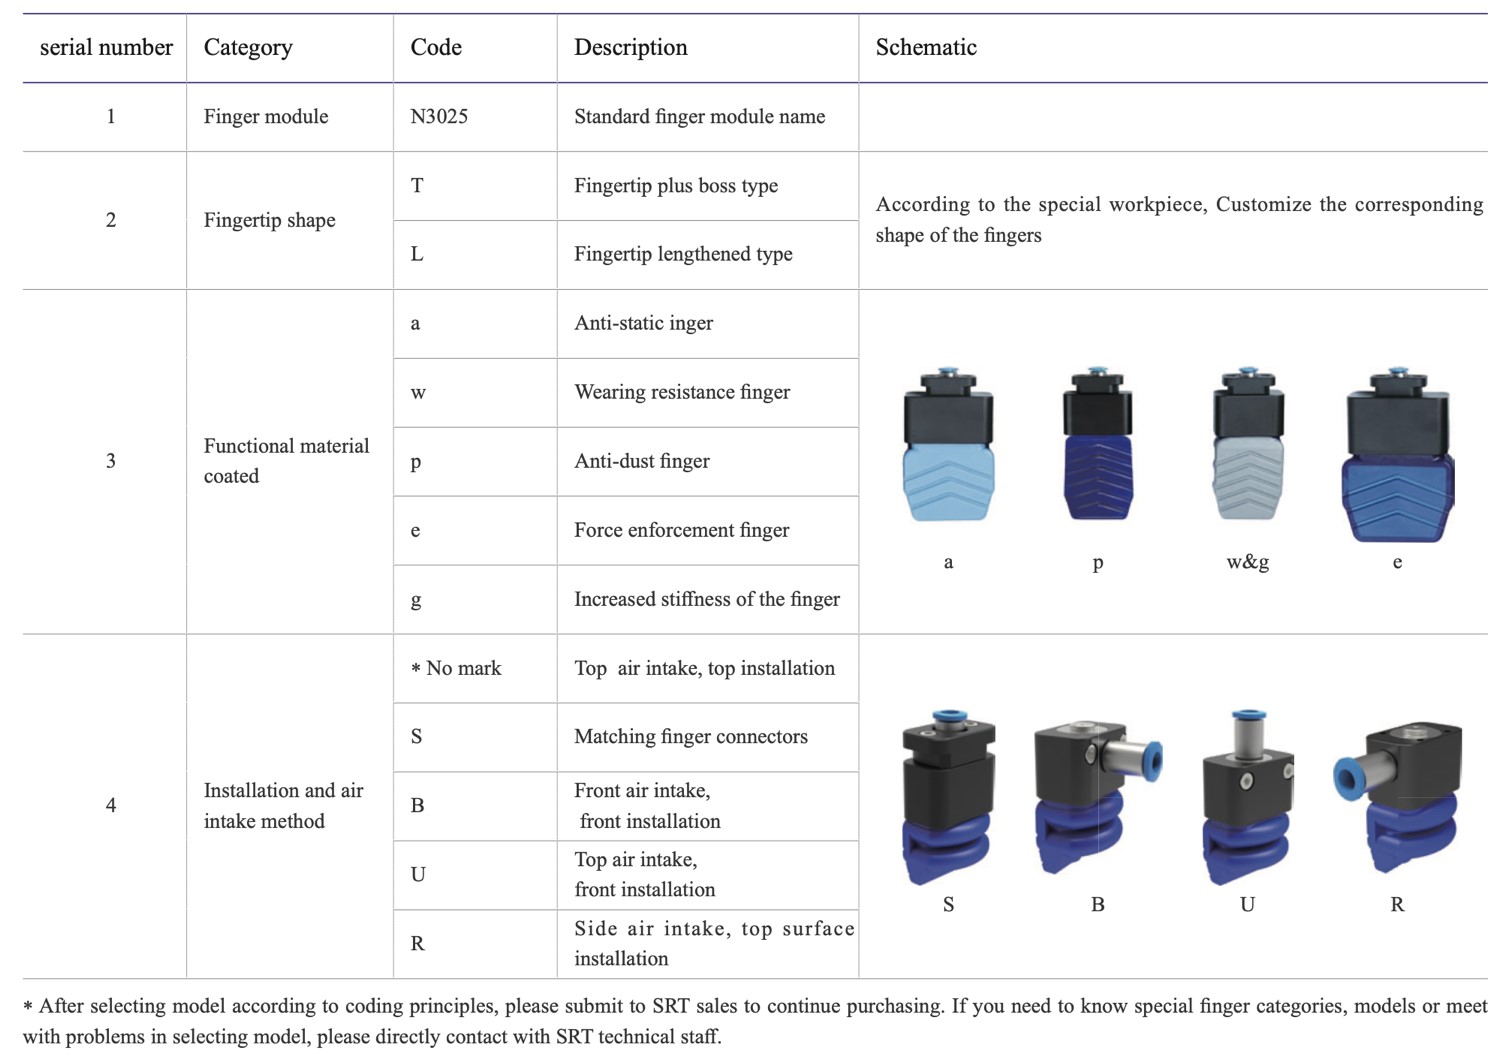
PRINCIPIOS DE CODIFICACIÓN DE FINGURES
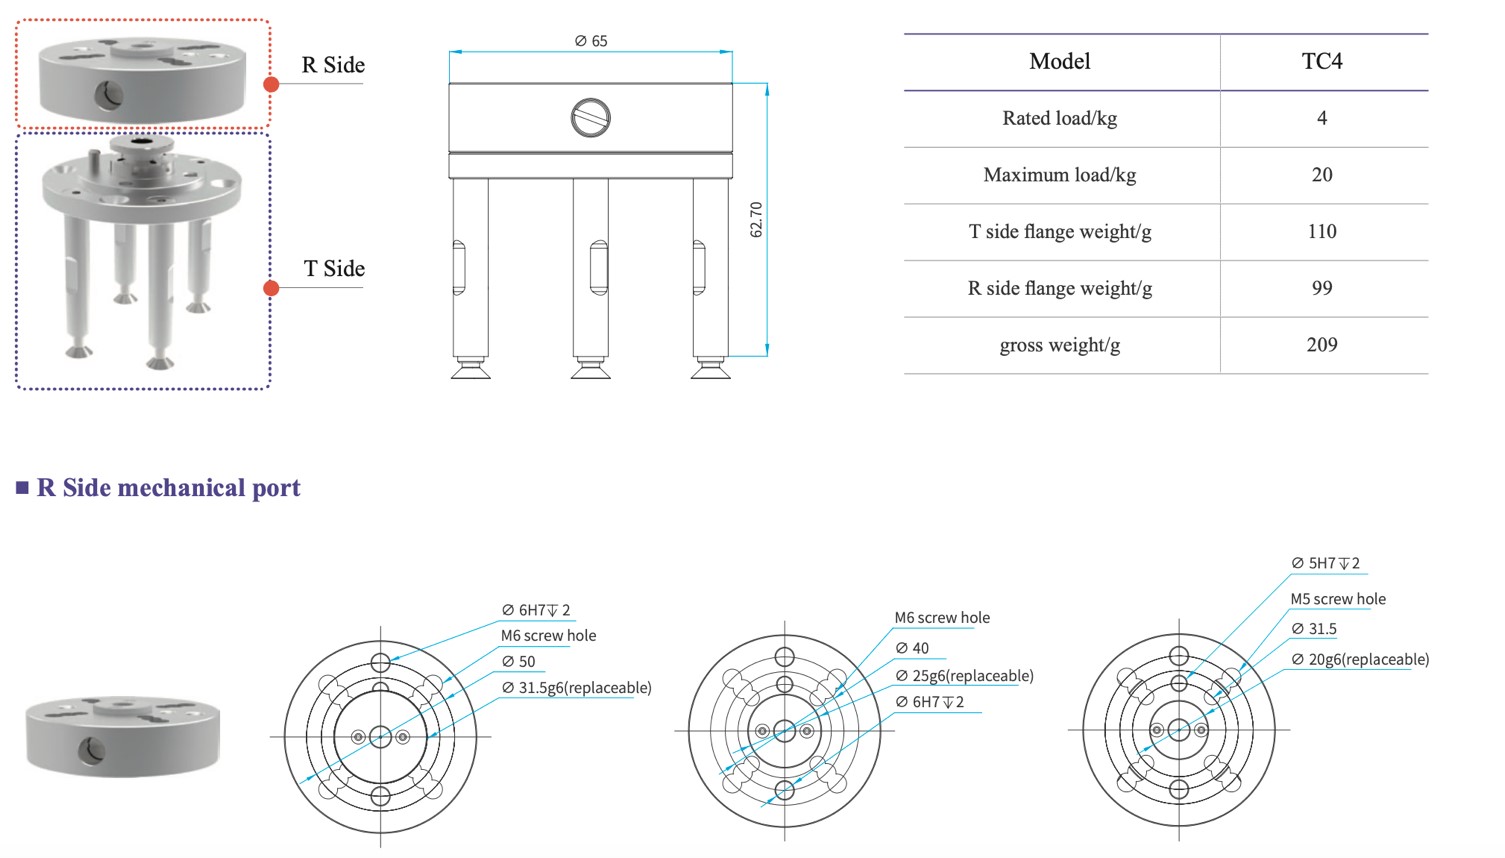
Pieza de montaje
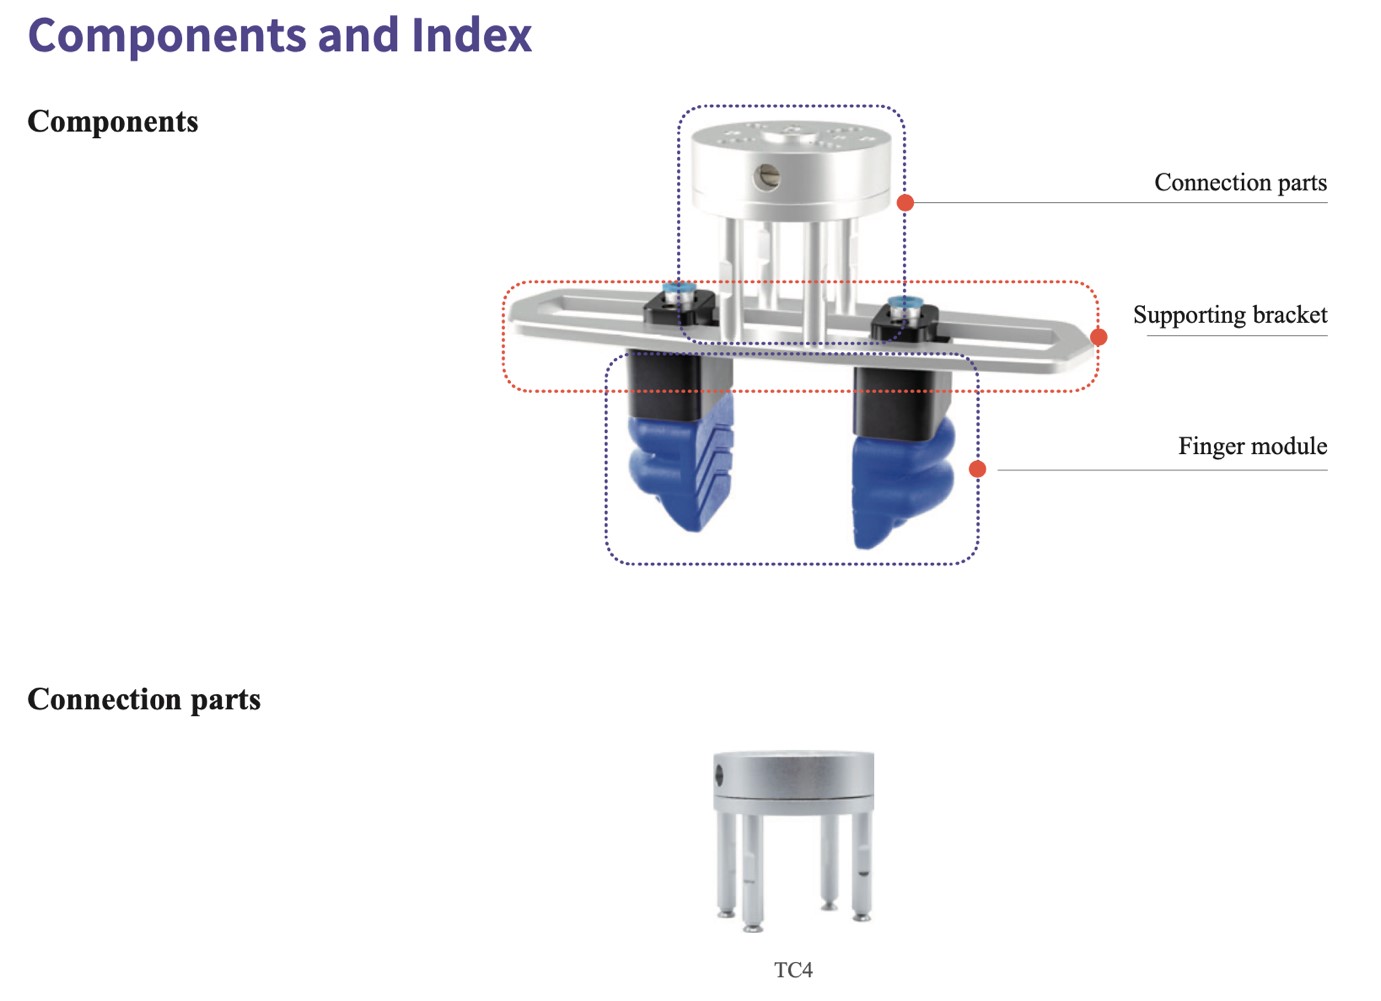
Piezas de conexión
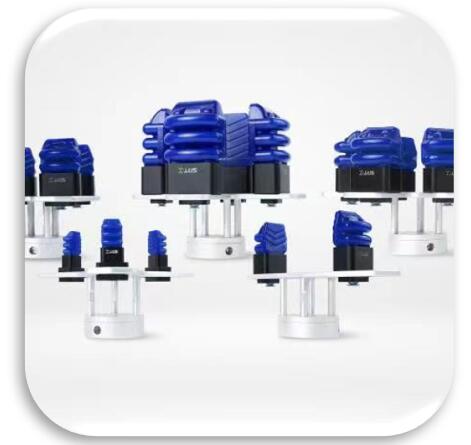
TC4 es un accesorio modular que funciona en conjunto con la serie SFG de pinzas flexibles y la conexión mecánica de la máquina. El despliegue y la sustitución de los accesorios se realizan con rapidez aflojando menos tornillos.
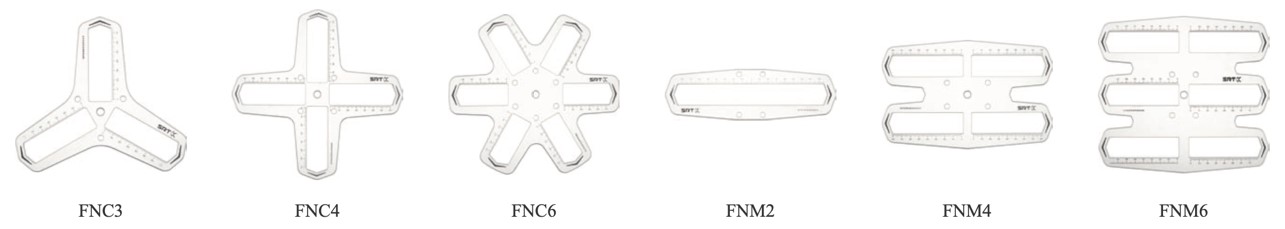
Soporte
■Soporte circunferencial FNC
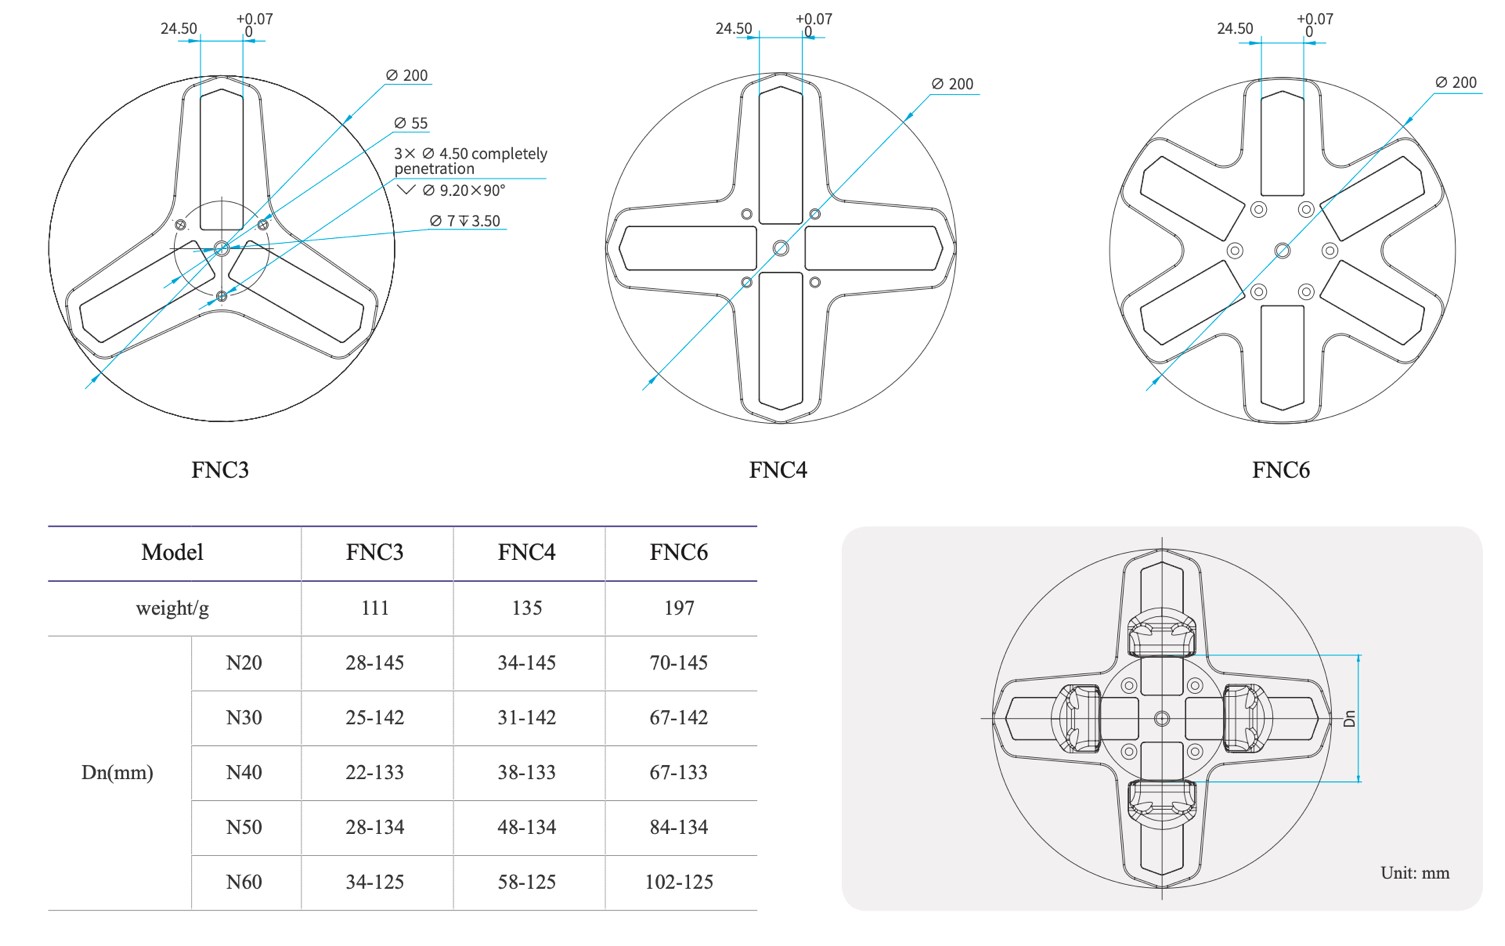
■Soporte lado a lado de FNM
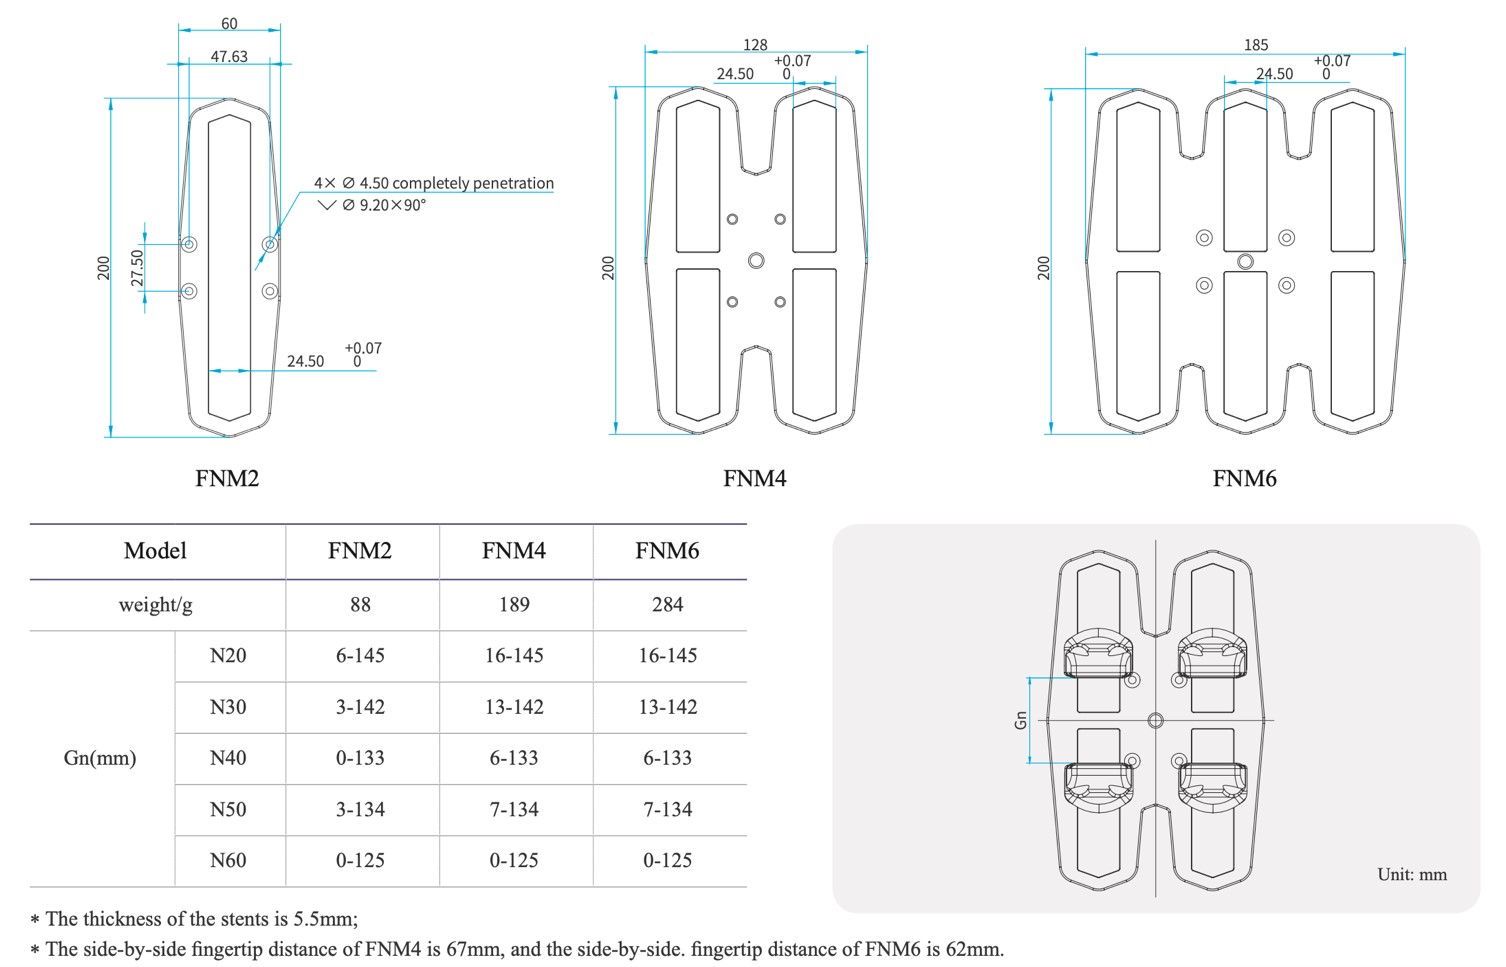
módulo de dedos suaves
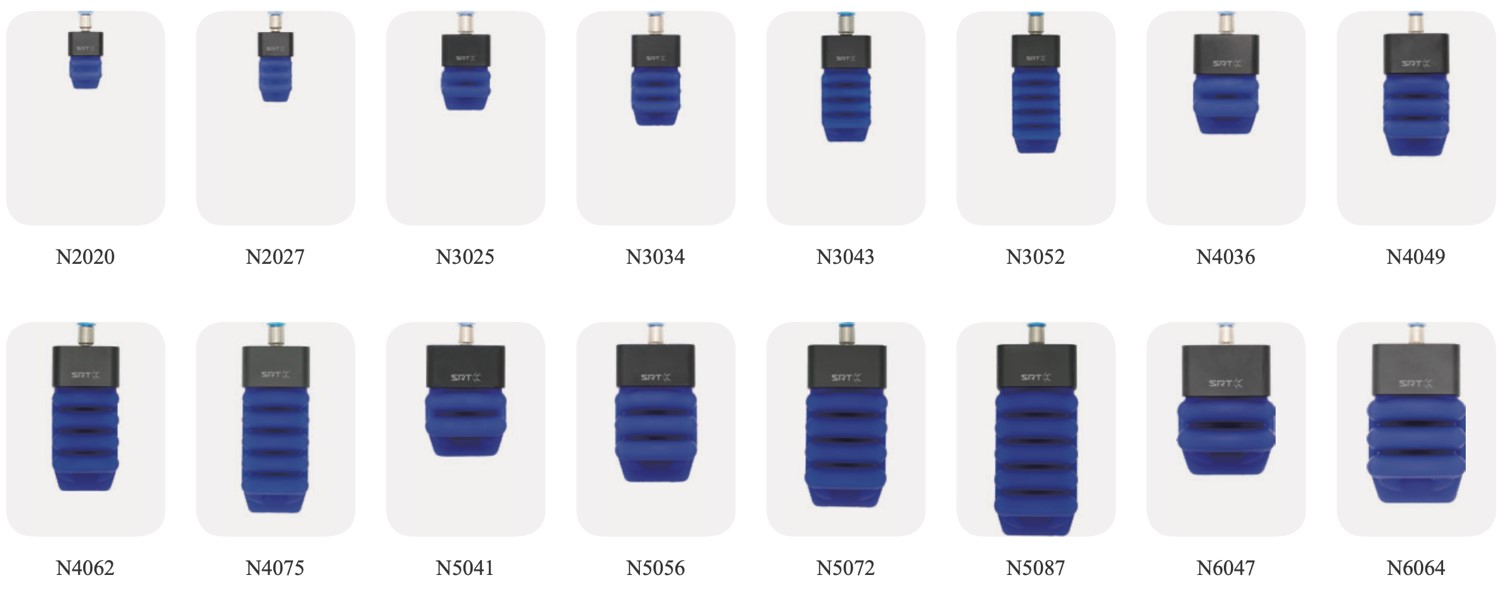
El módulo de dedos flexibles es el componente principal de la pinza de dedos blandos SFG. La parte operativa está fabricada con caucho de silicona de grado alimenticio, lo que garantiza seguridad, fiabilidad y alta flexibilidad. La serie N20 es ideal para recoger objetos pequeños; los dedos N40/N50 ofrecen una amplia variedad de dedos, un extenso rango de agarre y tecnología avanzada.
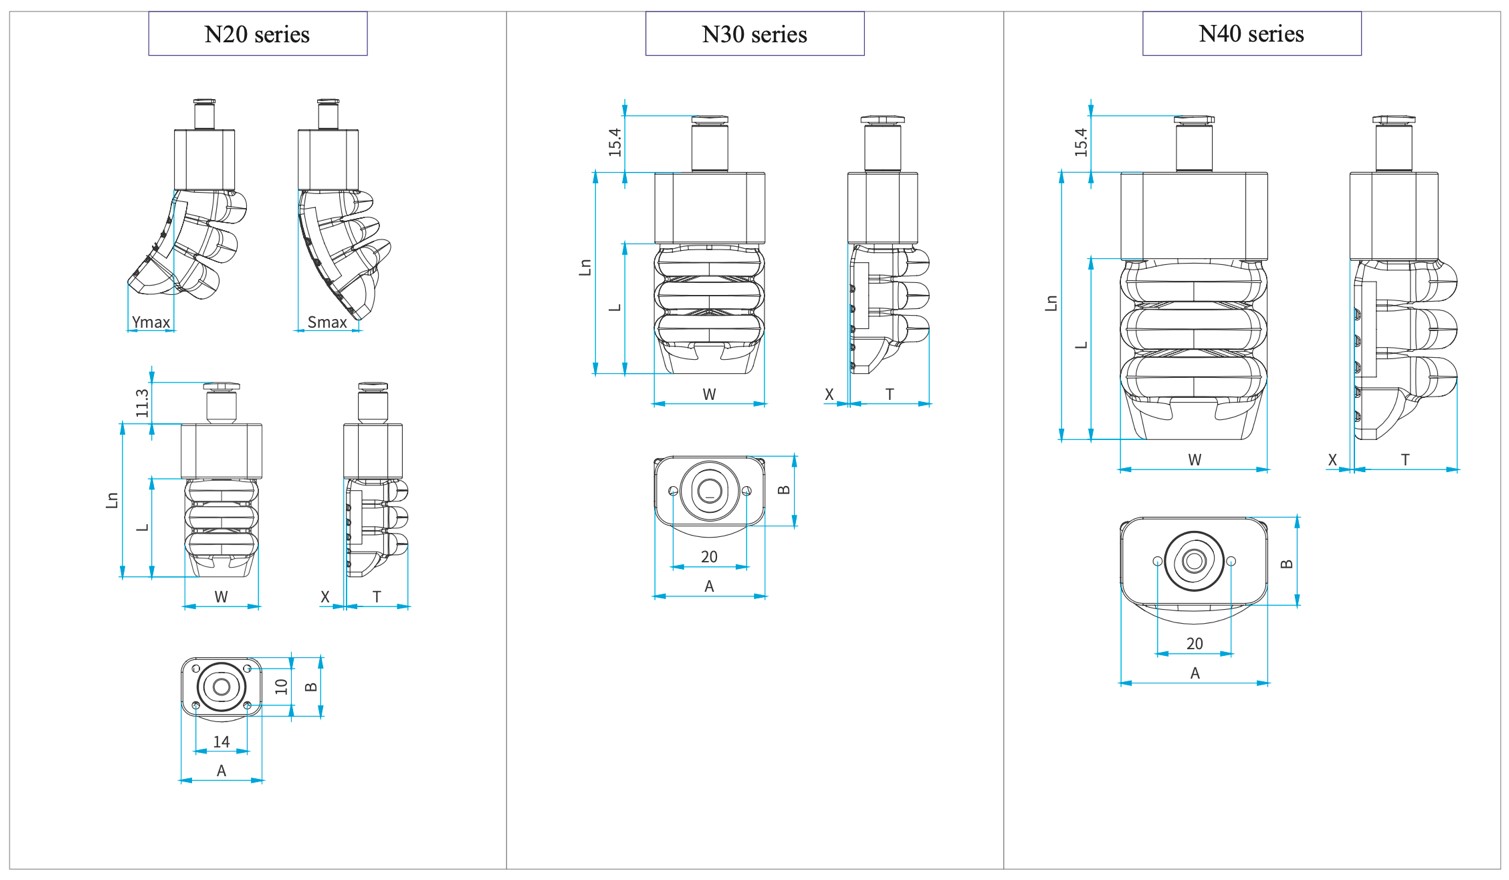
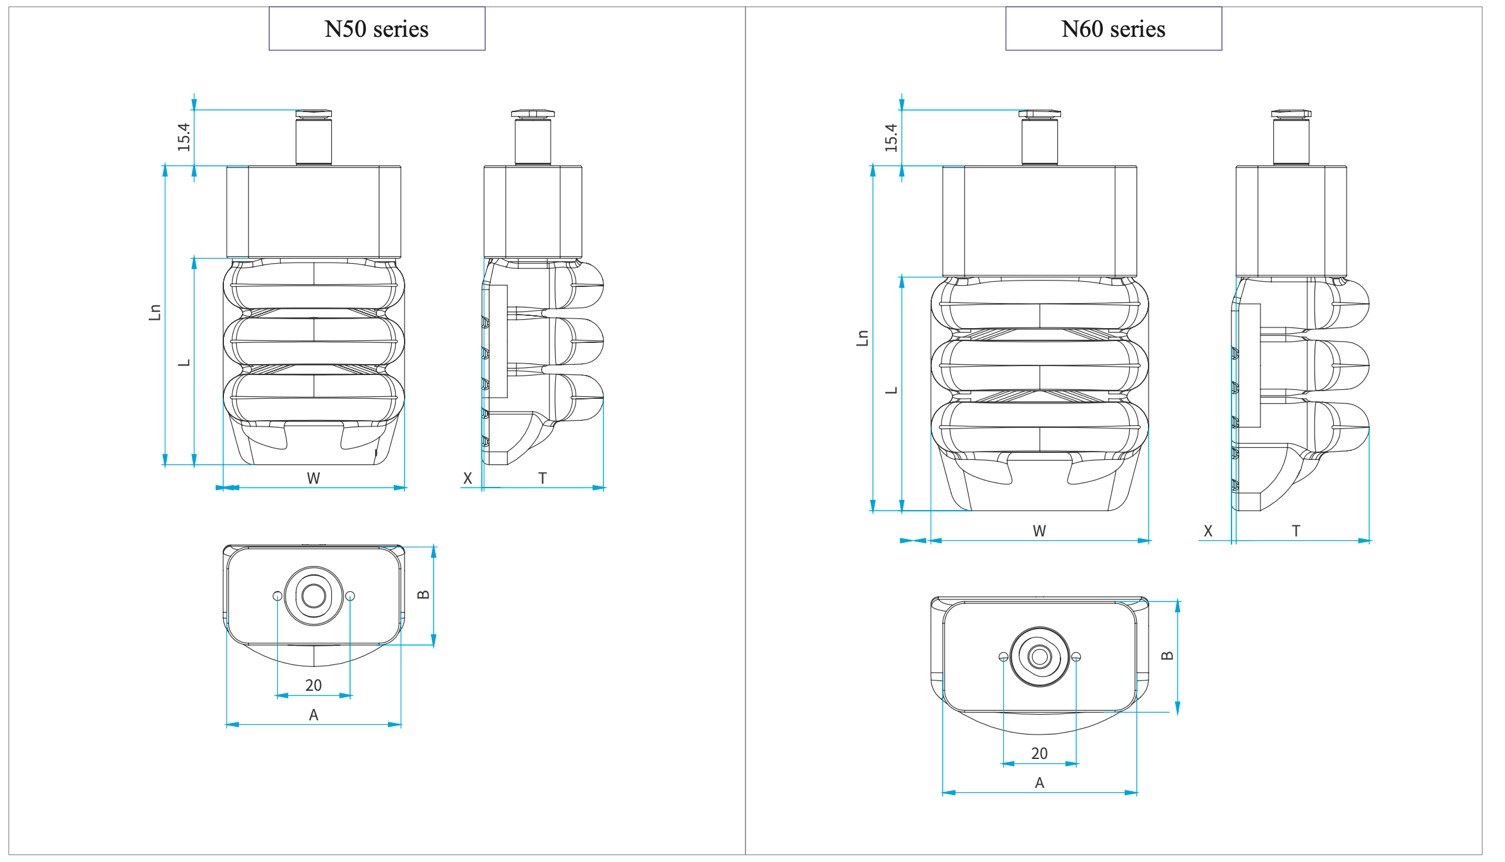
| Parámetro del modelo | N2020 | N2027 | N3025 | N3034 | N3043 | N3052 | N4036 | N4049 | N4062 | N4075 | N5041 | N5056 | N5072 | N5087 | N6047 | N6064 | |
| W/mm | 20 | 30 | 40 | 50 | 60 | ||||||||||||
| L/mm | 19.2 | 26.5 | 25 | 34 | 45 | 54 | 35.5 | 48.5 | 62.5 | 75 | 40.5 | 56 | 73 | 88 | 47 | 64 | |
| Ln/mm | 34.2 | 41.5 | 44 | 53.5 | 64 | 73 | 59.5 | 72.5 | 86.5 | 99 | 66 | 81.5 | 98.5 | 113.5 | 77.7 | 94.7 | |
| T/mm | 16 | 16.8 | 20.5 | 21.5 | 22 | 22 | 26.5 | 28 | 28.5 | 28.5 | 31.5 | 33,5 | 33,5 | 34 | 35.2 | 38 | |
| X/mm | 1.5 | 1.5 | 1.5 | 1.5 | 1.5 | 1.5 | 0 | 0 | -0.5 | -0.5 | 1.5 | 1.5 | 0 | 0,5 | 0 | 0 | |
| A/mm | 22 | 22 | 30 | 30 | 30 | 30 | 40 | 40 | 40 | 40 | 48 | 48 | 48 | 48 | 53.5 | 53.5 | |
| B/mm | 16 | 16 | 19 | 19 | 19 | 19 | 24 | 24 | 24 | 24 | 27 | 27 | 27 | 27 | 30.5 | 30.5 | |
| Smax/mm | 5 | 10 | 6 | 15 | 23 | 30 | 9 | 19 | 25 | 37 | 12 | 20 | 36 | 46 | 18 | 31 | |
| Ymax/mm | 6 | 11.5 | 10 | 19 | 28 | 36 | 13 | 24 | 36 | 50 | 17 | 31 | 47 | 60 | 24 | 40 | |
| Peso/g | 18.9 | 20.6 | 40.8 | 44.3 | 48 | 52 | 74.4 | 85.5 | 96.5 | 105.5 | 104.3 | 121.2 | 140.8 | 157,8 | 158.1 | 186,6 | |
| Fuerza de empuje en yema del dedo/N | 4 | 3.8 | 8 | 7 | 5.6 | 4.6 | 12 | 11 | 8.5 | 7 | 19 | 17 | 13.5 | 11 | 26 | 25 | |
| Coeficiente de carga de un solo dedo/g | Vertical | 200 | 180 | 370 | 300 | 185 | 150 | 560 | 500 | 375 | 300 | 710 | 670 | 600 | 500 | 750 | 750 |
| Saburral | 290 | 300 | 480 | 500 | 380 | 300 | 690 | 710 | 580 | 570 | 1200 | 1300 | 1100 | 1000 | 1600 | 1750 | |
| Frecuencia máxima de funcionamiento (cpm) | <300 | ||||||||||||||||
| Vida útil/tiempos de funcionamiento estándar | >3.000.000 | ||||||||||||||||
| Presión de trabajo/kPa | -60~100 | ||||||||||||||||
| Diámetro del tubo de aire/mm | 4 | 6 | |||||||||||||||
Nuestro negocio
Categorías de productos
-
Brazo robótico CNC inteligente de 6 ejes / Brazo mecánico...
-
Robot Scara de 4 ejes con pinza de succión para Pic...
-
Robot industrial colaborativo inteligente de 6 ejes...
-
Brazo robótico industrial de alta precisión automático 4...
-
Carro de ensamblaje industrial de 6 ejes de alto rendimiento...
-

Paletizador de cajas robótico automático único...