
Brazos robóticos SCARA – Brazo robótico colaborativo Z-Arm-1832

Categoría principal
Brazo robótico industrial / Brazo robótico colaborativo / Pinza eléctrica / Actuador inteligente / Soluciones de automatización
Solicitud
Los cobots SCIC Z-Arm, con su alta automatización y precisión sólida, pueden liberar a los trabajadores del trabajo repetitivo y fatigante en diversas industrias y aplicaciones, incluyendo, entre otras:
- Ensamblaje: atornillado, inserción de piezas, soldadura por puntos, soldadura blanda, etc.
- Manipulación de materiales: recogida y colocación, esmerilado, taladrado, etc.
- Dosificación: pegado, sellado, pintura, etc.
- inspección y pruebas, así como educación escolar.
Características
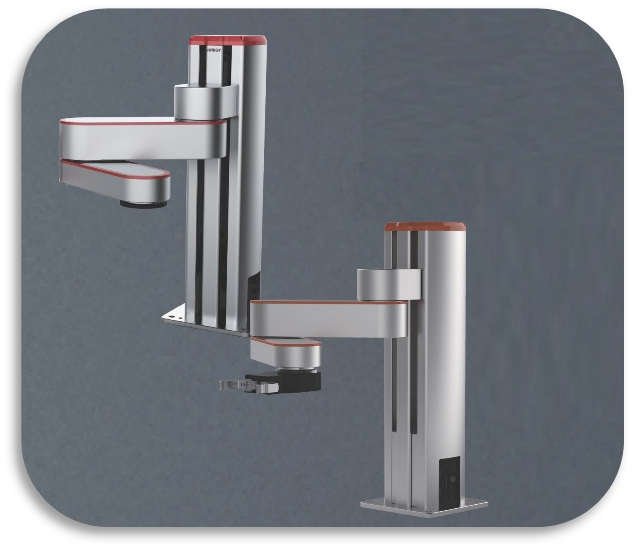
Alta precisión
Repetibilidad
±0,02 mm
Personalización del eje Z
0,1-0,5 m
Gran envergadura de brazos
Eje JI de 160 mm
Eje J2 de 160 mm
Precio competitivo
Calidad de nivel industrial
Cprecio competitivo
Robot colaborativo ligero
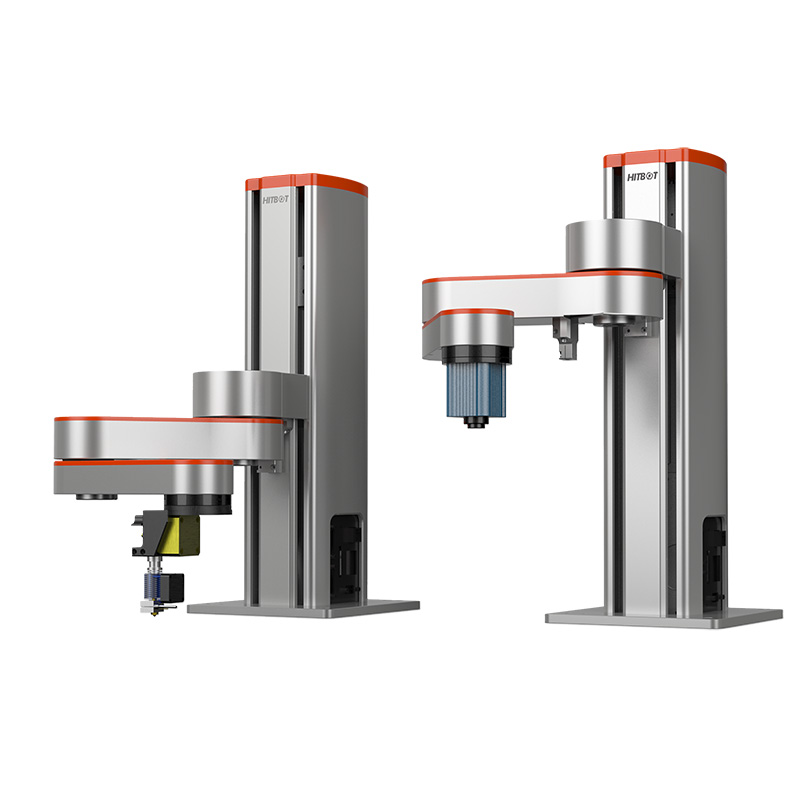
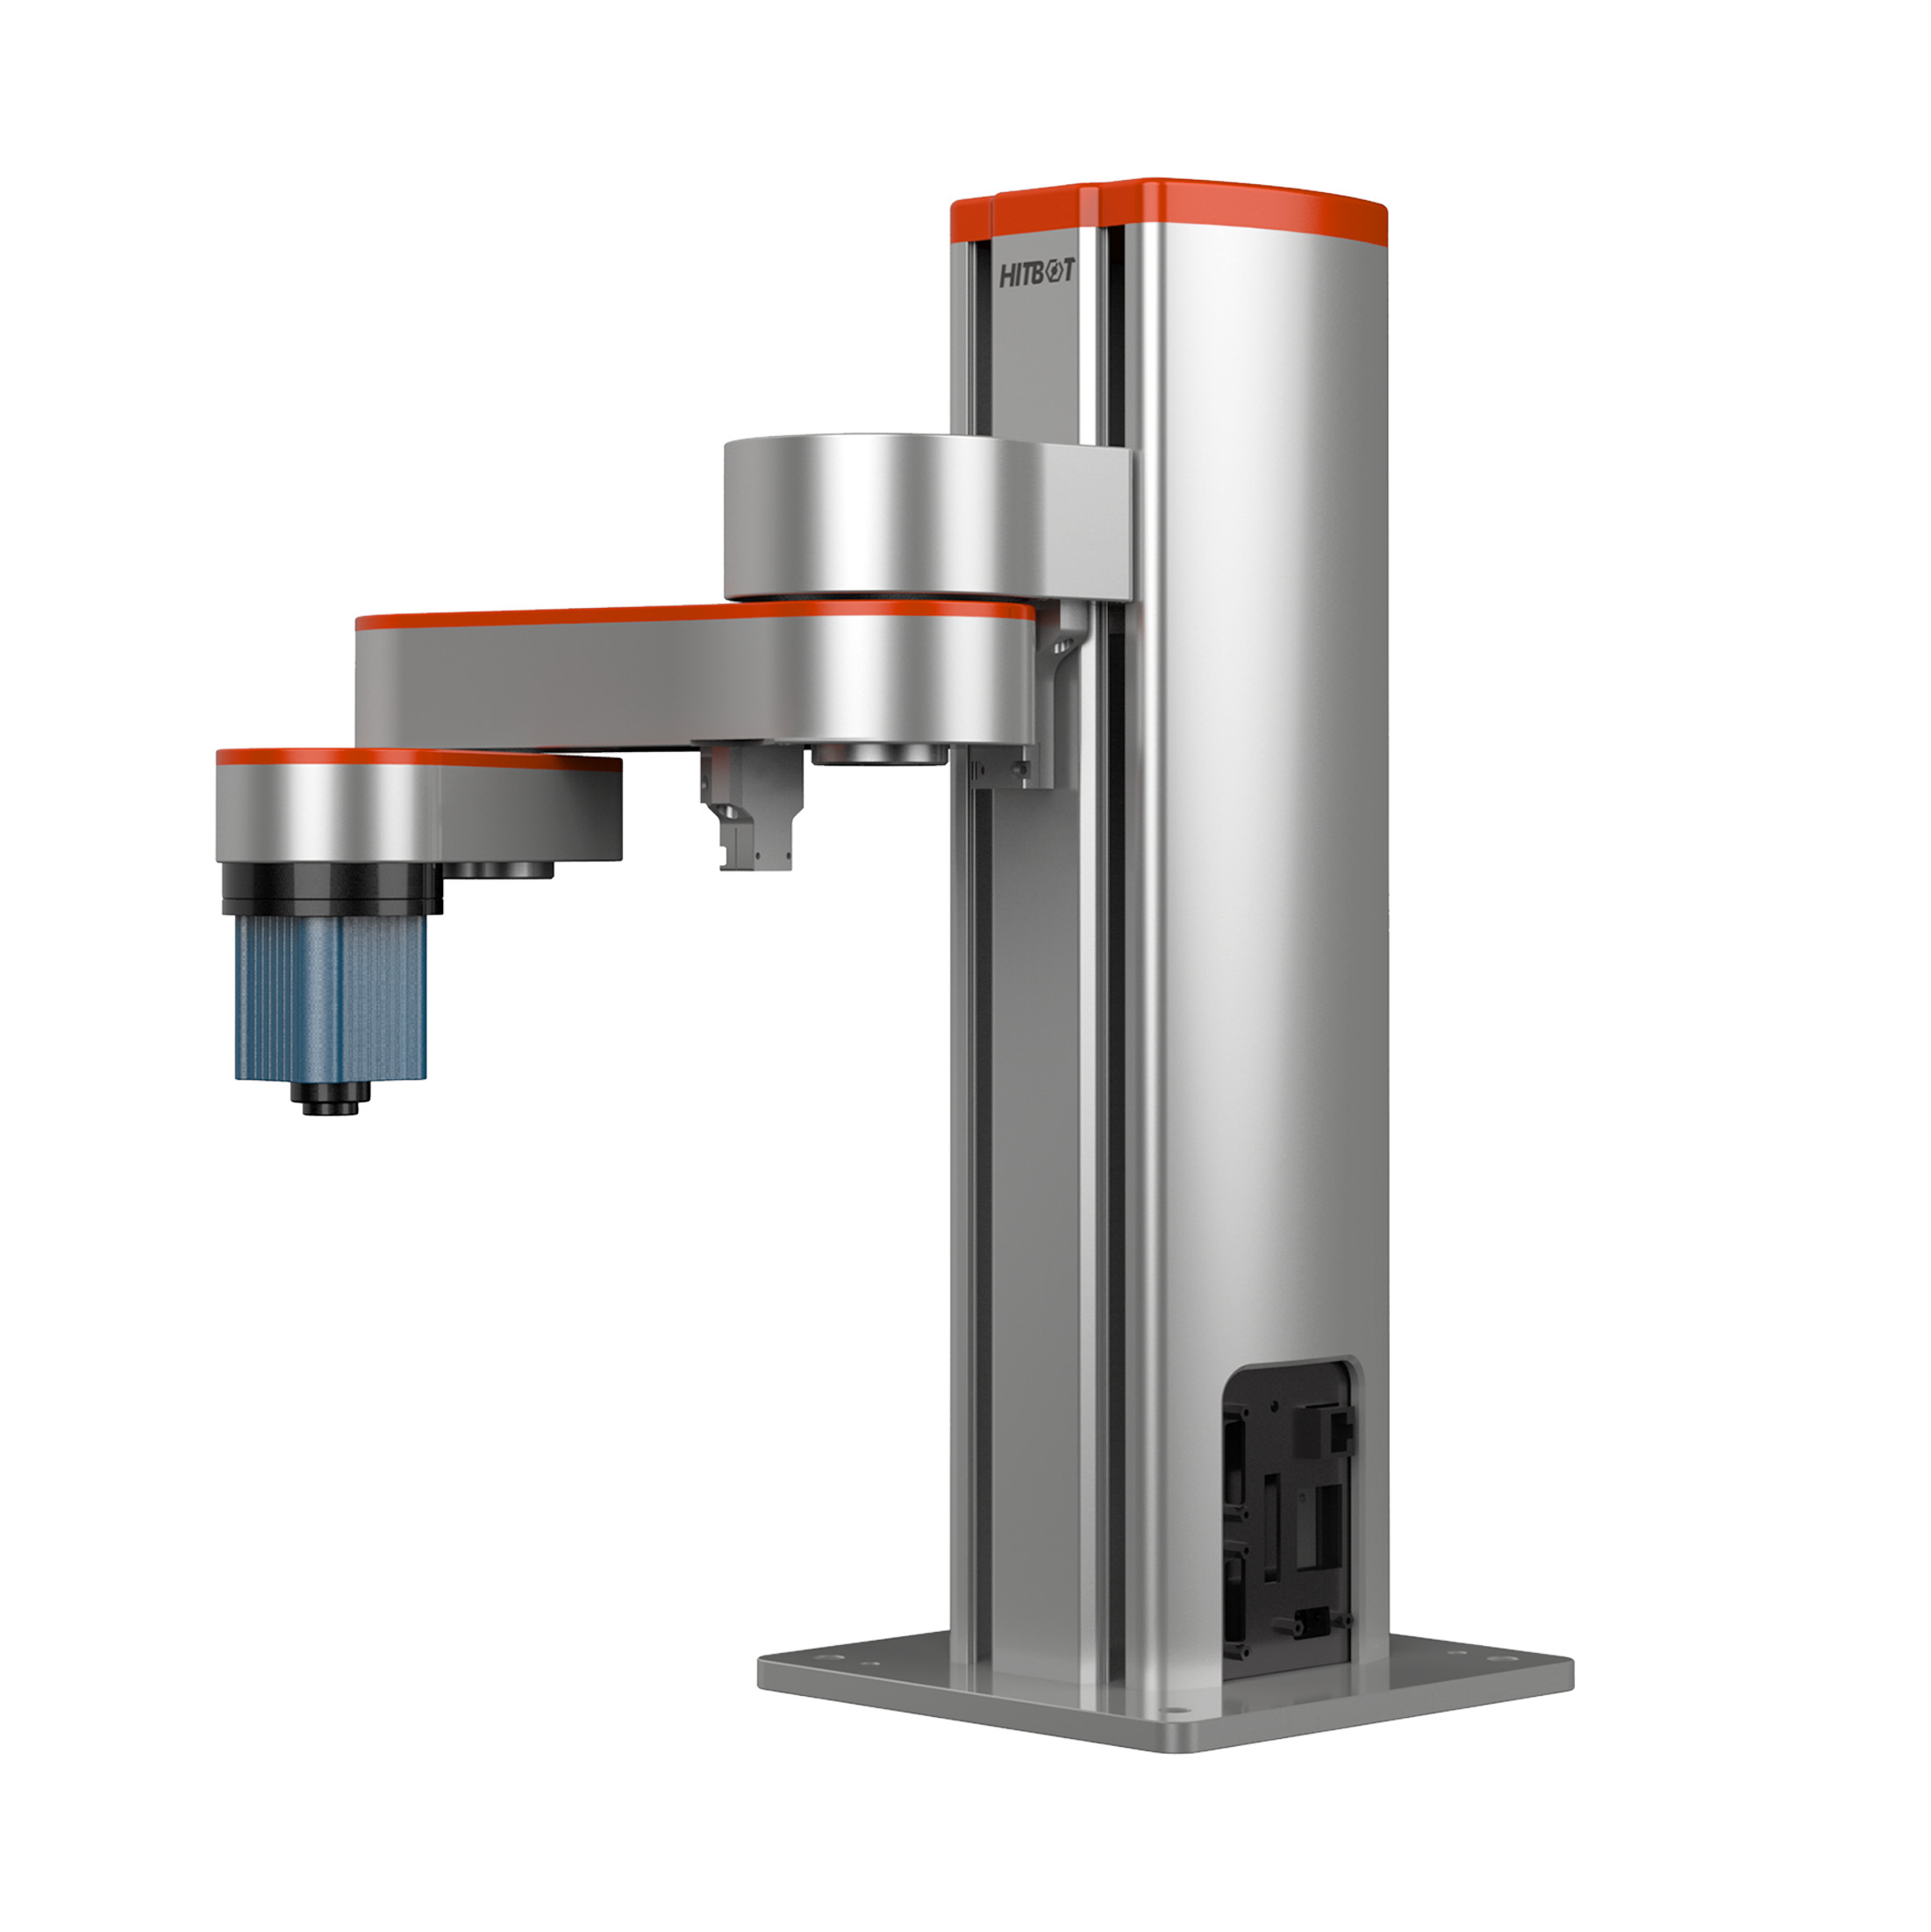
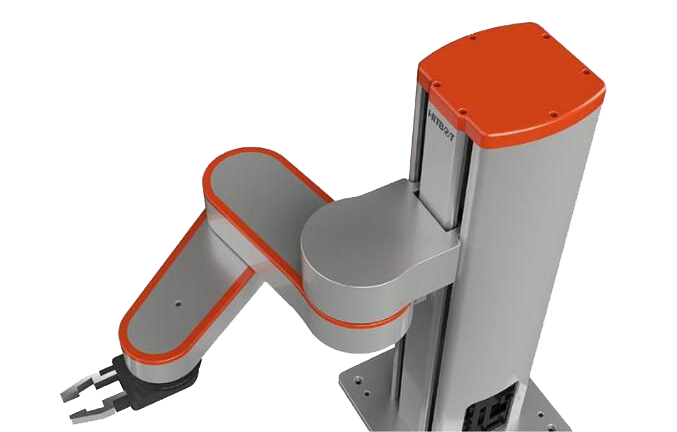
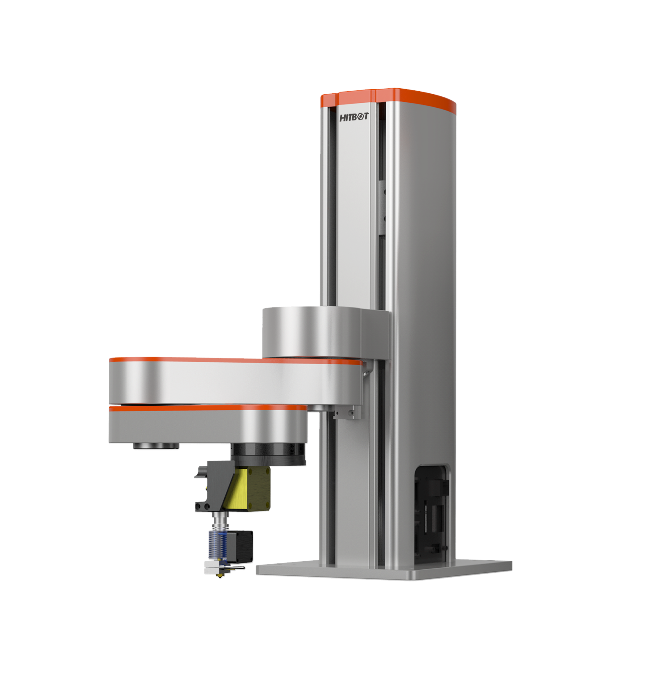
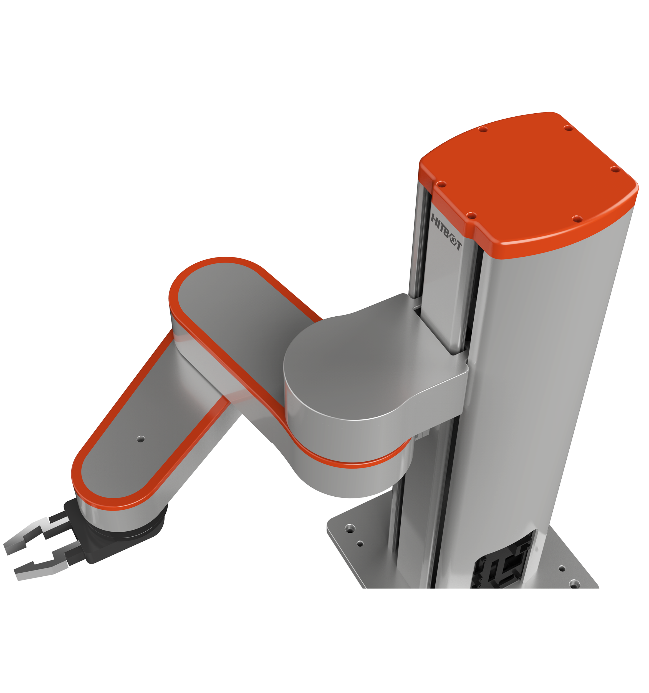
El Z-Arm XX32 es un pequeño brazo robótico colaborativo de cuatro ejes, que ocupa poco espacio, muy adecuado para colocar sobre un escritorio o integrarse en maquinaria, siendo una opción ideal para tareas de ensamblaje ligeras.
Ligero, gran ángulo de rotación
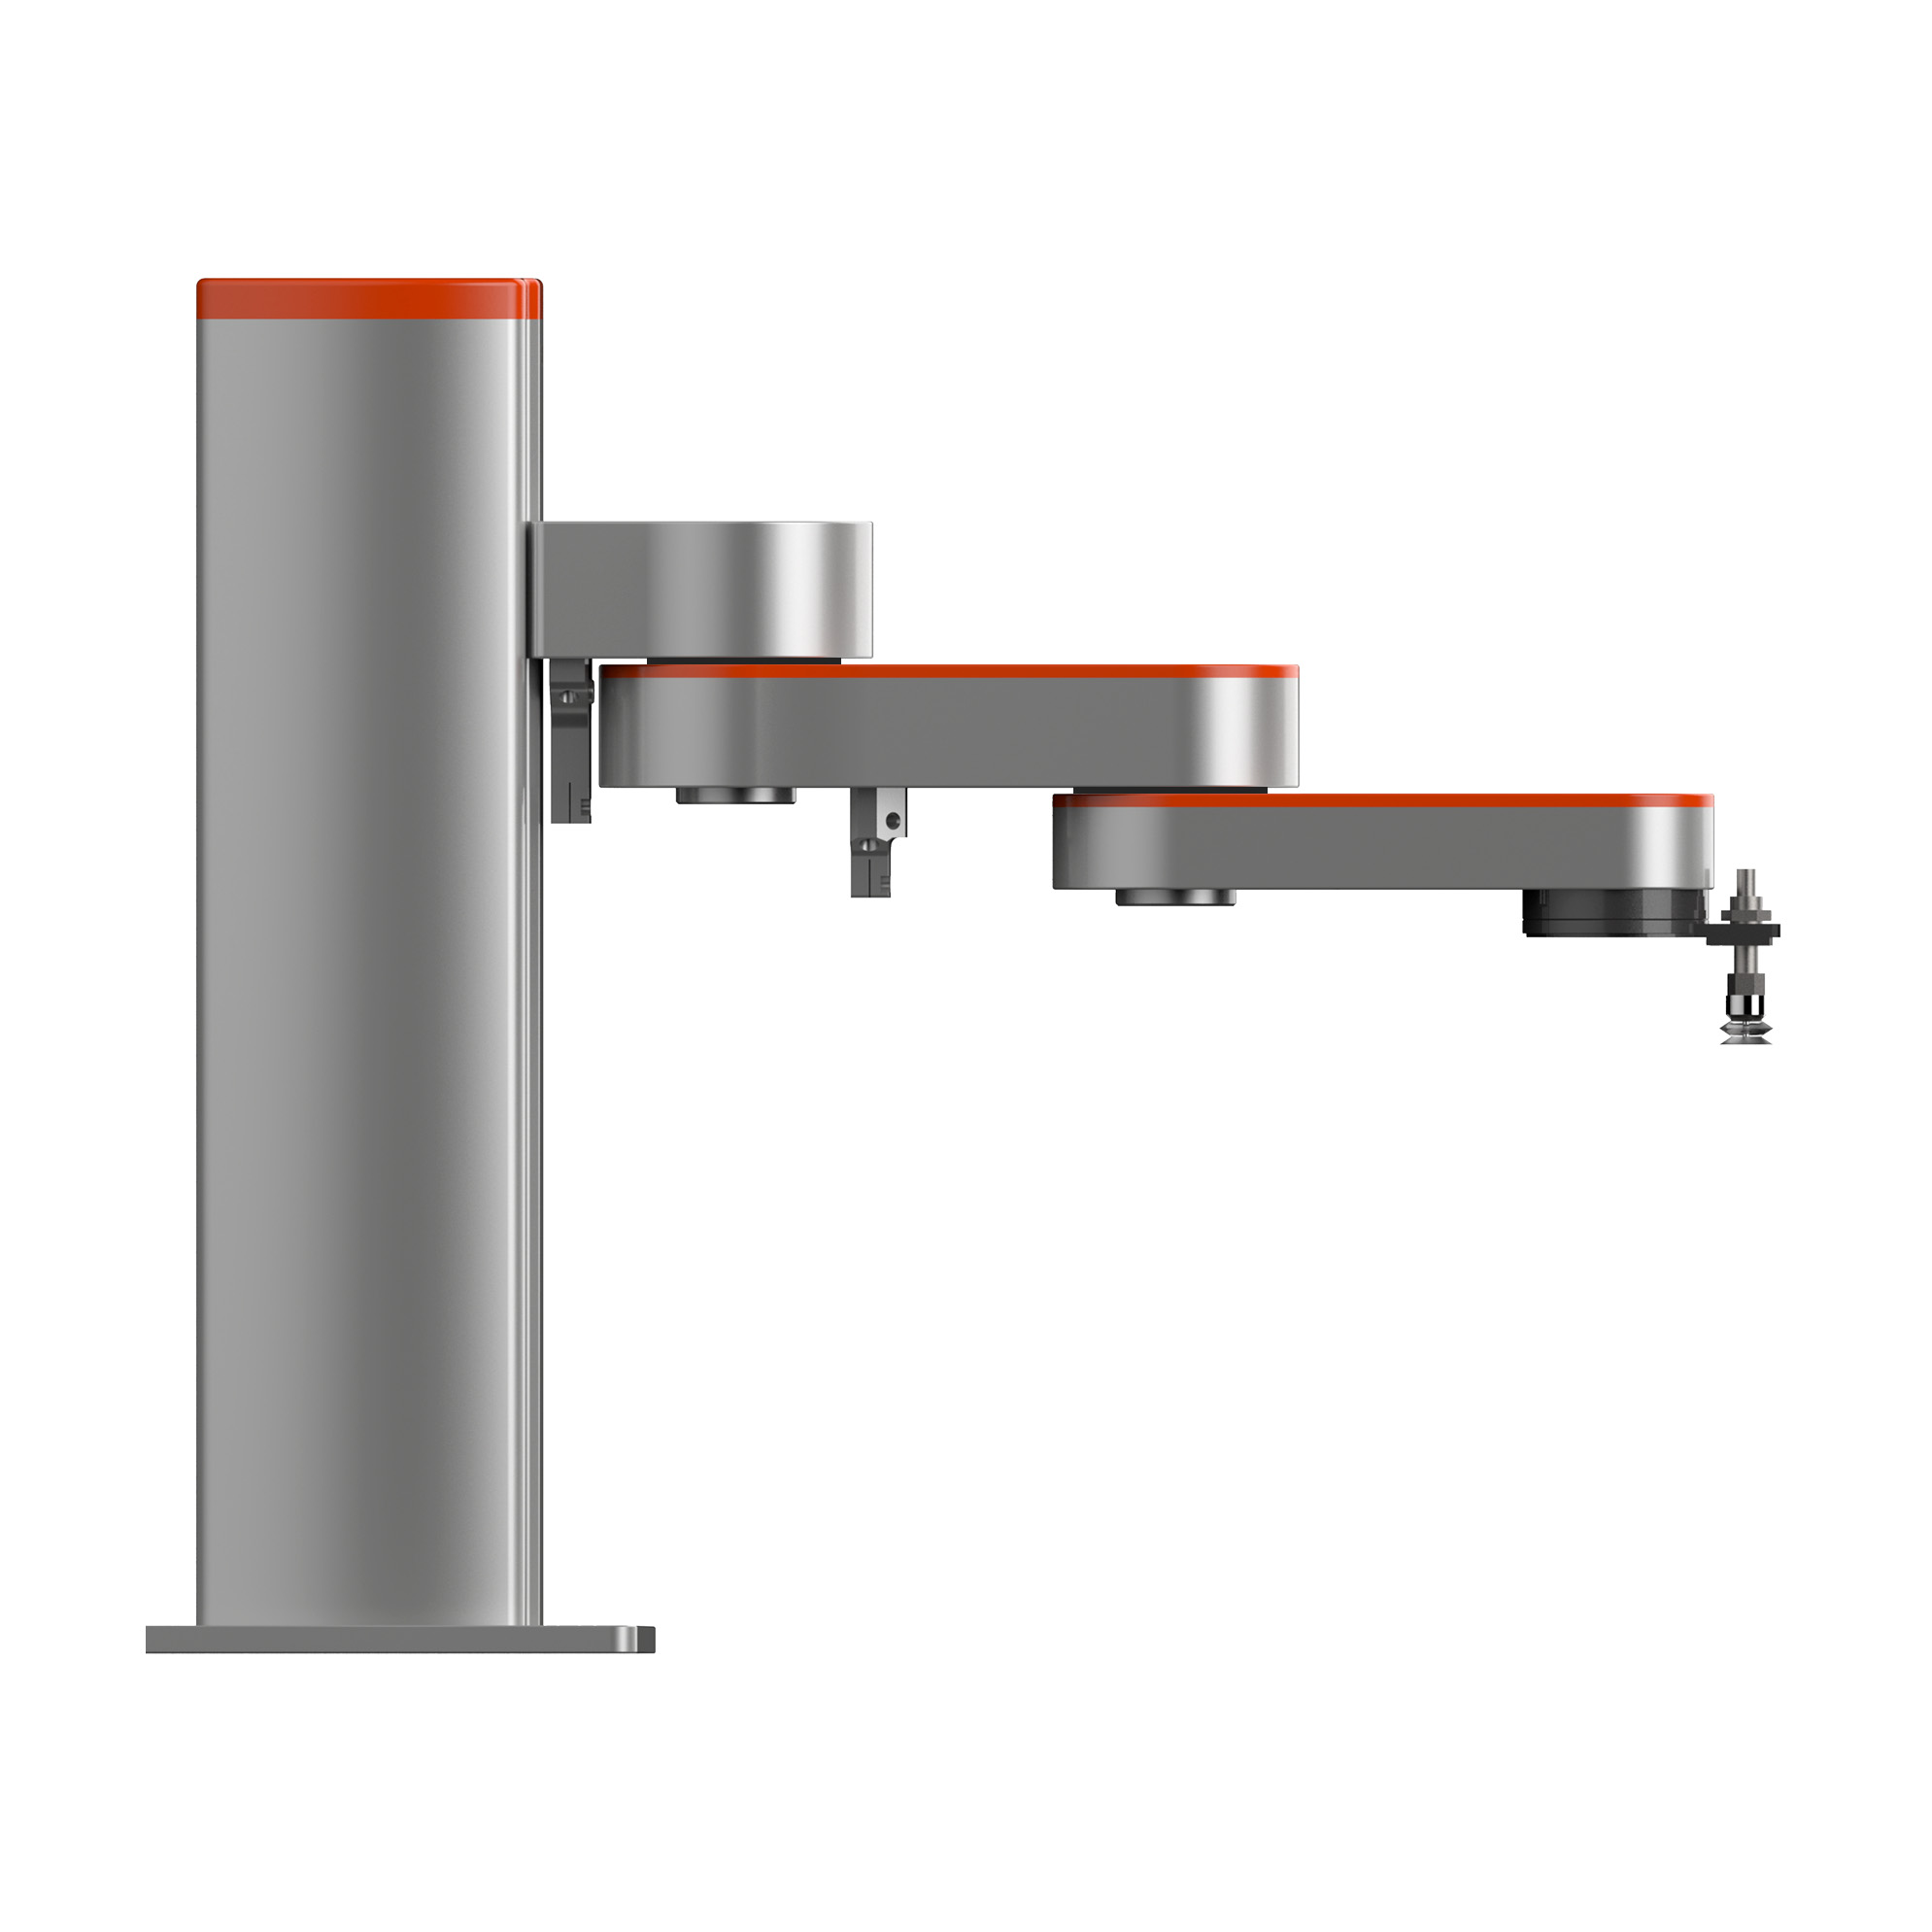
El peso del producto es de aproximadamente 11 kg, la carga máxima puede alcanzar 1 kg, el ángulo de rotación del eje 1 es de ±90°, el del eje 2 es de ±143°, y el rango de rotación del eje R puede llegar hasta ±1080°.
Flexibilidad para implementar, rapidez para cambiar.
El Z-Arm XX32 es ligero y flexible, ahorra espacio de trabajo, es fácil de implementar y es adecuado para muchas aplicaciones sin cambiar la configuración original, incluyendo el cambio rápido de procedimiento de trabajo y la producción de lotes pequeños, etc.
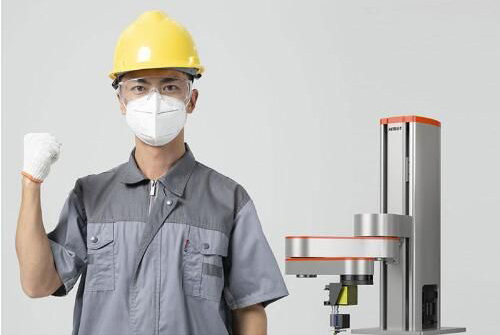
Colaboración amigable y seguridad
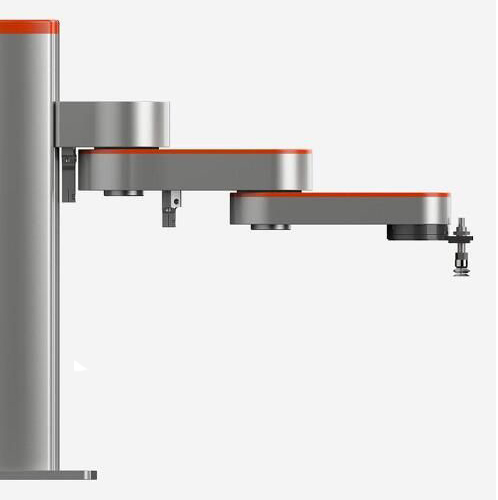
Puede ser una actividad colaborativa trabajar con personas sin necesidad de aislarse, para completar tareas sucias, peligrosas y aburridas, y para reducir la tensión laboral repetitiva y las lesiones accidentales.
Productos relacionados
Parámetro de especificación
El SCIC Z-Arm 1832 es un brazo robótico colaborativo de 4 ejes con un recorrido de 180 mm en el eje Z y un alcance de brazo de 320 mm.
Compacto y preciso.
Flexible para su implementación en diversos escenarios de aplicación.
Sencillo pero versátil.
Fácil de programar y usar, enseñanza de programación portátil, desarrollo secundario compatible con SDK.
Colaborativo y seguro.
Admite detección de colisiones y permite una colaboración inteligente entre humanos y máquinas.
El Z-Arm 1832 es un pequeño brazo robótico colaborativo de cuatro ejes, que ocupa poco espacio y es muy adecuado para colocarlo sobre un escritorio o integrarlo en maquinaria. Es una opción ideal para tareas de ensamblaje ligeras.
El Z-Arm 1832 es ligero y flexible, ahorra espacio de trabajo y es fácil de desplegar. Se adapta a diversas aplicaciones sin necesidad de modificar la configuración original, permitiendo cambiar rápidamente el procedimiento de trabajo y completar la producción de lotes pequeños. Además, facilita el trabajo colaborativo sin barreras que aíslen al operario, permitiendo realizar tareas sucias, peligrosas y tediosas, reduciendo así la tensión repetitiva y las lesiones accidentales.
| Brazo robótico colaborativo Z-Arm XX32 | Parámetros |
| Longitud del brazo de 1 eje | 160 mm |
| ángulo de rotación de 1 eje | ±90° |
| Longitud del brazo de 2 ejes | 160 mm |
| Ángulo de rotación de 2 ejes | ±143° |
| carrera del eje Z | La altura se puede personalizar |
| Rango de rotación del eje R | ±1080° |
| Velocidad lineal | 1017 mm/s (carga útil 0,5 kg) |
| Repetibilidad | ±0,02 mm |
| Carga útil estándar | 0,5 kg |
| Carga útil máxima | 1 kg |
| Grados de libertad | 4 |
| Fuente de alimentación | 220V/110V50-60HZ adaptable a 24VDC potencia máxima 320W |
| Comunicación | Ethernet |
| Ampliabilidad | El controlador de movimiento integrado incorporado proporciona 24 E/S. |
| El eje Z se puede personalizar en altura. | 0,1 m-0,5 m |
| Enseñanza del arrastre del eje Z | / |
| Interfaz eléctrica reservada | / |
| Pinzas eléctricas HITBOT compatibles | Z-EFG-8S/Z-EFG-20 |
| Luz que respira | / |
| Rango de movimiento del segundo brazo | Estándar:±143° |
| Accesorios opcionales | / |
| Entorno de uso | Temperatura ambiente: 0-55°C Humedad: HR85 (sin heladas) |
| Entrada digital del puerto de E/S (aislada) | 9+3 |
| Salida digital del puerto de E/S (aislada) | 9+3 |
| Entrada analógica del puerto de E/S (4-20 mA) | / |
| Salida analógica del puerto de E/S (4-20 mA) | / |
| Altura del brazo del robot | 500 mm |
| peso del brazo robótico | Carrera de 180 mm, peso neto 11 kg |
| Tamaño base | 200 mm*200 mm*10 mm |
| Distancia entre los orificios de fijación de la base | 160 mm x 160 mm con cuatro tornillos M5 x 12 |
| Detección de colisiones | √ |
| Enseñanza de drag | √ |
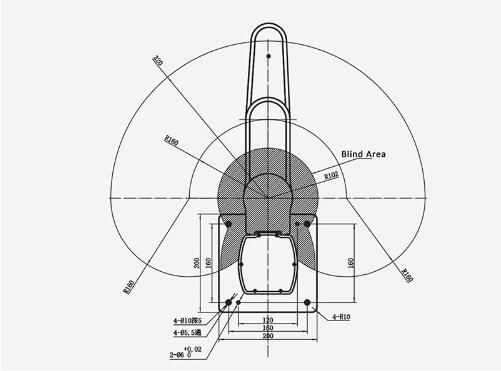
Rango de movimiento y dimensiones
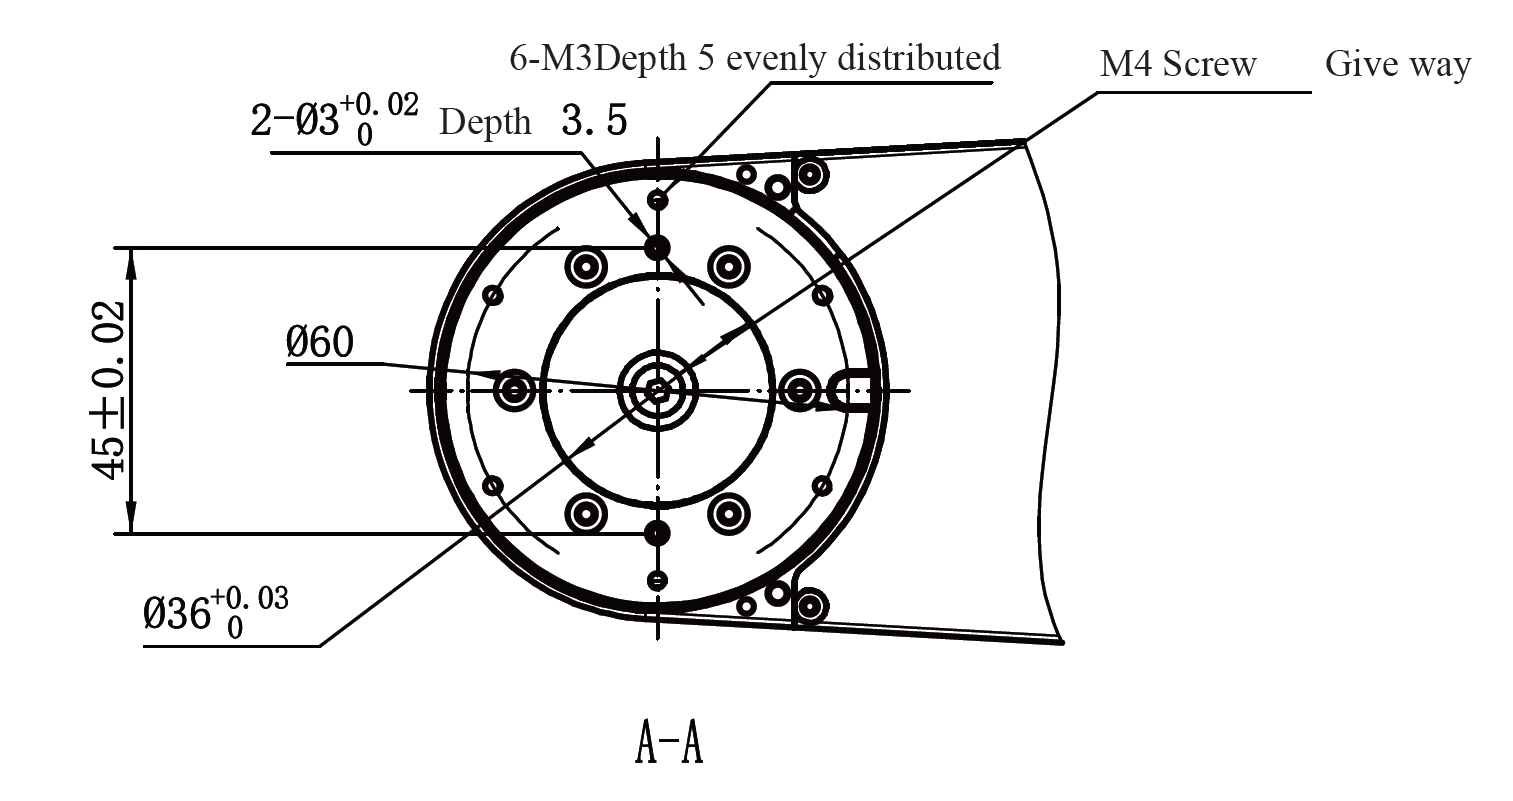
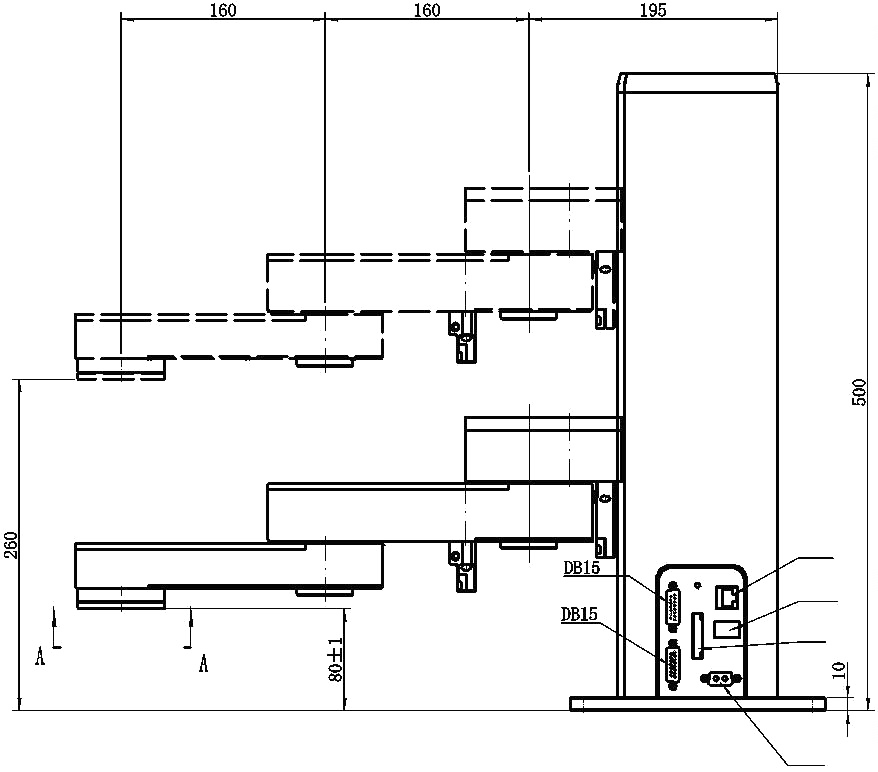
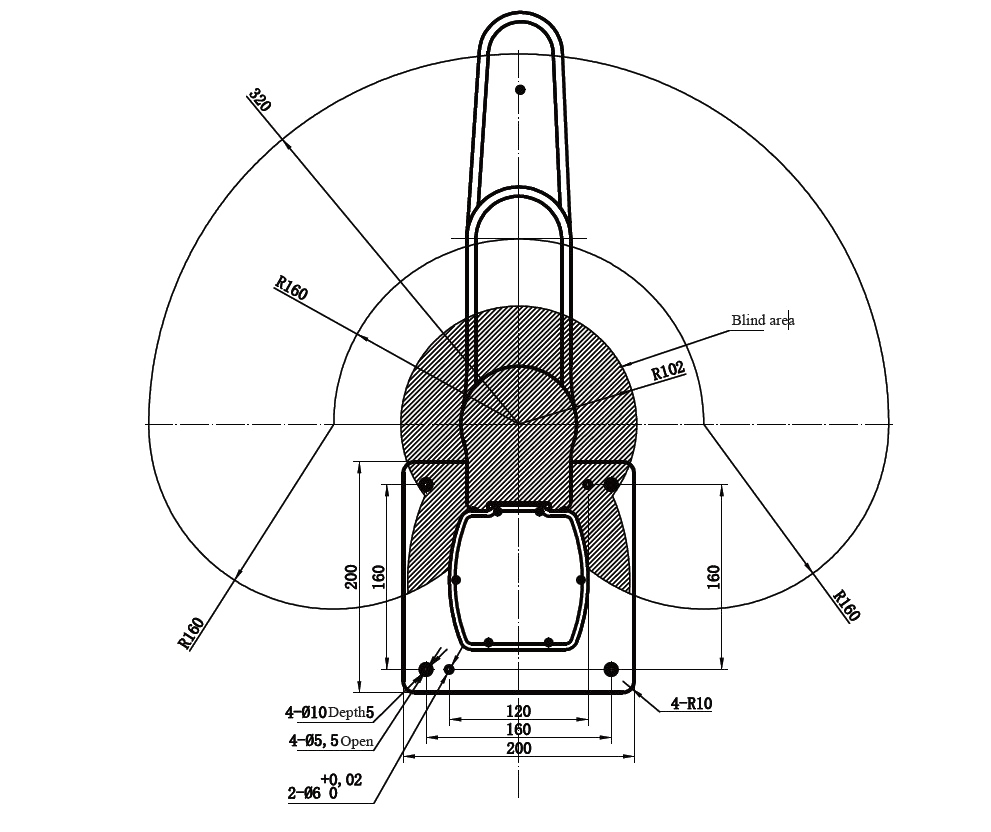
Observación:Debajo del brazo del robot hay un cable que no se muestra en la figura; consulte el producto real.
Introducción a la interfaz
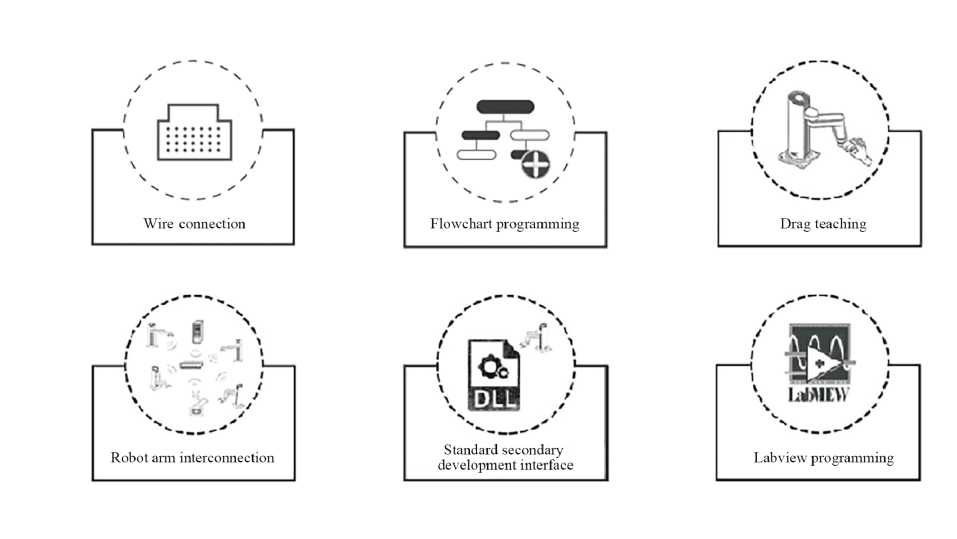
La interfaz del brazo robótico Z-Arm 1832 está instalada en dos ubicaciones: la parte posterior de la base del brazo robótico (definida como A) y la parte inferior del último brazo (definida como B). El panel de interfaz en A tiene una interfaz de interruptor de encendido (J1), una interfaz de fuente de alimentación de 24 V DB2 (J2), salida al puerto de E/S de usuario DB15 (J3), puerto de E/S de entrada de usuario DB15 (J4) y botones de configuración de dirección IP (K5), puerto Ethernet (J6) y puerto de entrada/salida del sistema (J7). El panel de interfaz B tiene un conector de aviación de E/S para controlar las pinzas eléctricas.
Precauciones
1. Inercia de la carga útil
En la Figura 1 se muestra el centro de gravedad de la carga útil y el rango de carga útil recomendado con la inercia de movimiento del eje Z.
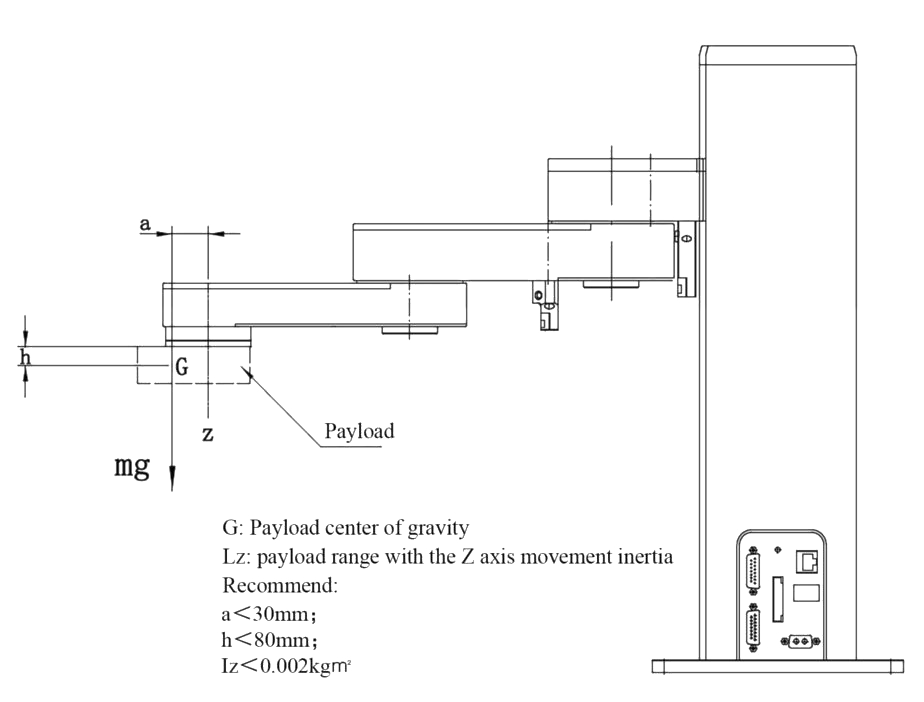
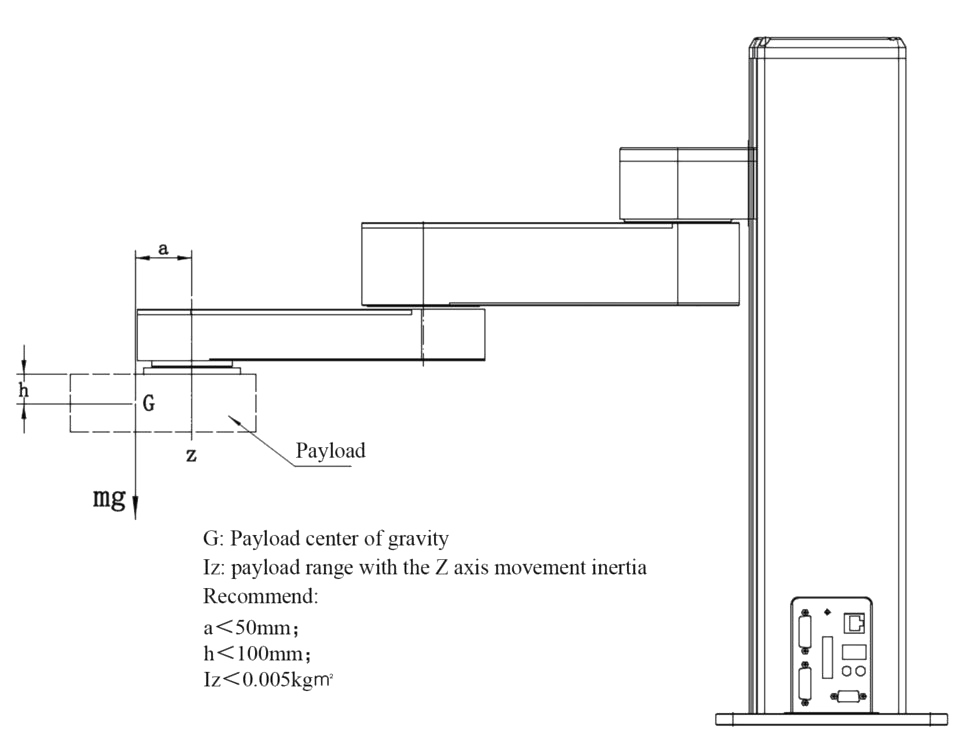
Figura 1. Descripción de la carga útil de la serie XX32.
2. Fuerza de colisión
Fuerza de activación de la protección contra colisiones en juntas horizontales: la fuerza de la serie XX32 es de 30 N.
3. Fuerza externa en el eje Z
La fuerza externa aplicada al eje Z no deberá exceder los 100 N.
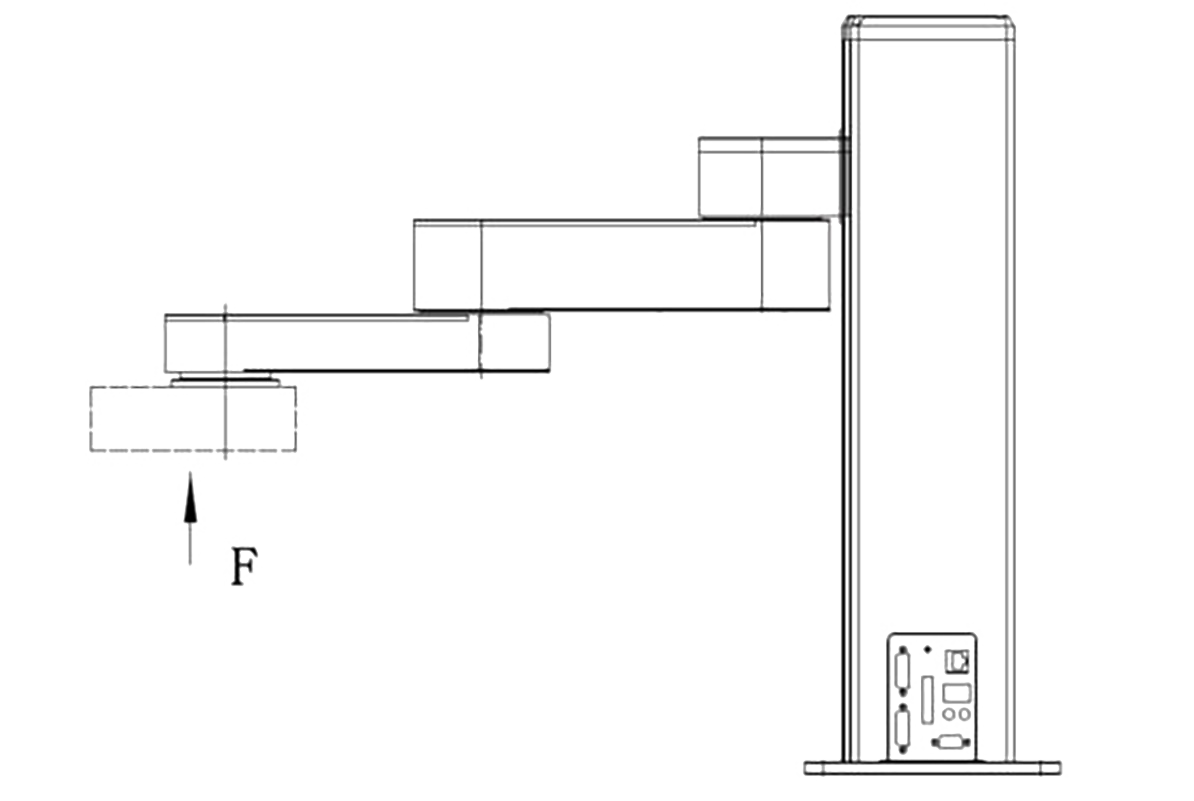
Figura 2
4. Notas para la instalación del eje Z personalizado, consulte la Figura 3 para obtener más detalles.
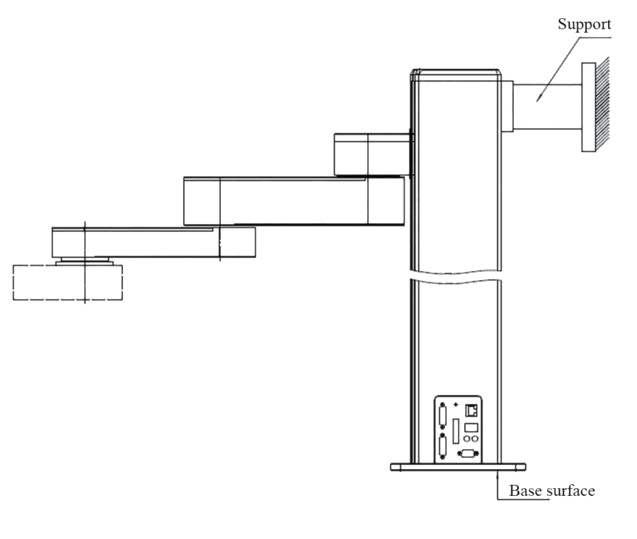
Figura 3
Nota de advertencia:
(1) Para ejes Z personalizados con un gran recorrido, la rigidez del eje Z disminuye a medida que aumenta el recorrido. Cuando el recorrido del eje Z supera el valor recomendado, el usuario tiene el requisito de rigidez y la velocidad es >50% de la velocidad máxima, se recomienda encarecidamente instalar un soporte detrás del eje Z para garantizar que la rigidez del brazo robótico cumpla con el requisito a alta velocidad.
Los valores recomendados son los siguientes:
Serie Z-ArmXX32, recorrido del eje Z >500 mm
(2) Al aumentar el recorrido del eje Z, la verticalidad del eje Z y de la base se verá considerablemente reducida. Si no se aplican requisitos estrictos de verticalidad para el eje Z y la base de referencia, consulte con el personal técnico.
5. Prohibido conectar y desconectar el cable de alimentación en caliente. Advertencia de inversión de polaridad cuando se desconectan los polos positivo y negativo de la fuente de alimentación.
6. No presione el brazo horizontal cuando la alimentación esté apagada.
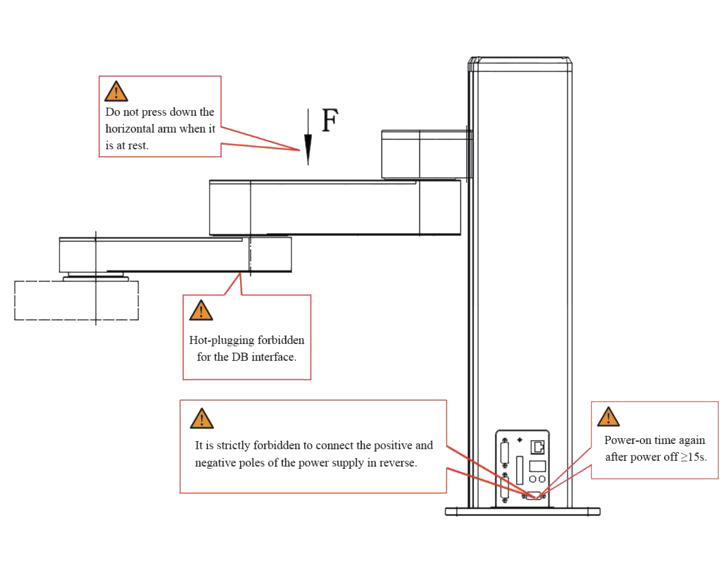
Figura 4
Recomendación de conector DB15
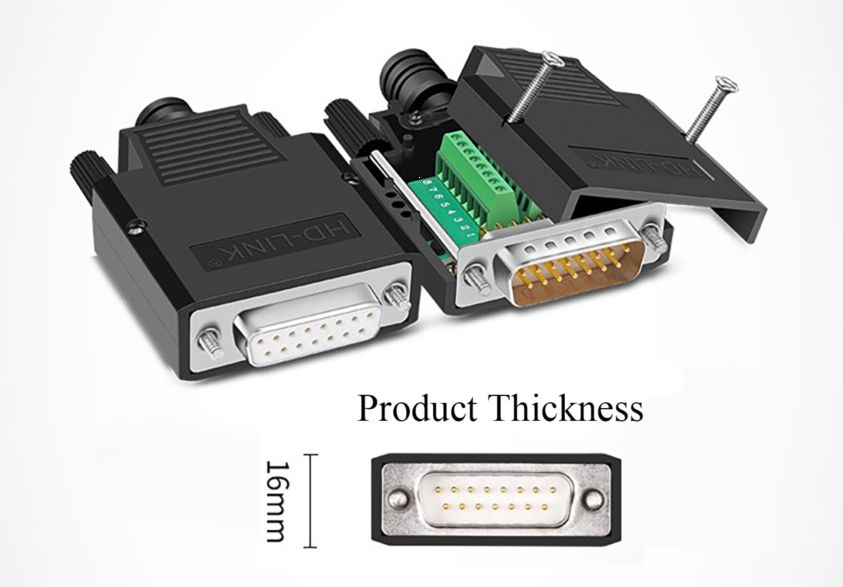
Figura 5
Modelo recomendado: Macho chapado en oro con carcasa de ABS YL-SCD-15M Hembra chapada en oro con carcasa de ABS YL-SCD-15F
Descripción del tamaño: 55 mm*43 mm*16 mm
(Véase la figura 5)
Mesa con pinzas compatibles con brazos robóticos
| Brazo robótico Modelo No. | Pinzas compatibles |
| XX32 | Z-EFG-8S NK/Z-EFG-20 NM NMA |
Diagrama de tamaño de instalación del adaptador de corriente
Fuente de alimentación RSP-500-SPEC-CN de 24 V y 500 W con configuración XX32
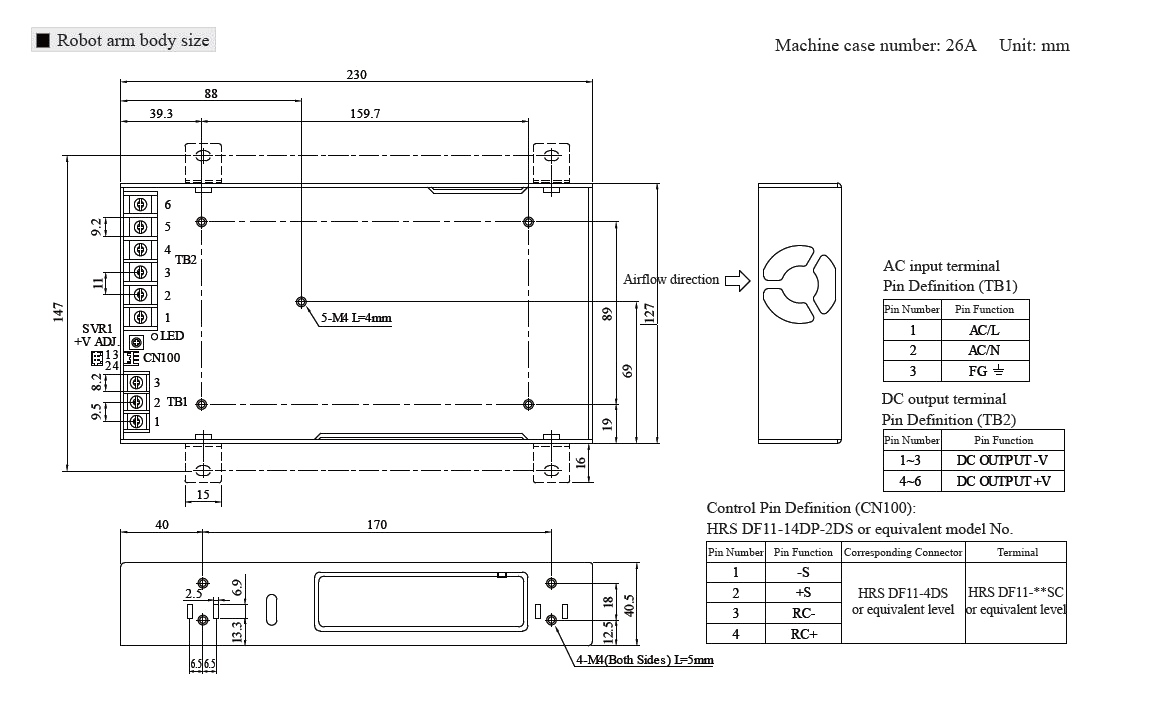
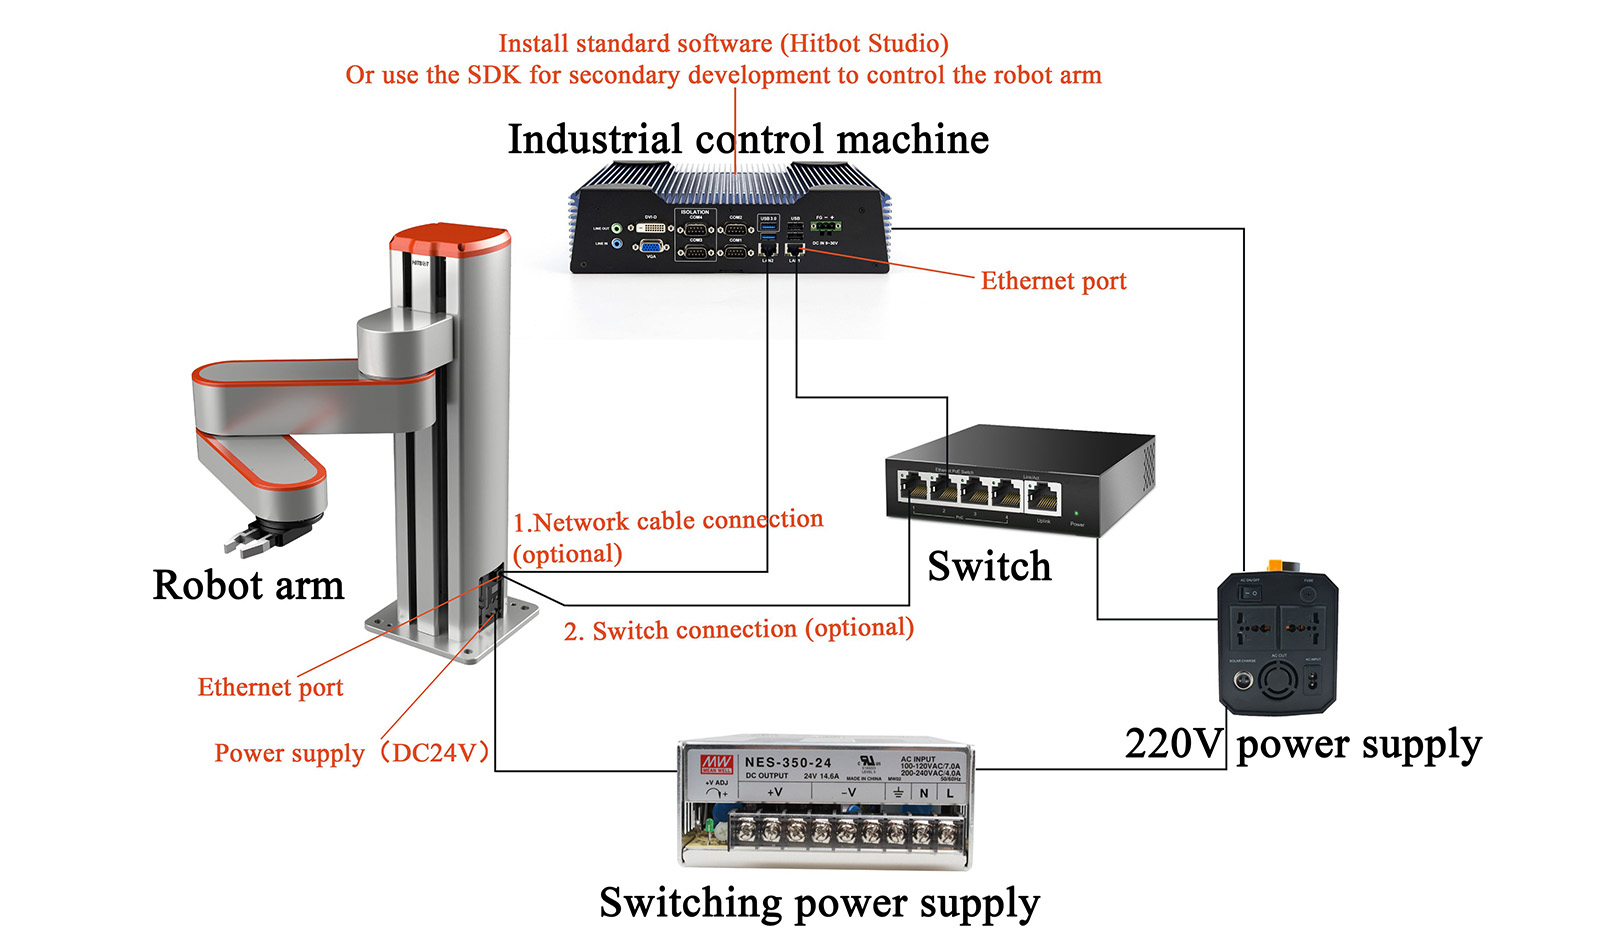
Diagrama del entorno de uso externo del brazo robótico
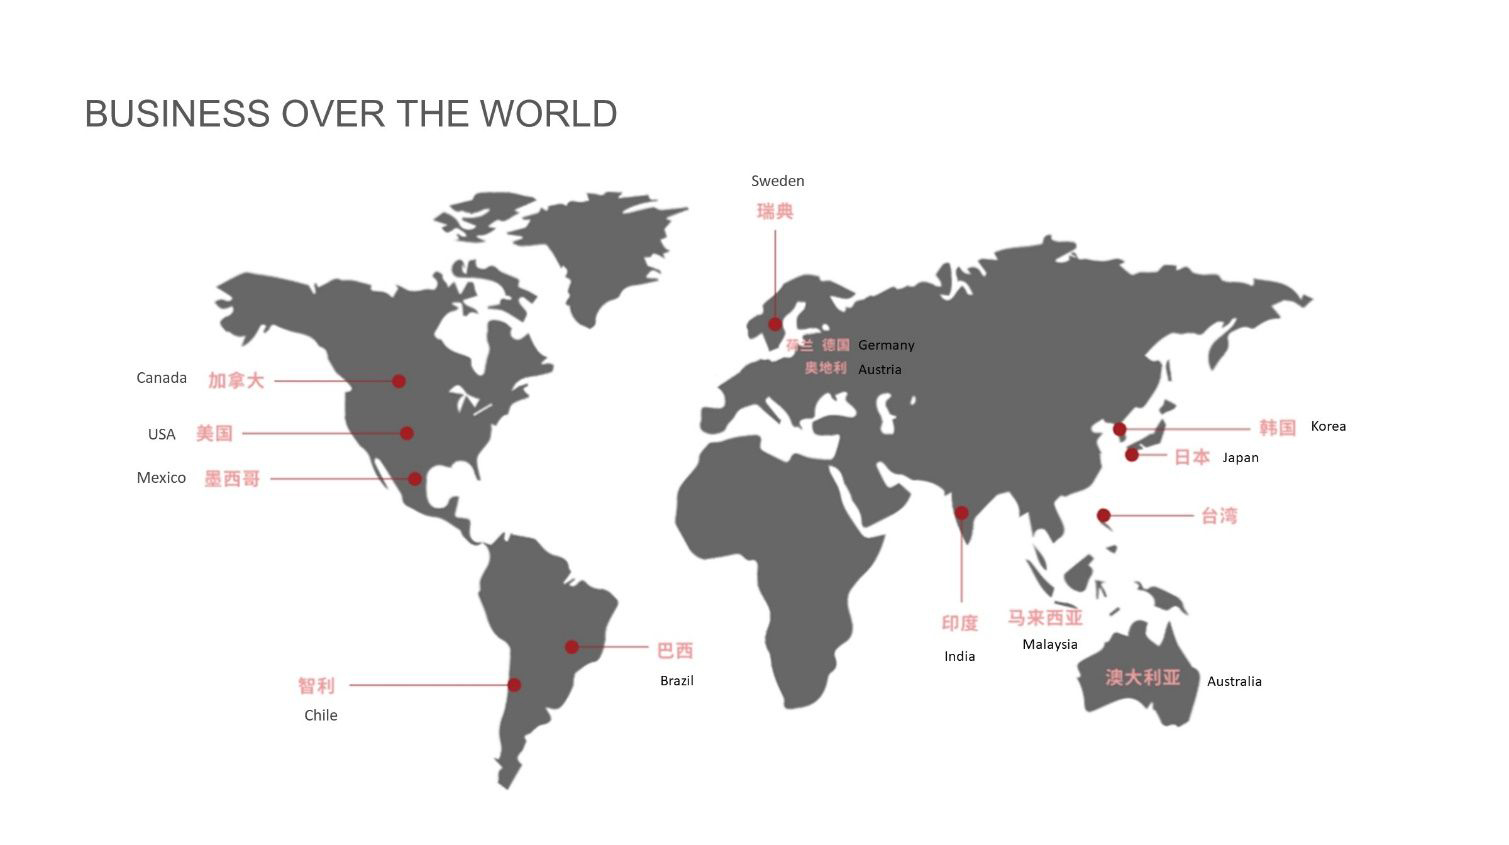
Nuestro negocio
Categorías de productos
-

Robots SCARA de 3 ejes de la serie OVR (tipo de 360° completo)
-

Pinza eléctrica servoaccionada DH Robotics serie PGE –...
-

SERIE DE MÓDULOS DE PINZA – FPT de dos dedos T...
-
SERIE DE PINZAS ELÉCTRICAS HITBOT – Z-ERG-20 Rotativa...
-
AMRS ESTÁNDAR – Bases Móviles para Auto AMB-150...
-
BRAZOS ROBÓTICOS COLABORATIVOS – CR5 de 6 ejes...