
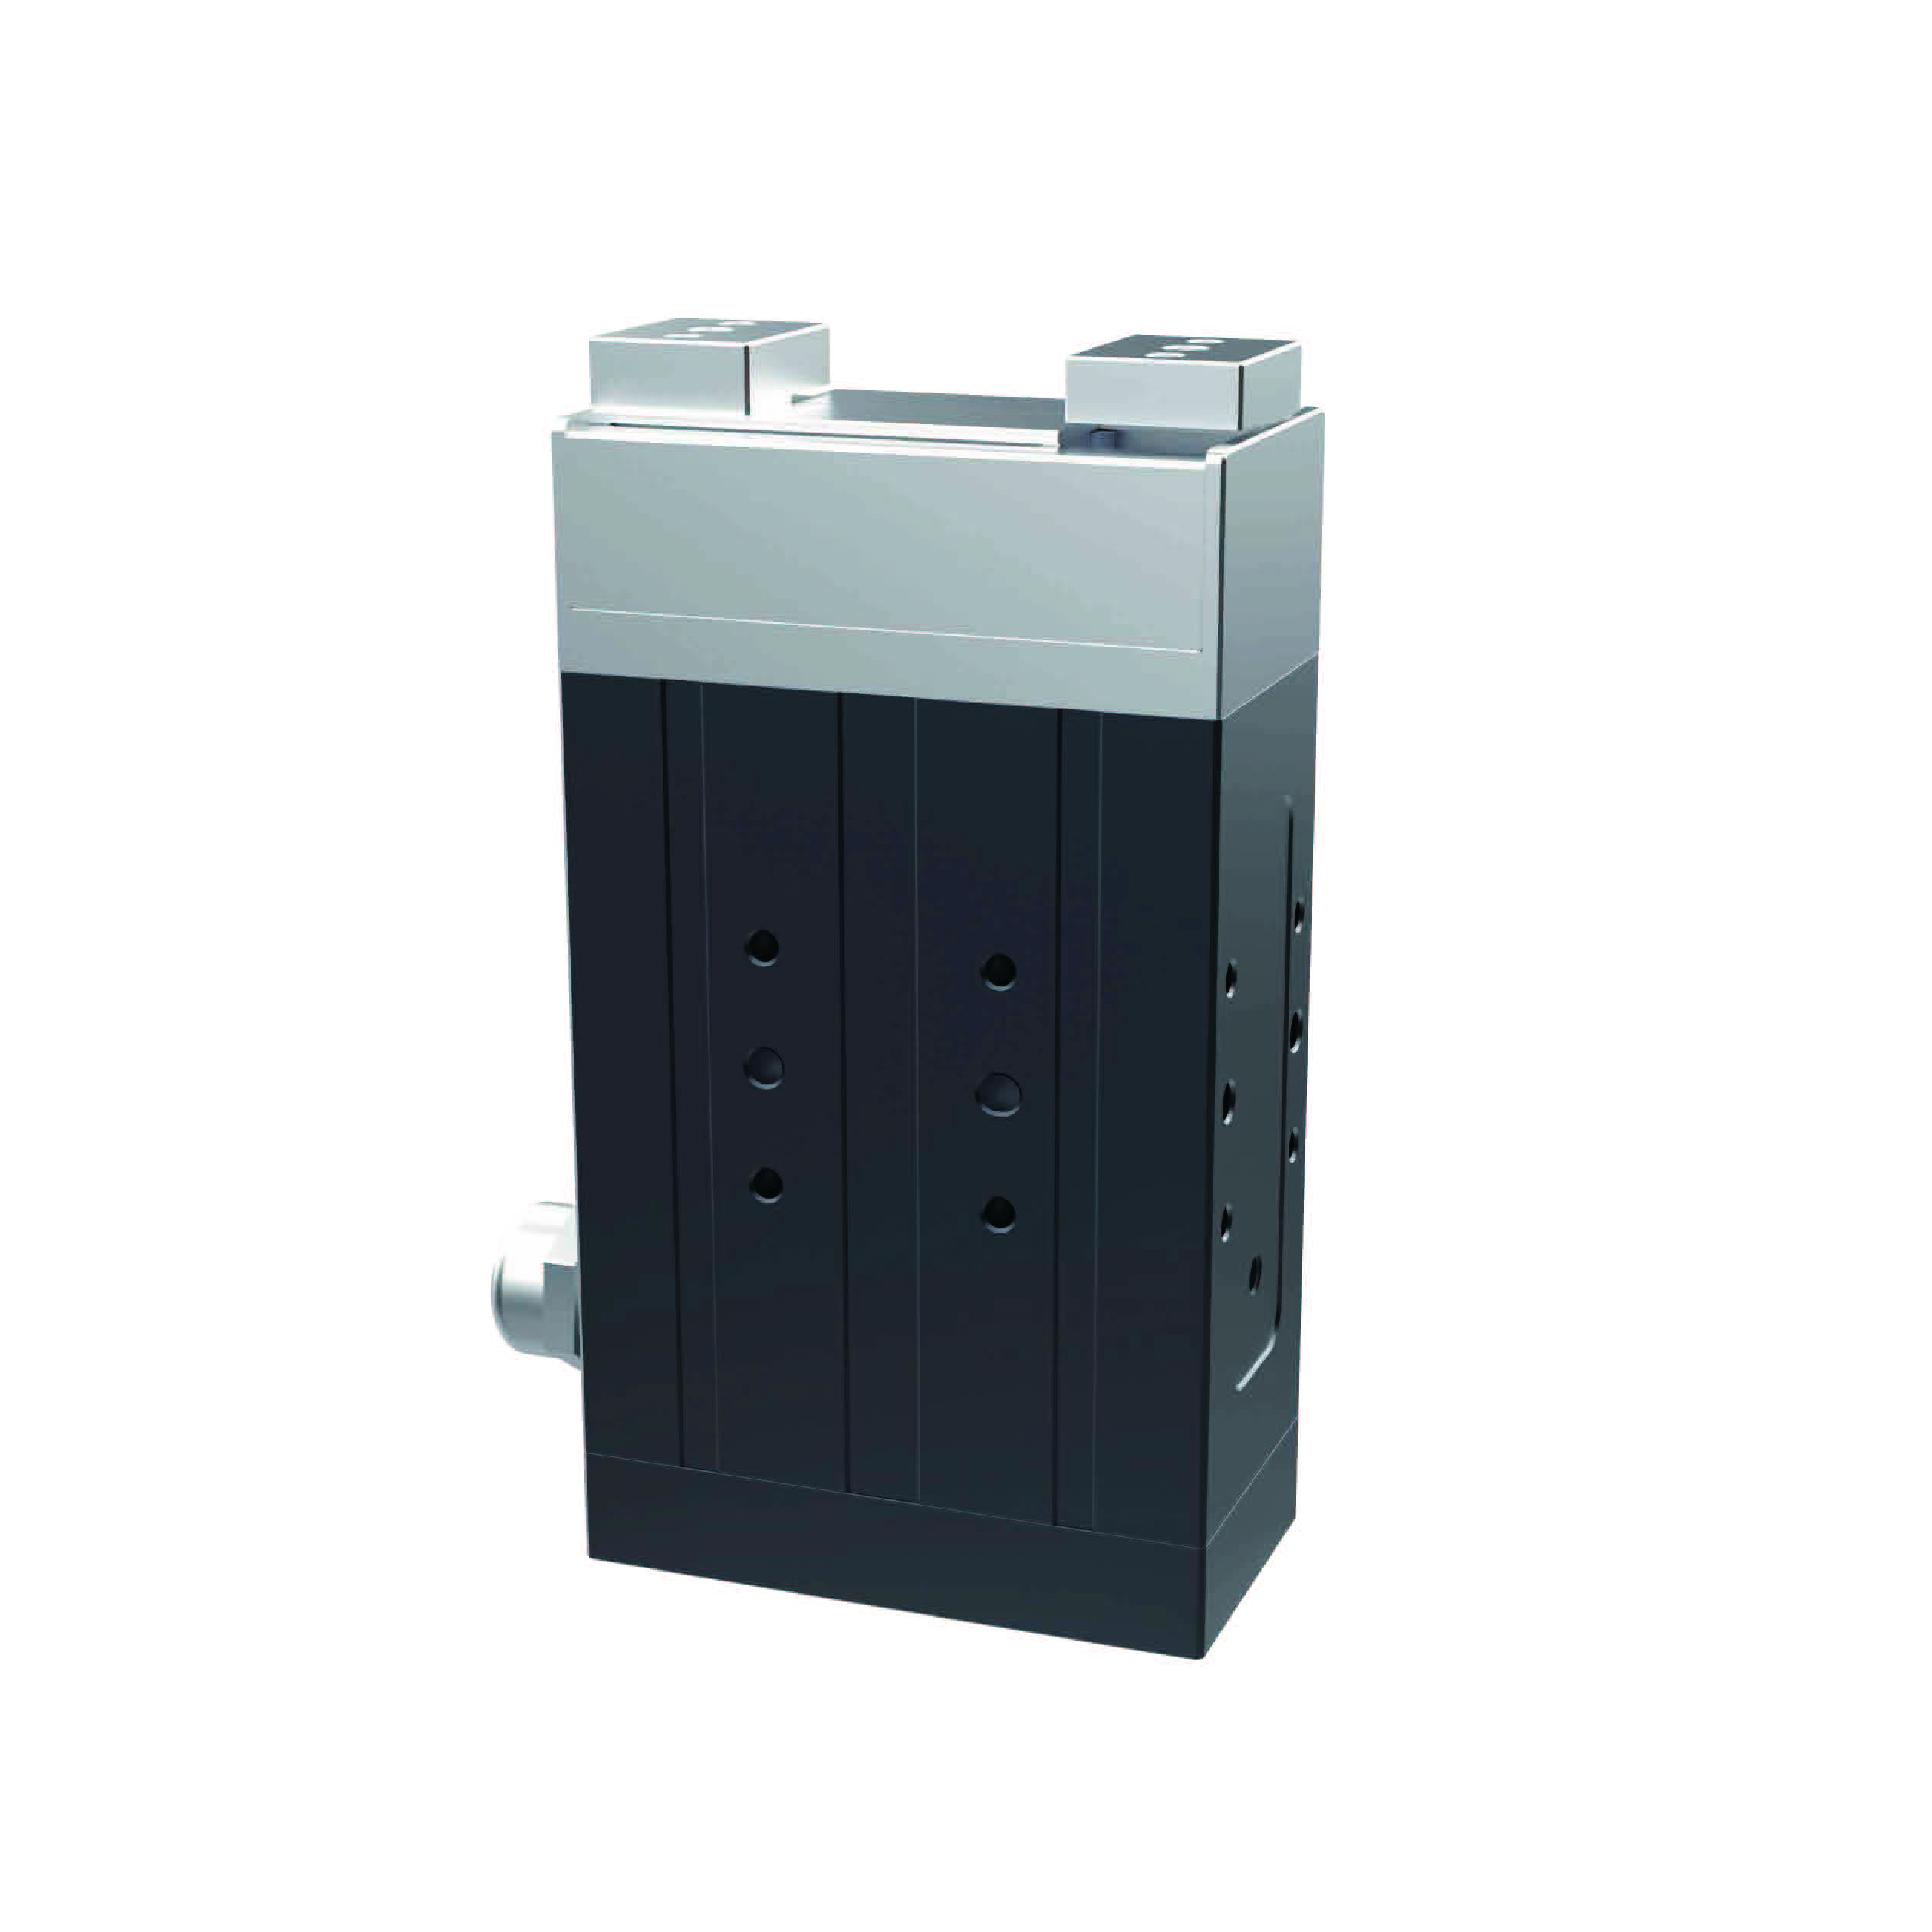
SERIE DE PINZAS ELÉCTRICAS HITBOT – PINZA ELÉCTRICA PARALELA Z-EFG-26P
Categoría principal
Brazo robótico industrial / Brazo robótico colaborativo / Pinza eléctrica / Actuador inteligente / Soluciones de automatización
Solicitud
Las pinzas robóticas de la serie SCIC Z-EFG son compactas y cuentan con un sistema servo integrado que permite un control preciso de la velocidad, la posición y la fuerza de sujeción. El innovador sistema de agarre de SCIC para soluciones de automatización le abrirá nuevas posibilidades para automatizar tareas que antes consideraba inalcanzables.
Punto de luz
• Detección de caída del sistema de agarre, función de salida de área
• La fuerza, la posición y la velocidad se pueden controlar con precisión mediante Modbus.
• Larga vida útil: decenas de millones de ciclos, superando a las garras de aire.
• Controlador integrado: tamaño compacto, fácil integración
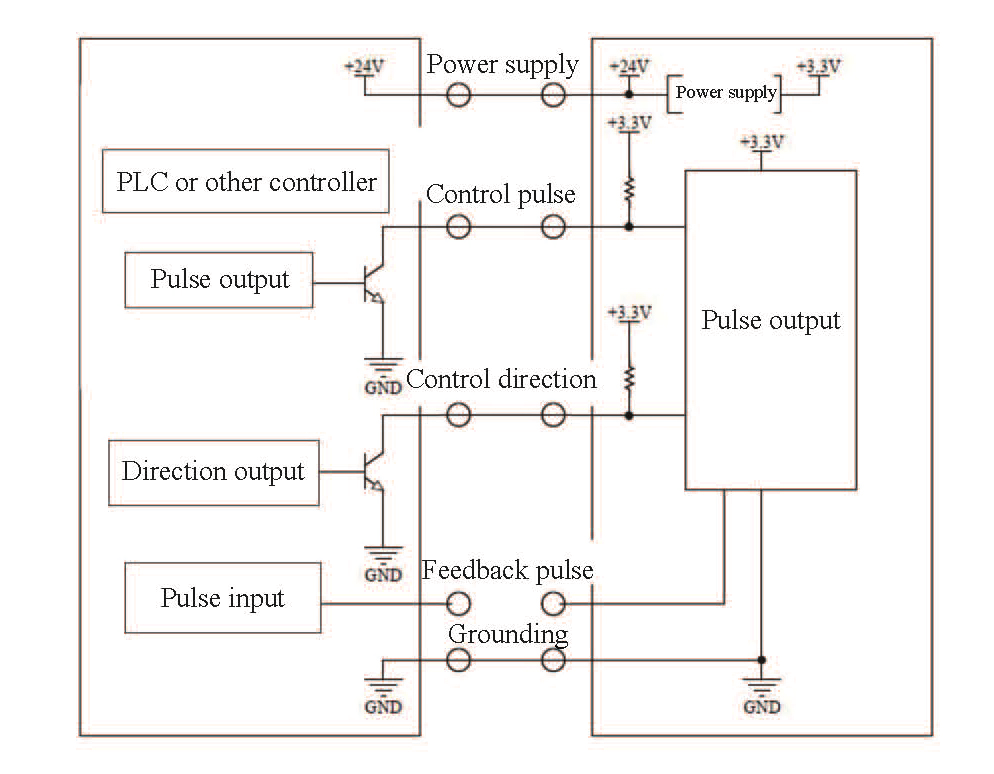
·Modo de control: 485 (Modbus RTU), E/S
●Impulsando una revolución en la sustitución de las pinzas neumáticas por pinzas eléctricas, siendo la primera pinza eléctrica con sistema servo integrado en China.
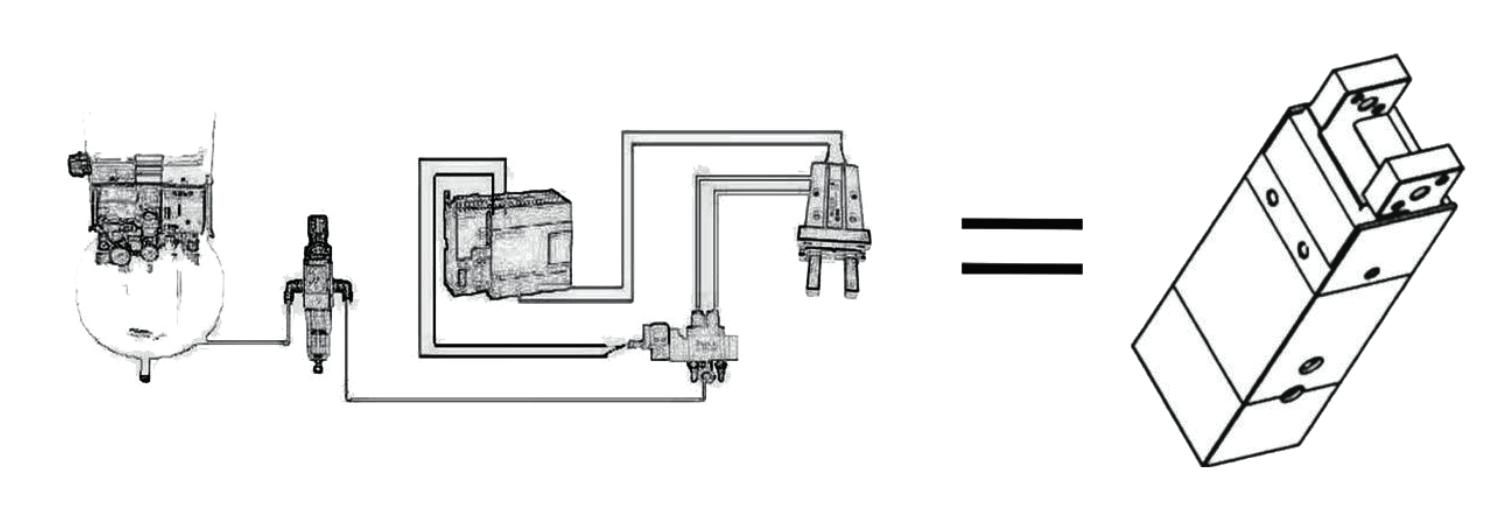
● Reemplazo perfecto para compresor de aire + filtro + válvula solenoide + válvula de mariposa + pinza neumática
● Vida útil de múltiples ciclos, en consonancia con el cilindro japonés tradicional.
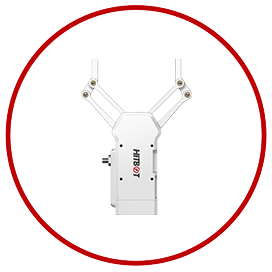
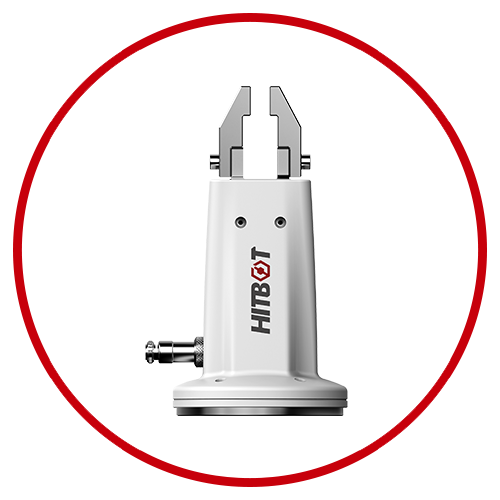
Parámetro de especificación
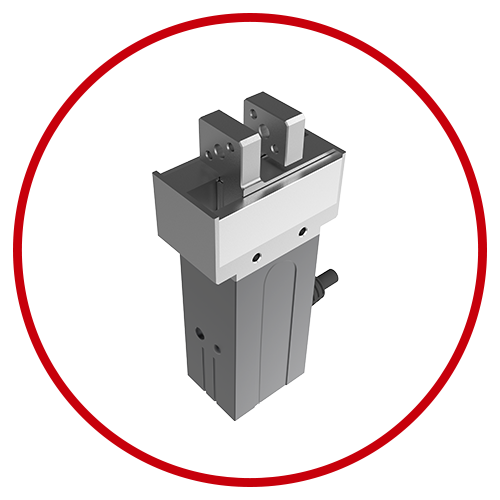
La Z-EFG-26P es una pinza eléctrica paralela de dos dedos, de tamaño reducido pero potente para sujetar muchos objetos blandos como huevos, tuberías, componentes electrónicos, etc.
● La pinza eléctrica Z-EFG-26P tiene un controlador incorporado.
●Su recorrido y fuerza de agarre son ajustables.
●Los terminales pueden sustituirse para adaptarse a diferentes necesidades.
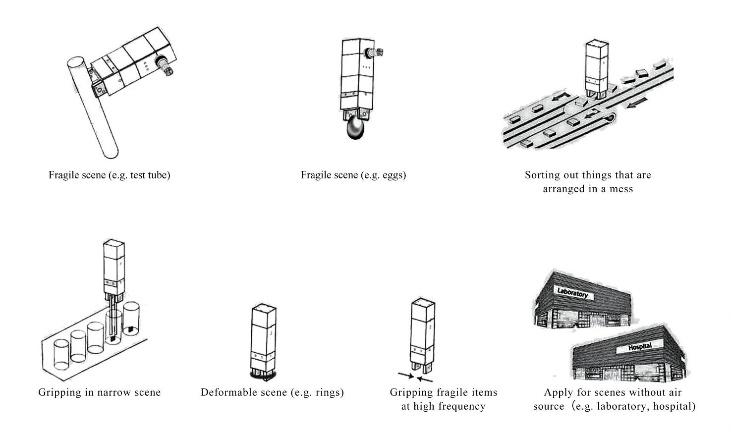
●Permite recoger fácilmente objetos frágiles y deformables, como huevos, tubos de ensayo, anillos, etc.
●Adecuado para escenas sin fuentes de aire (como laboratorios y hospitales).
| Modelo n.° Z-EFG-26P | Parámetros |
| Total ataque | 26 mm (ajustable) |
| Fuerza de agarre | 15~50N (ajustable) |
| Repetibilidad | ±0,02 mm |
| Peso de agarre recomendado | Máx. 1 kg |
| Transmisión modo | Cremallera + Guía de rodillos transversales |
| Reposición de grasa de los componentes móviles | Cada seis meses o 1 millón de movimientos/tiempo |
| Tiempo de movimiento de carrera unidireccional | 0,3 s |
| Rango de temperatura de funcionamiento | 5-55℃ |
| Rango de humedad de funcionamiento | RH35-80(Sin heladas) |
| Modo de movimiento | Dos dedos se mueven horizontalmente |
| Control de accidentes cerebrovasculares | Ajustable |
| Ajuste de la fuerza de sujeción | Ajustable |
| Peso | 0,5 kg |
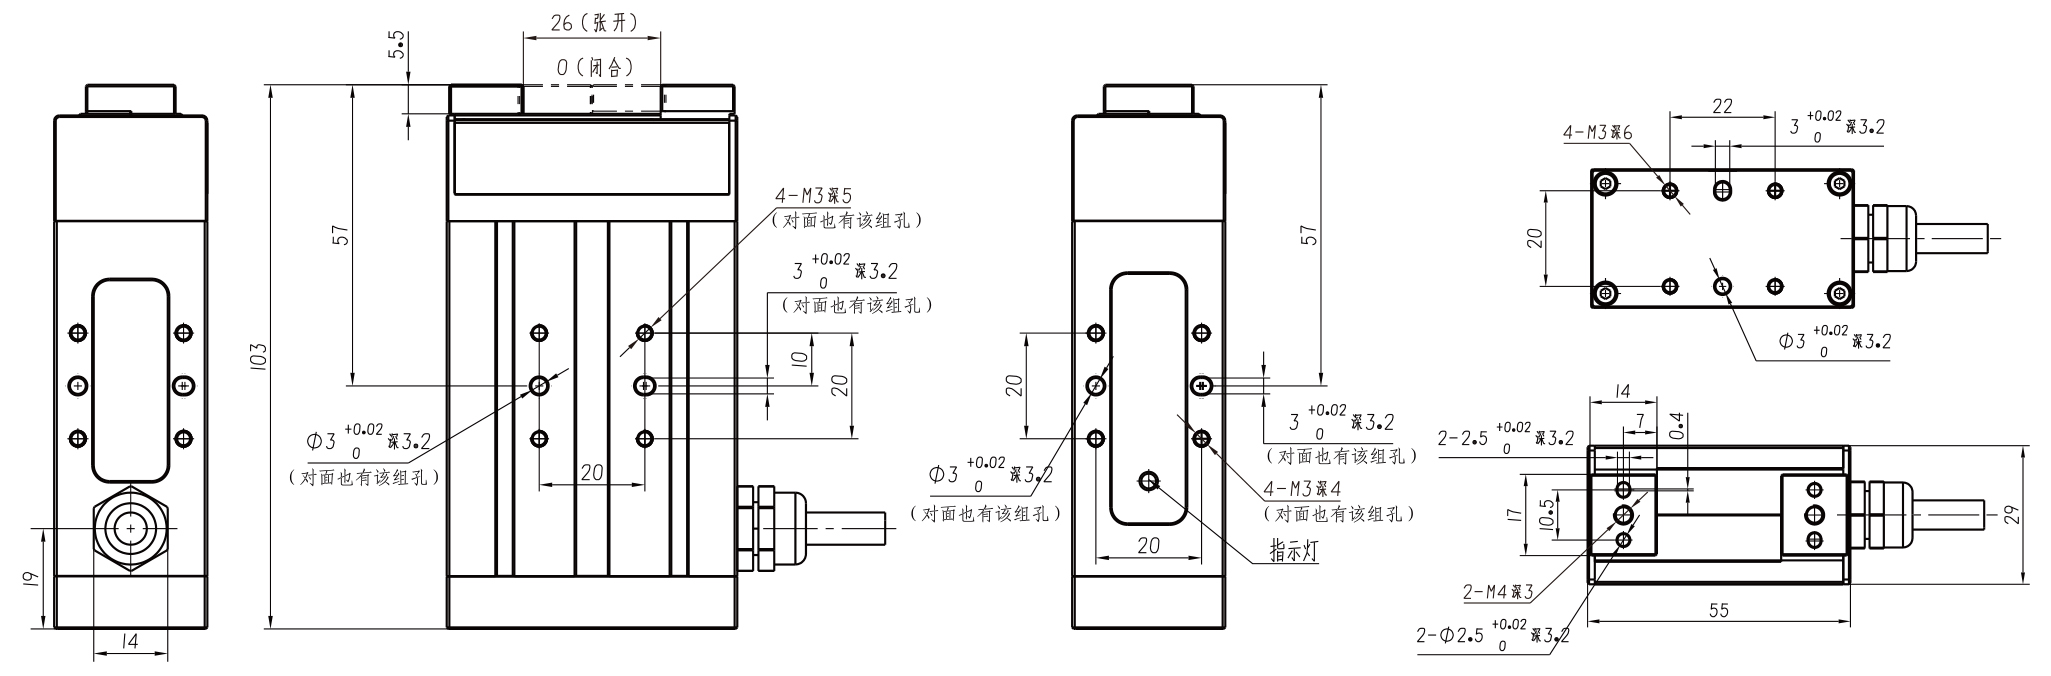
| Dimensiones(L*W*H) | 55*29*103 mm |
| Ubicación del controlador | Incorporado |
| Fuerza | 10W |
| Tipo de motor | CC sin escobillas |
| Corriente máxima | 1A |
| Tensión nominal | 24V |
| Corriente en espera | 0,2A |
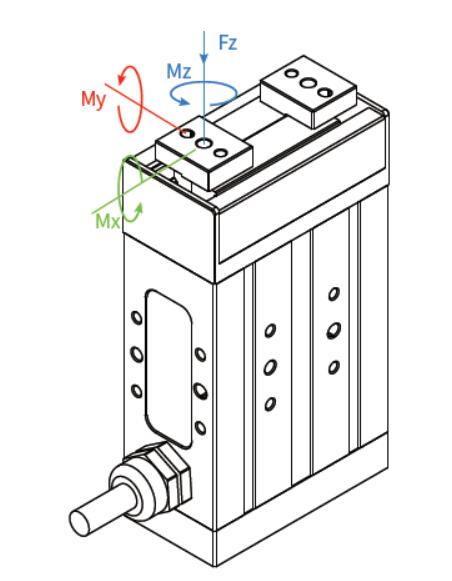
| Carga estática admisible en dirección vertical | |
| Fz: | 250N |
| Par admisible | |
| Mx: | 2,4 Nm |
| Mi: | 2,6 Nm |
| Sra. | 2 Nm |
Diagrama de instalación de dimensiones
Parámetros eléctricos
Tensión nominal 24±2V
Corriente 0,4 A
Nuestro negocio
Categorías de productos
-

DH ROBOTICS SERVO ELÉCTRICA PINZA DE MANO SERIE RGI –...
-

Pinza eléctrica servoaccionada DH Robotics Serie PGI –...
-
Pinza robótica colaborativa – SFG Soft Fi...
-
SERIE DE PINZAS ELÉCTRICAS HITBOT – Z-EFG-13...
-
SERIE DE PINZAS ELÉCTRICAS HITBOT – Colaboración Z-EFG-R...
-
SERIE DE PINZAS ELÉCTRICAS HITBOT – Z-ERG-20C Rota...