
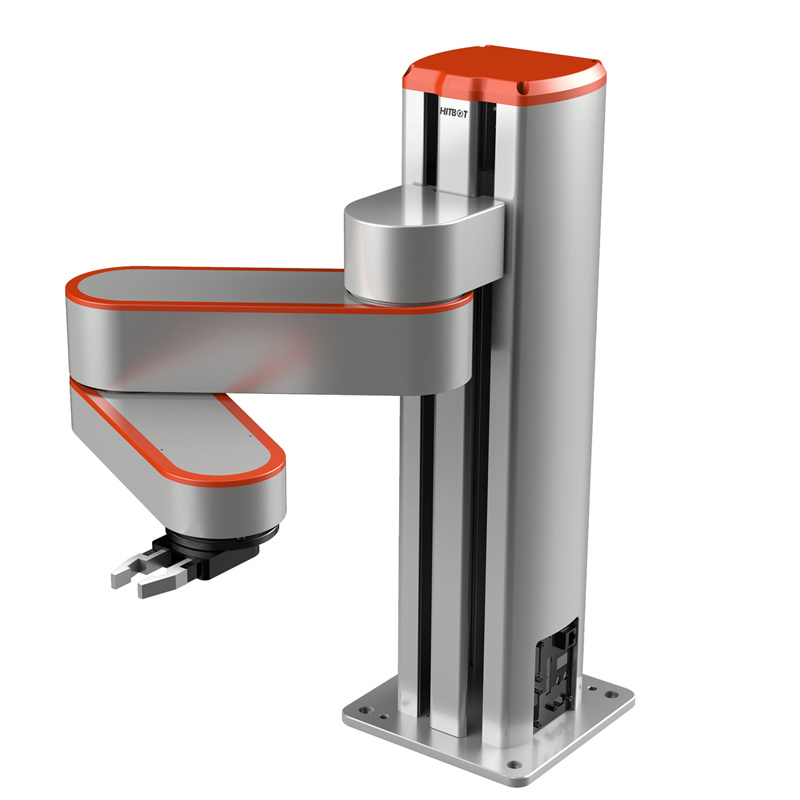
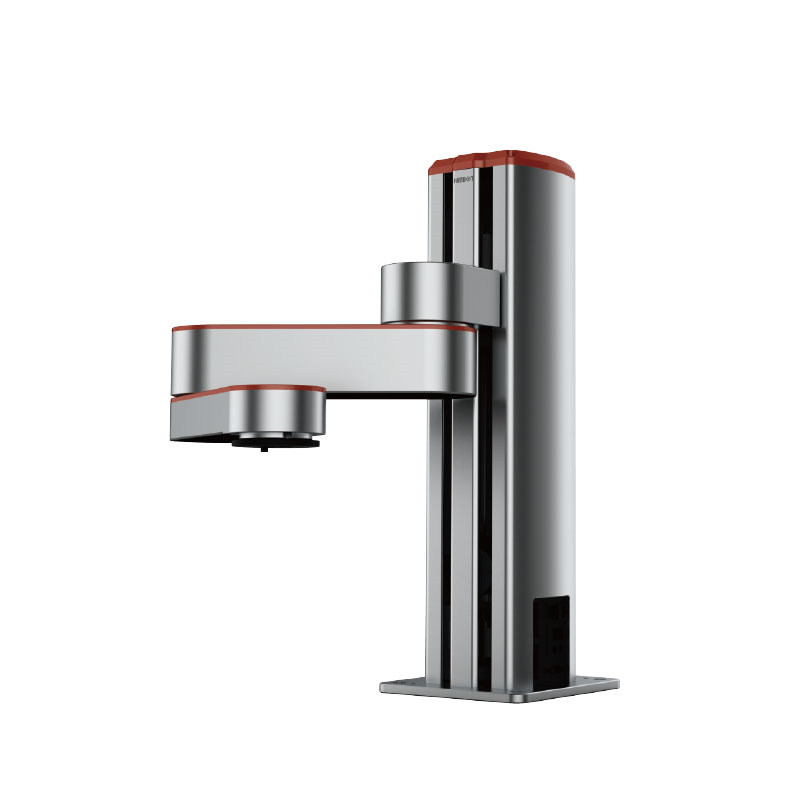
Brazos robóticos SCARA – Brazo robótico colaborativo Z-Arm-2142E

Categoría principal
Brazo robótico industrial / Brazo robótico colaborativo / Pinza eléctrica / Actuador inteligente / Soluciones de automatización
Solicitud
Los cobots SCIC Z-Arm son robots colaborativos ligeros de 4 ejes con motor de accionamiento integrado, que ya no requieren reductores como otros robots SCARA tradicionales, lo que reduce el coste en un 40 %. Los cobots SCIC Z-Arm pueden realizar funciones como impresión 3D, manipulación de materiales, soldadura y grabado láser, entre otras. Son capaces de mejorar significativamente la eficiencia y la flexibilidad de su trabajo y producción.
Características
Alta precisión
Repetibilidad
±0,03 mm
Gran carga útil
3 kg
Gran envergadura de brazos
Eje JI 220 mm
Eje J2 de 200 mm
Precio competitivo
Calidad de nivel industrial
Cprecio competitivo
Productos relacionados
Parámetro de especificación
El SCIC Z-Arm 2142, diseñado por SCIC Tech, es un robot colaborativo ligero, fácil de programar y usar, compatible con SDK. Además, cuenta con detección de colisiones, lo que significa que se detendrá automáticamente al entrar en contacto con una persona. Esto permite una colaboración inteligente entre humanos y máquinas, garantizando una alta seguridad.
| Brazo robótico colaborativo Z-Arm 2142E | Parámetros |
| Longitud del brazo de 1 eje | 220 mm |
| ángulo de rotación de 1 eje | ±90° |
| Longitud del brazo de 2 ejes | 200 mm |
| Ángulo de rotación de 2 ejes | ±164° |
| carrera del eje Z | 210 La altura se puede personalizar |
| Rango de rotación del eje R | ±1080° |
| Velocidad lineal | 1220 mm/s (carga útil 2 kg) |
| Repetibilidad | ±0,03 mm |
| Carga útil estándar | 2 kg |
| Carga útil máxima | 3 kg |
| Grados de libertad | 4 |
| Fuente de alimentación | 220V/110V50-60HZ adaptable a 24VDC potencia máxima 500W |
| Comunicación | Ethernet |
| Ampliabilidad | El controlador de movimiento integrado incorporado proporciona 24 E/S + expansión para debajo del brazo. |
| El eje Z se puede personalizar en altura. | 0,11 m, 0,21 m, 0,31 m, 0,41 m, 0,51 m |
| Enseñanza del arrastre del eje Z | / |
| Interfaz eléctrica reservada | Configuración estándar: cables de 24*23 AWG (sin blindaje) desde el panel del enchufe a través de la cubierta del brazo inferior Opcional: 2 tubos de vacío de φ4 a través del panel del enchufe y la brida. |
| Pinzas eléctricas HITBOT compatibles | Z-EFG-8S/Z-EFG-12/Z-EFG-20/Z-EFG-20S/Z-EFG-30/Z-EFG-50, Quinto eje, Impresión 3D |
| Luz que respira | / |
| Rango de movimiento del segundo brazo | Estándar: ±164° Opcional: 15-345° |
| Accesorios opcionales | / |
| Entorno de uso | Temperatura ambiente: 0-45 °C Humedad: 20-80% HR (sin heladas) |
| Entrada digital del puerto de E/S (aislada) | 9+3+extensión de antebrazo (opcional) |
| Salida digital del puerto de E/S (aislada) | 9+3+extensión de antebrazo (opcional) |
| Entrada analógica del puerto de E/S (4-20 mA) | / |
| Salida analógica del puerto de E/S (4-20 mA) | / |
| Altura del brazo del robot | 566 mm |
| peso del brazo robótico | Carrera de 210 mm, peso neto 18 kg |
| Tamaño base | 200 mm*200 mm*10 mm |
| Distancia entre los orificios de fijación de la base | 160 mm x 160 mm con cuatro tornillos M8 x 20 |
| Detección de colisiones | √ |
| Enseñanza de drag | √ |
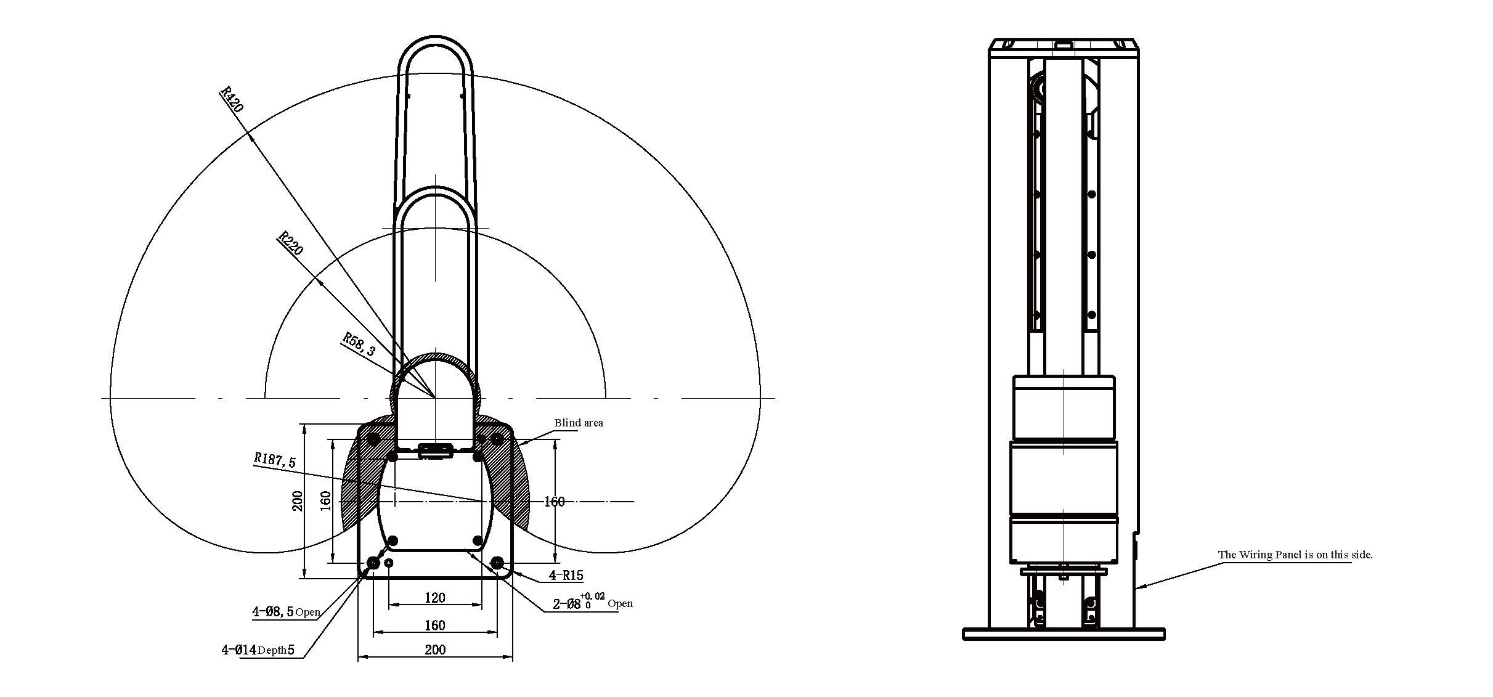
Versión M1 de rango de movimiento (rotación hacia afuera)
Introducción a la interfaz
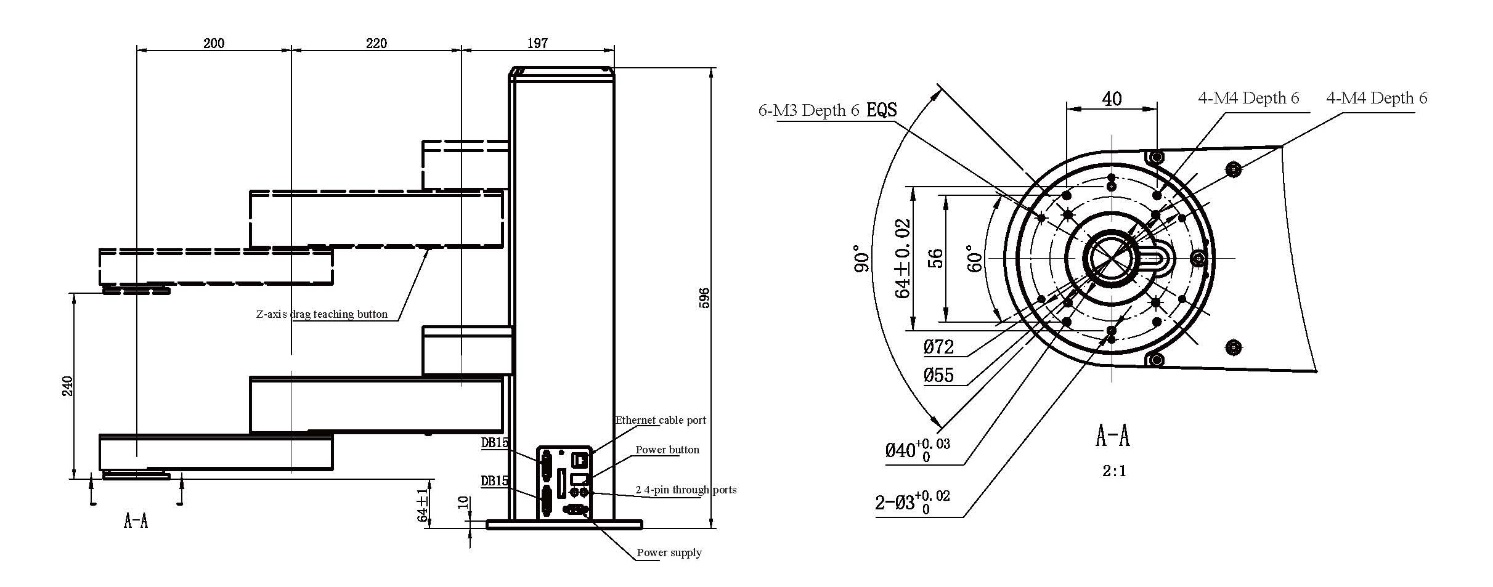
La interfaz del brazo robótico Z-Arm 2442 se instala en dos ubicaciones: el lateral de la base del brazo robótico (identificado como A) y la parte posterior del extremo del brazo. El panel de interfaz en A tiene una interfaz de interruptor de encendido (JI), una interfaz de fuente de alimentación de 24 V DB2 (J2), salida al puerto de E/S de usuario DB15 (J3), puerto de E/S de entrada de usuario DB15 (J4) y botones de configuración de dirección IP (K5). Puerto Ethernet (J6), puerto de entrada/salida del sistema (J7) y dos tomas de cables directos de 4 núcleos J8A y J9A.
Precauciones
1. Inercia de la carga útil
En la Figura 1 se muestra el centro de gravedad de la carga útil y el rango de carga útil recomendado con la inercia de movimiento del eje Z.
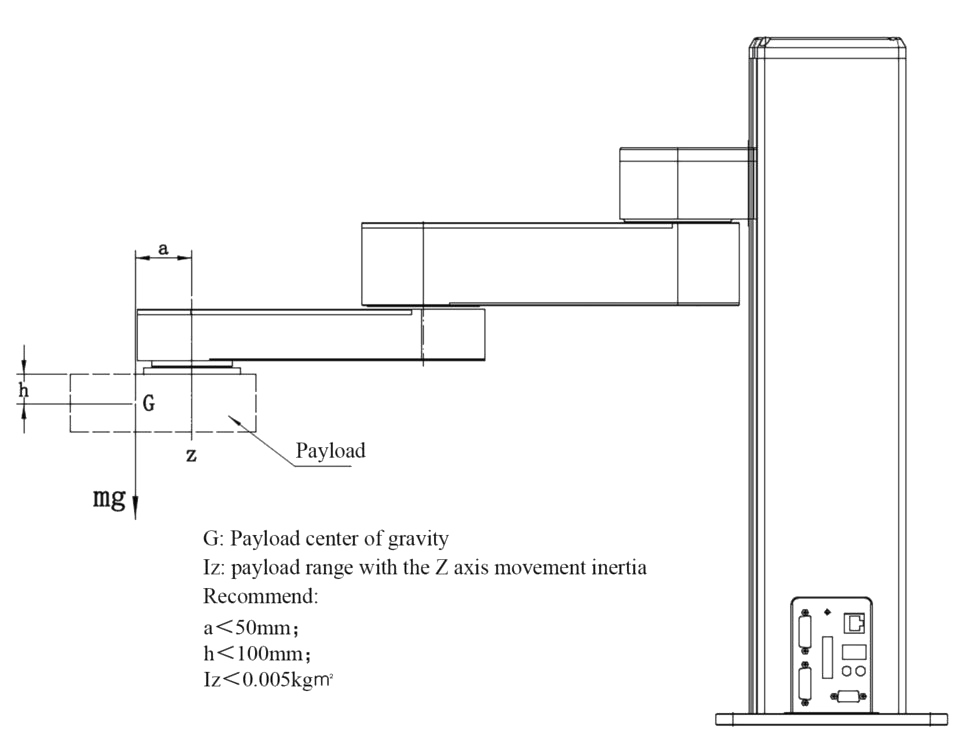
Figura 1. Descripción de la carga útil de la serie XX32.
2. Fuerza de colisión
Fuerza de activación de la protección contra colisiones en juntas horizontales: la fuerza de la serie XX42 es de 40 N.
3. Fuerza externa en el eje Z
La fuerza externa aplicada al eje Z no deberá exceder los 120 N.
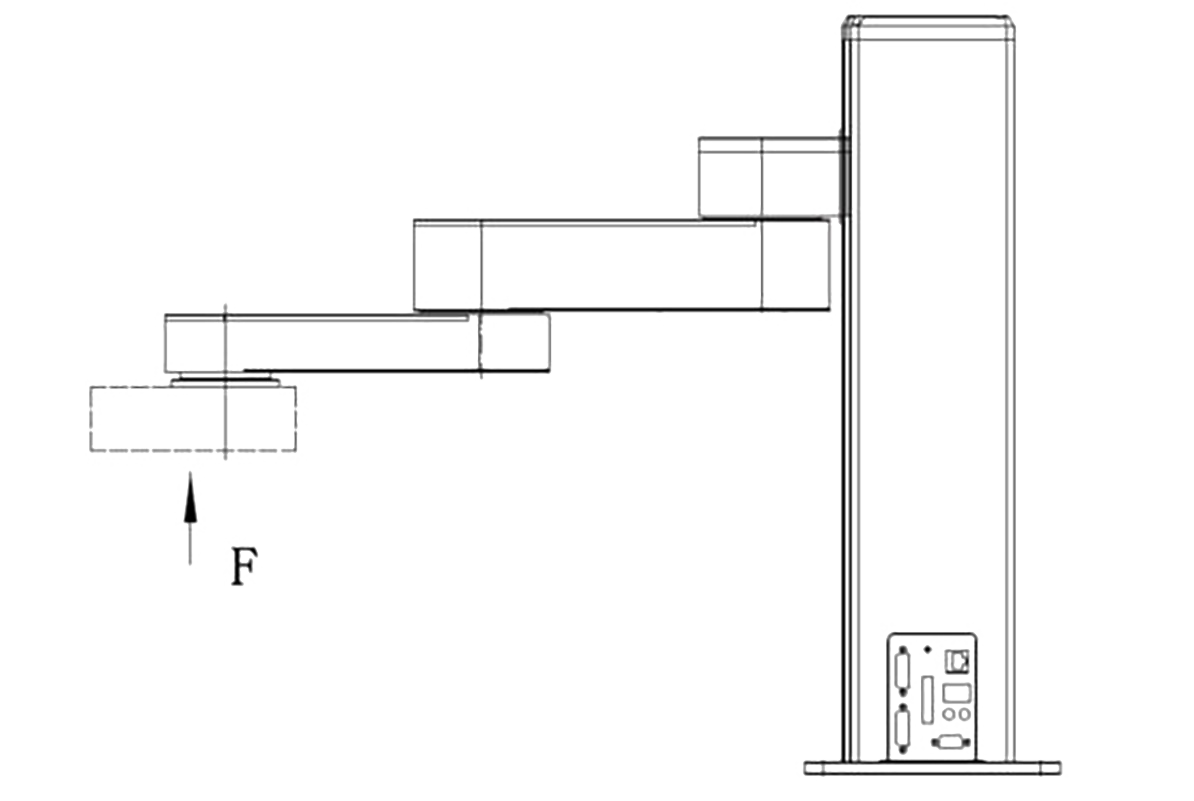
Figura 2
4. Notas para la instalación del eje Z personalizado, consulte la Figura 3 para obtener más detalles.
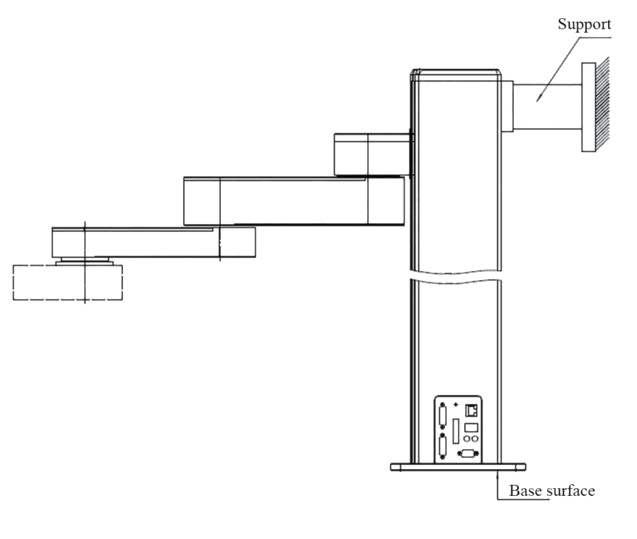
Figura 3
Nota de advertencia:
(1) Para ejes Z personalizados con un gran recorrido, la rigidez del eje Z disminuye a medida que aumenta el recorrido. Cuando el recorrido del eje Z supera el valor recomendado, el usuario tiene el requisito de rigidez y la velocidad es >50% de la velocidad máxima, se recomienda encarecidamente instalar un soporte detrás del eje Z para garantizar que la rigidez del brazo robótico cumpla con el requisito a alta velocidad.
Los valores recomendados son los siguientes: Serie Z-ArmXX42, recorrido del eje Z >600 mm
(2) Después de aumentar el recorrido del eje Z, la verticalidad del eje Z y de la base se reducirá considerablemente. Si no se aplican requisitos estrictos de verticalidad para el eje Z y la base de referencia, consulte con el personal técnico por separado.
5. Prohibido conectar y desconectar el cable de alimentación en caliente. Advertencia de inversión de polaridad cuando se desconectan los polos positivo y negativo de la fuente de alimentación.
6. No presione el brazo horizontal cuando la alimentación esté apagada.
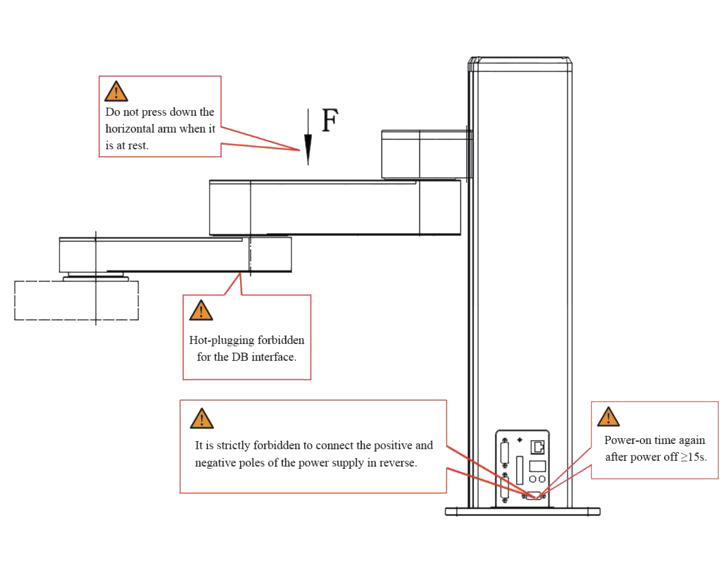
Figura 4
Recomendación de conector DB15
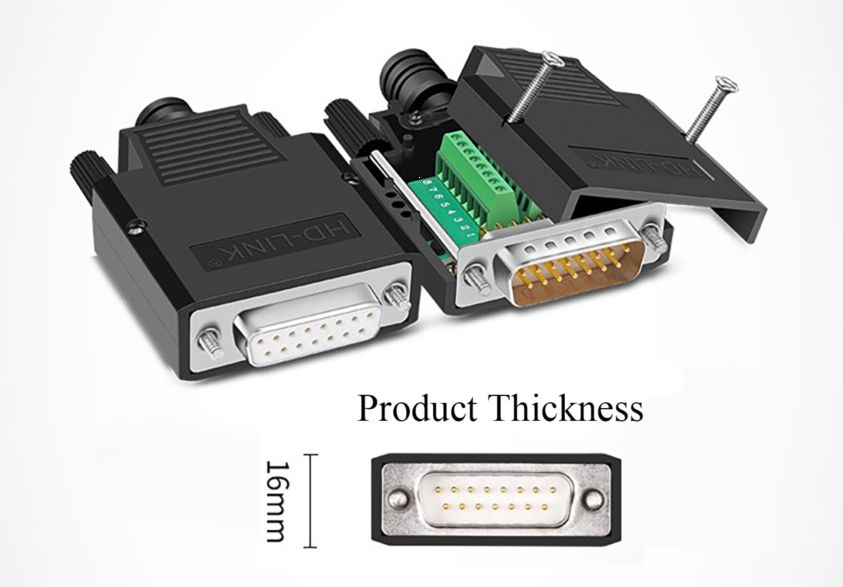
Figura 5
Modelo recomendado: Macho chapado en oro con carcasa de ABS YL-SCD-15M Hembra chapada en oro con carcasa de ABS YL-SCD-15F
Descripción del tamaño: 55 mm*43 mm*16 mm
(Véase la figura 5)
Mesa con pinzas compatibles con brazos robóticos
| Brazo robótico Modelo No. | Pinzas compatibles |
| XX42 T1 | Z-EFG-8S NK/Z-EFG-12 NK/Z-EFG-20 NM NMA/Z-EFG-20S/ Z-EFG-30NM NMA Impresión 3D de 5º eje |
| XX42 T2 | Z-EFG-50 TODOS/Z-EFG-100 TXA |
Diagrama de tamaño de instalación del adaptador de corriente
Fuente de alimentación RSP-500-SPEC-CN de 24 V y 500 W con configuración XX42
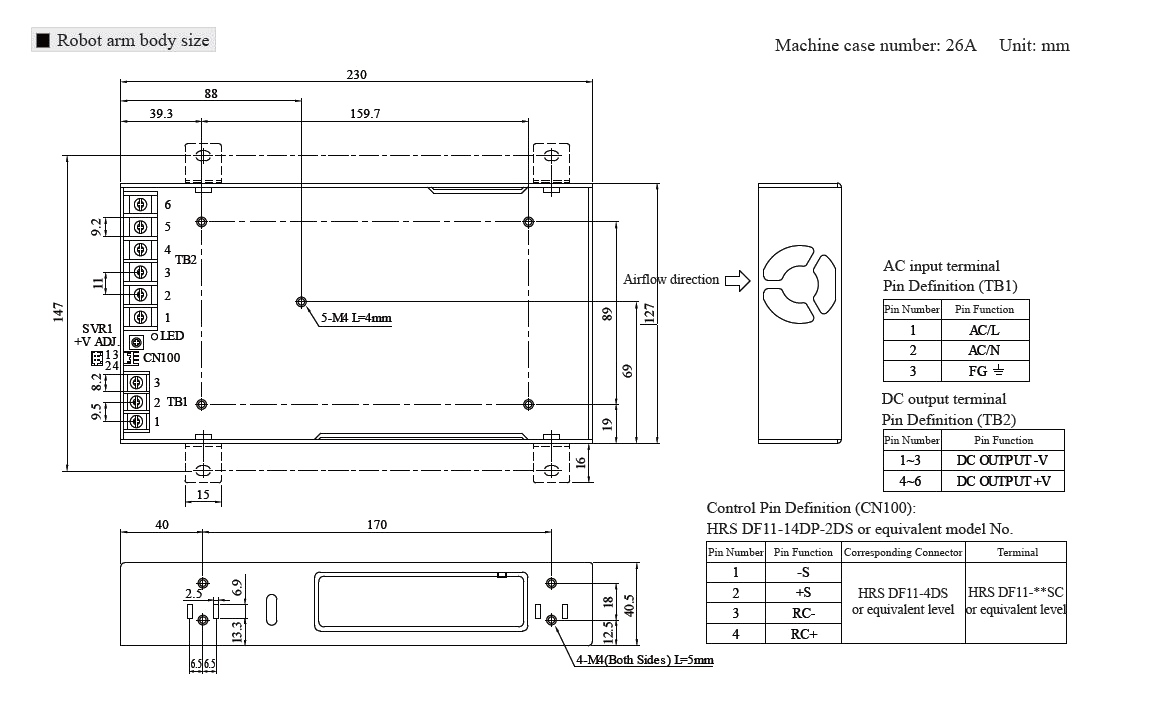
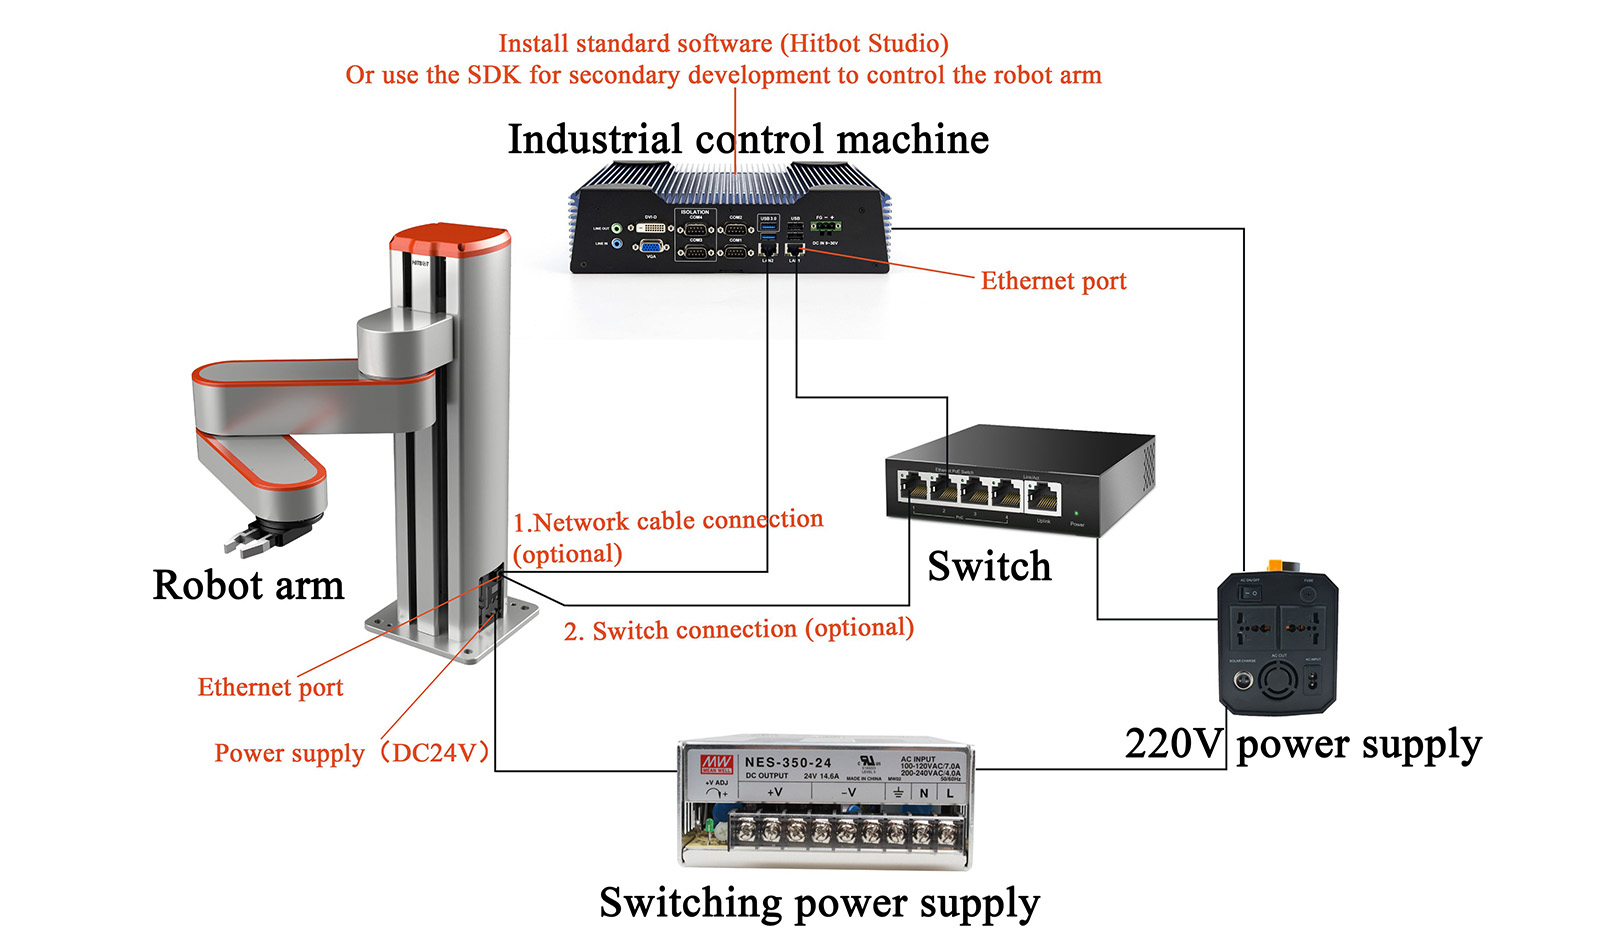
Diagrama del entorno de uso externo del brazo robótico
Nuestro negocio
Categorías de productos
-

Pinza eléctrica servoaccionada DH Robotics serie PGC –...
-
SERIE DE PINZAS ELÉCTRICAS HITBOT – Z-EFG-26P Para...
-
BRAZOS ROBÓTICOS COLABORATIVOS – CR3 de 6 ejes...
-

DH ROBOTICS SERVO ELÉCTRICA PINZA DE GARBANZO SERIE RGD –...
-
Brazos robóticos SCARA – Z-Arm-1632 Colaborativo R...
-
ROBOTS DE ELEVACIÓN – Robot de elevación láser SLAM...