
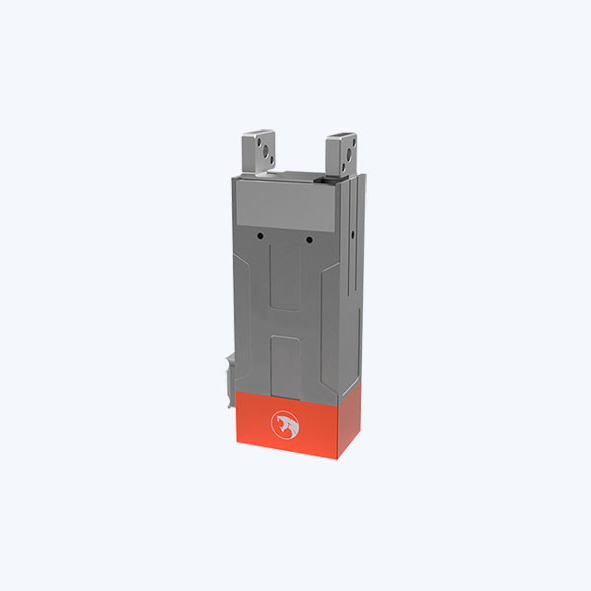
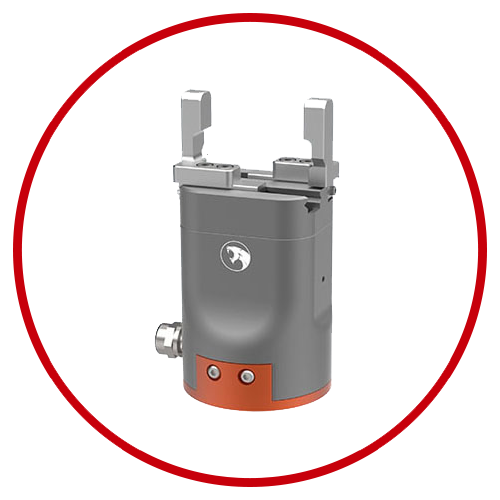
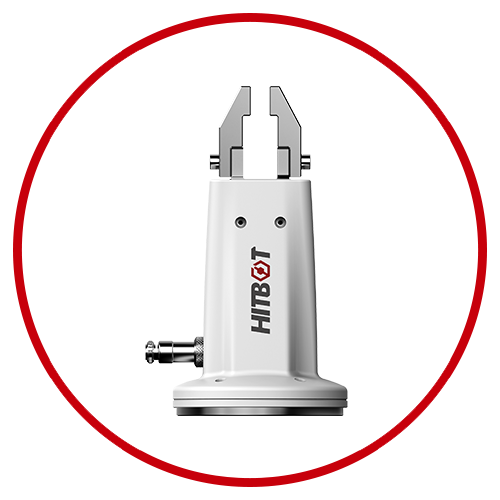
SERIE DE PINZAS ELÉCTRICAS HITBOT – PINZA ELÉCTRICA PARALELA Z-EFG-20P


Categoría principal
Brazo robótico industrial / Brazo robótico colaborativo / Pinza eléctrica / Actuador inteligente / Soluciones de automatización
Solicitud
Las pinzas robóticas de la serie SCIC Z-EFG son compactas y cuentan con un sistema servo integrado que permite un control preciso de la velocidad, la posición y la fuerza de sujeción. El innovador sistema de agarre de SCIC para soluciones de automatización le abrirá nuevas posibilidades para automatizar tareas que antes consideraba inalcanzables.
Característica
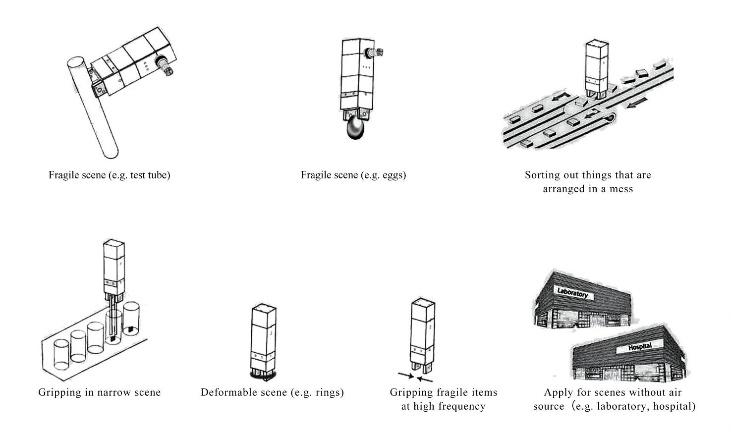
● Control de fuerza de precisión, adecuado para aplicaciones de sujeción en áreas pequeñas.
● Gran fuerza de sujeción, control preciso de la fuerza
● Modo dinámico y ajuste de carrera
● Estructura compacta, de fácil instalación.
● Accionamiento y controlador integrados para admitir una sujeción suave.
La fuerza, el bit y la velocidad se pueden controlar mediante Modbus.
Gran fuerza de sujeción
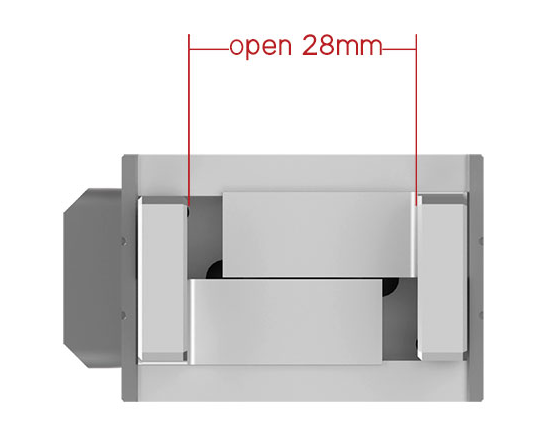
El recorrido total es de 20 mm y la fuerza de sujeción es de 30 a 80 N.
Control de precisión
La repetibilidad es de ±0,02 mm.
Larga vida útil
Decenas de millones de ciclos,más allá de la pinza de aire
Accidente cerebrovascular total
El tiempo mínimo de duración total del derrame cerebral es de 0,40 s.
Modo de control
485, Entrada y salida de E/S
Modo de movimiento
Movimiento paralelo
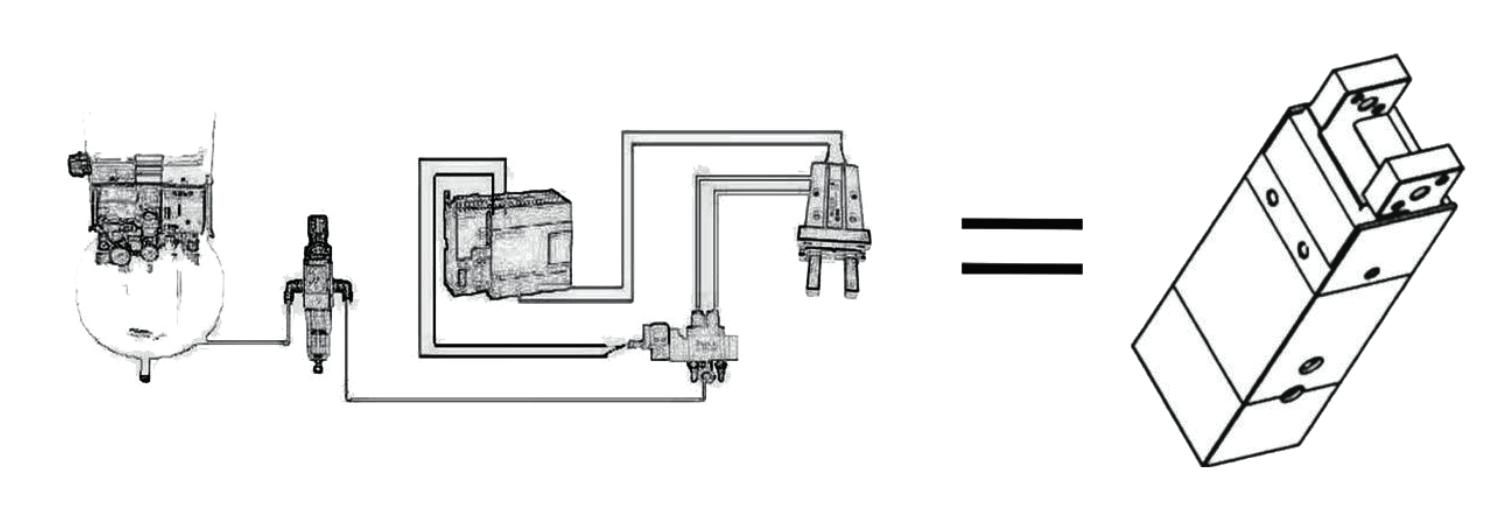
● Impulsar una revolución en la sustitución de las pinzas neumáticas por pinzas eléctricas, siendo la primera pinza eléctrica con sistema servo integrado en China.
● Reemplazo perfecto para compresor de aire + filtro + válvula solenoide + válvula de mariposa + pinza neumática
● Vida útil de múltiples ciclos, en consonancia con el cilindro japonés tradicional.
Parámetro de especificación
| Modelo n.° Z-EFG-20P | Parámetros |
| accidente cerebrovascular total | Ajustable en 20 mm |
| Fuerza de agarre | Ajustable de 30 a 80 N |
| Repetibilidad | ±0,02 mm |
| Peso de agarre recomendado | ≤0,8 kg |
| Modo de transmisión | Cremallera + Guía de rodillos transversales |
| Reposición de grasa de los componentes móviles | Cada seis meses o 1 millón de movimientos/tiempo |
| Tiempo de movimiento de carrera unidireccional | 0,40 s |
| Modo de movimiento | Dos dedos se mueven horizontalmente |
| Peso | 0,46 kg |
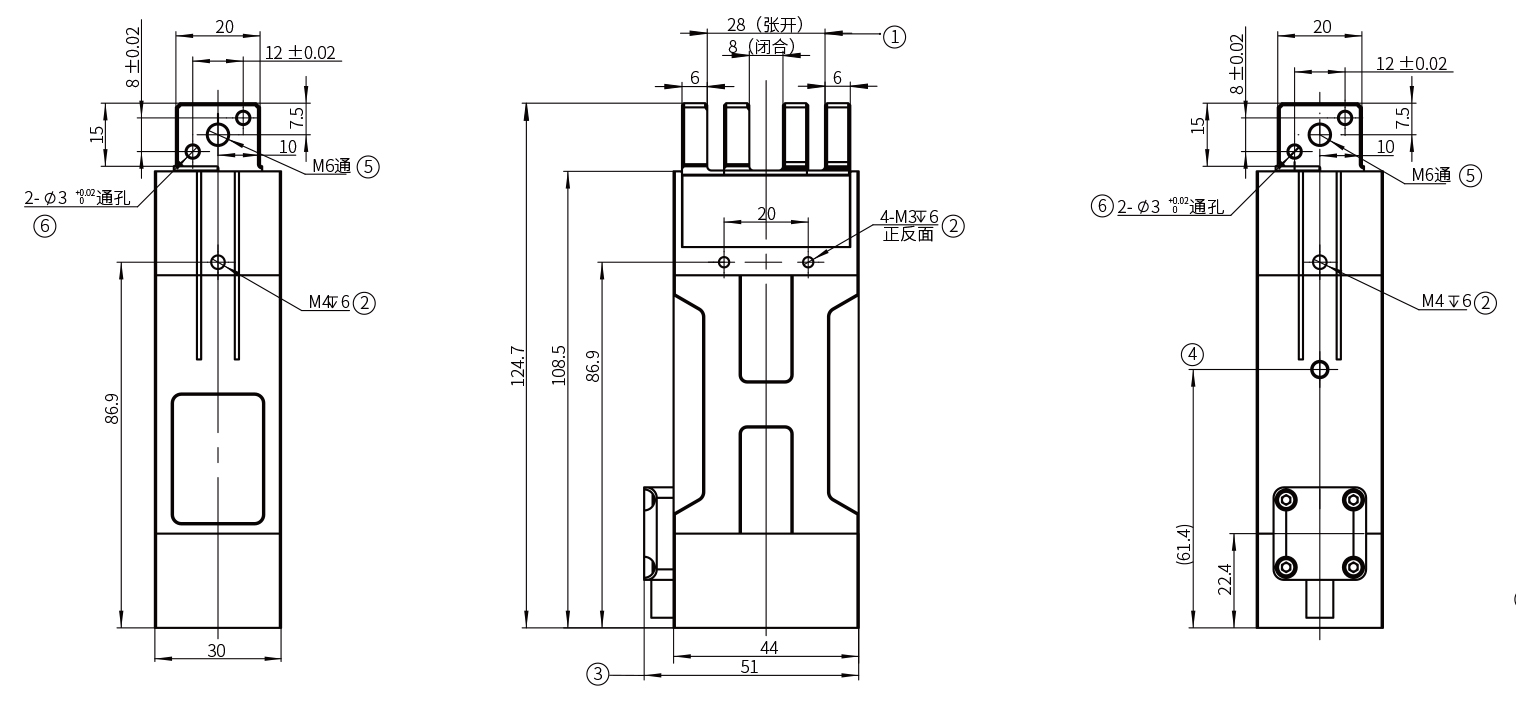
| Dimensiones (largo x ancho x alto) | 44*30*124,7 mm |
| Tensión de funcionamiento | 24V±10% |
| Corriente nominal | 0,2A |
| Corriente máxima | 1A |
| Fuerza | 5W |
| Clase de protección | IP20 |
| Tipo de motor | CC sin escobillas |
| Rango de temperatura de funcionamiento | 5-55℃ |
| Rango de humedad de funcionamiento | HR35-80 (Sin heladas) |
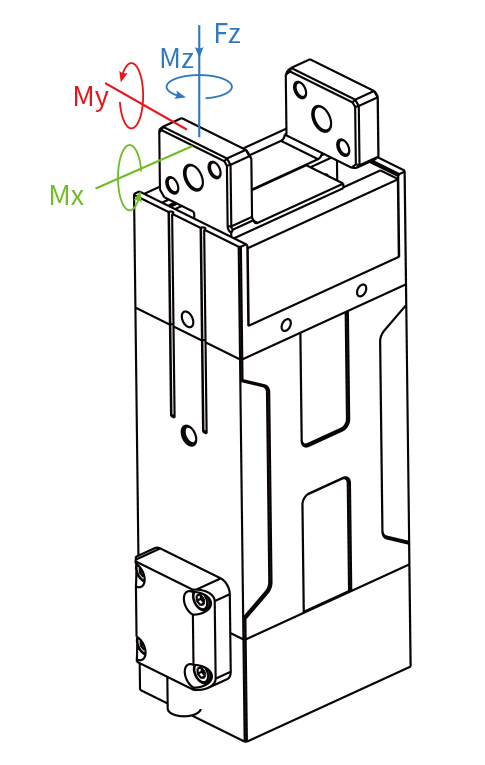
| Carga estática admisible en dirección vertical | |
| Fz: | 150N |
| Par admisible | |
| Mx: | 2,1 Nm |
| Mi: | 2,34 Nm |
| Sra. | 2 Nm |
Gran fuerza de sujeción, control de fuerza preciso.
La pinza eléctrica Z-EFG-20P utiliza un diseño de transmisión especial y un algoritmo de compensación de accionamiento; su fuerza de sujeción es ajustable de 30 a 80 N, su carrera total es de 20 mm y su repetibilidad es de ±0,02 mm.
Modo dinámico y ajuste de carrera
El modo de movimiento de la pinza eléctrica es de 2 dedos en paralelo, el tiempo mínimo de una sola carrera es de tan solo 0,40 s, el peso de sujeción es ≤0,8 kg, lo que puede satisfacer los requisitos de sujeción para una producción estable.
Estructura compacta, de fácil instalación.
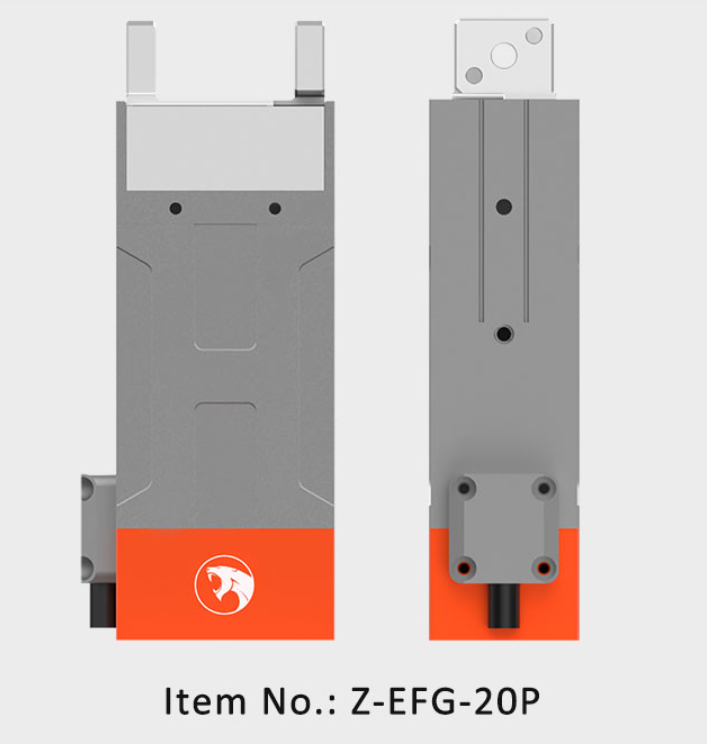
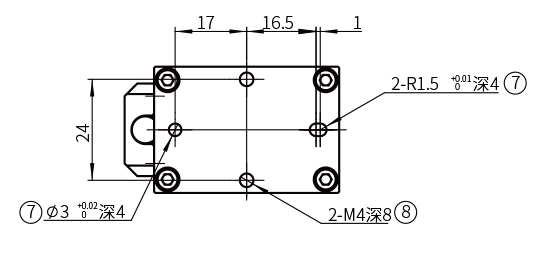
El tamaño del Z-EFG-20P es de 44 x 30 x 124,7 mm (largo x ancho x alto), su estructura es compacta, admite más de 5 modos de instalación, su controlador está integrado, ocupa poco espacio y puede realizar fácilmente diversas tareas de sujeción.
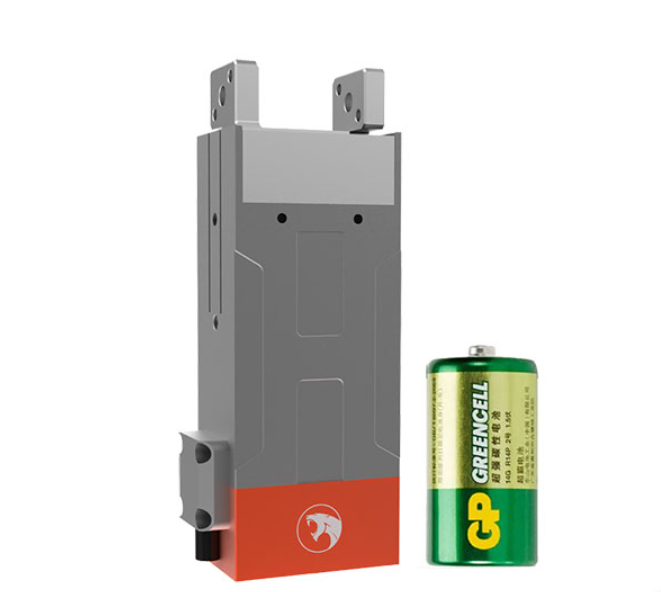
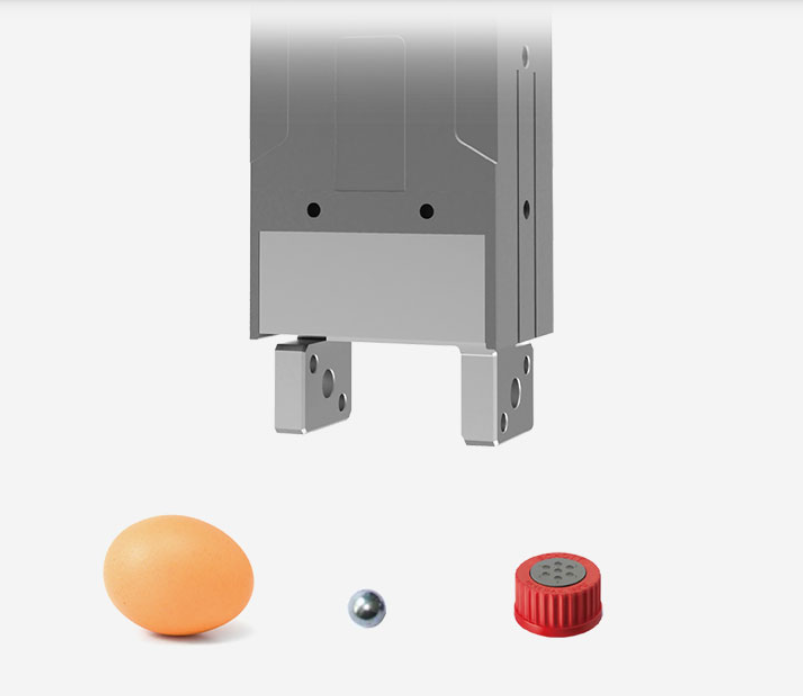
Accionamiento y controlador integrados para admitir una sujeción suave.
La parte trasera del Z-EFG-20P se puede cambiar fácilmente; el cliente puede diseñarla según los objetos que vaya a sujetar, para garantizar que la pinza eléctrica complete las tareas de sujeción en la mayor medida posible.
Desplazamiento del centro de gravedad de la carga

Nuestro negocio
Categorías de productos
-
SERIE DE PINZAS ELÉCTRICAS HITBOT – Z-EFG-80...
-

SERIE DE MÓDULOS DE PINZA – FPT de tres dedos...
-
SERIE DE PINZAS ELÉCTRICAS HITBOT – Z-EFG-60...
-

Pinza eléctrica servoaccionada DH Robotics Serie PGI –...
-

DH ROBOTICS SERVO ELÉCTRICA PINZA DE PINZA SERVO SERIE AG – ...
-
SERIE DE PINZAS ELÉCTRICAS HITBOT – Z-ERG-20-100 R...