
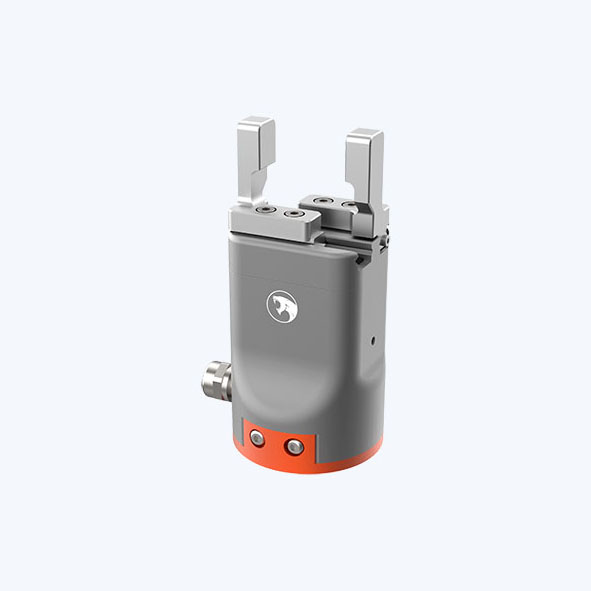
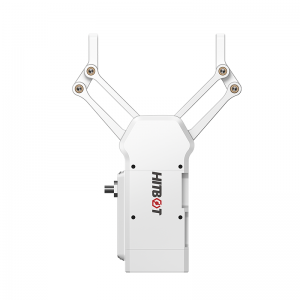
SERIE DE PINZAS ELÉCTRICAS HITBOT – PINZA ELÉCTRICA COLABORATIVA Z-EFG-C35


Categoría principal
Brazo robótico industrial / Brazo robótico colaborativo / Pinza eléctrica / Actuador inteligente / Soluciones de automatización
Solicitud
Las pinzas robóticas de la serie SCIC Z-EFG son compactas y cuentan con un sistema servo integrado que permite un control preciso de la velocidad, la posición y la fuerza de sujeción. El innovador sistema de agarre de SCIC para soluciones de automatización le abrirá nuevas posibilidades para automatizar tareas que antes consideraba inalcanzables.
Característica
• Detección de caída del sistema de agarre, función de salida de área
• La fuerza, la posición y la velocidad se pueden controlar con precisión mediante Modbus.
·Larga vida útil: decenas de millones de ciclos, superando a las garras de aire.
• Controlador integrado: tamaño compacto, fácil integración
·Modo de control: 485 (Modbus RTU), E/S
El recorrido es de 35 mm y la fuerza de sujeción es de 50 N. Es compatible con brazos robóticos de 6 ejes.
Frecuencia alta
El tiempo de carrera más corto es de 0,5 s.
Alta precisión
La repetibilidad es de ±0,03 mm.
Carga útil elevada
Peso de sujeción recomendado ≤1 kg
Conectar y usar
Pinza eléctrica especialmente diseñada para robots de 6 ejes.
Cola intercambiable
Su extremo posterior es modificable para adaptarse a diferentes necesidades.
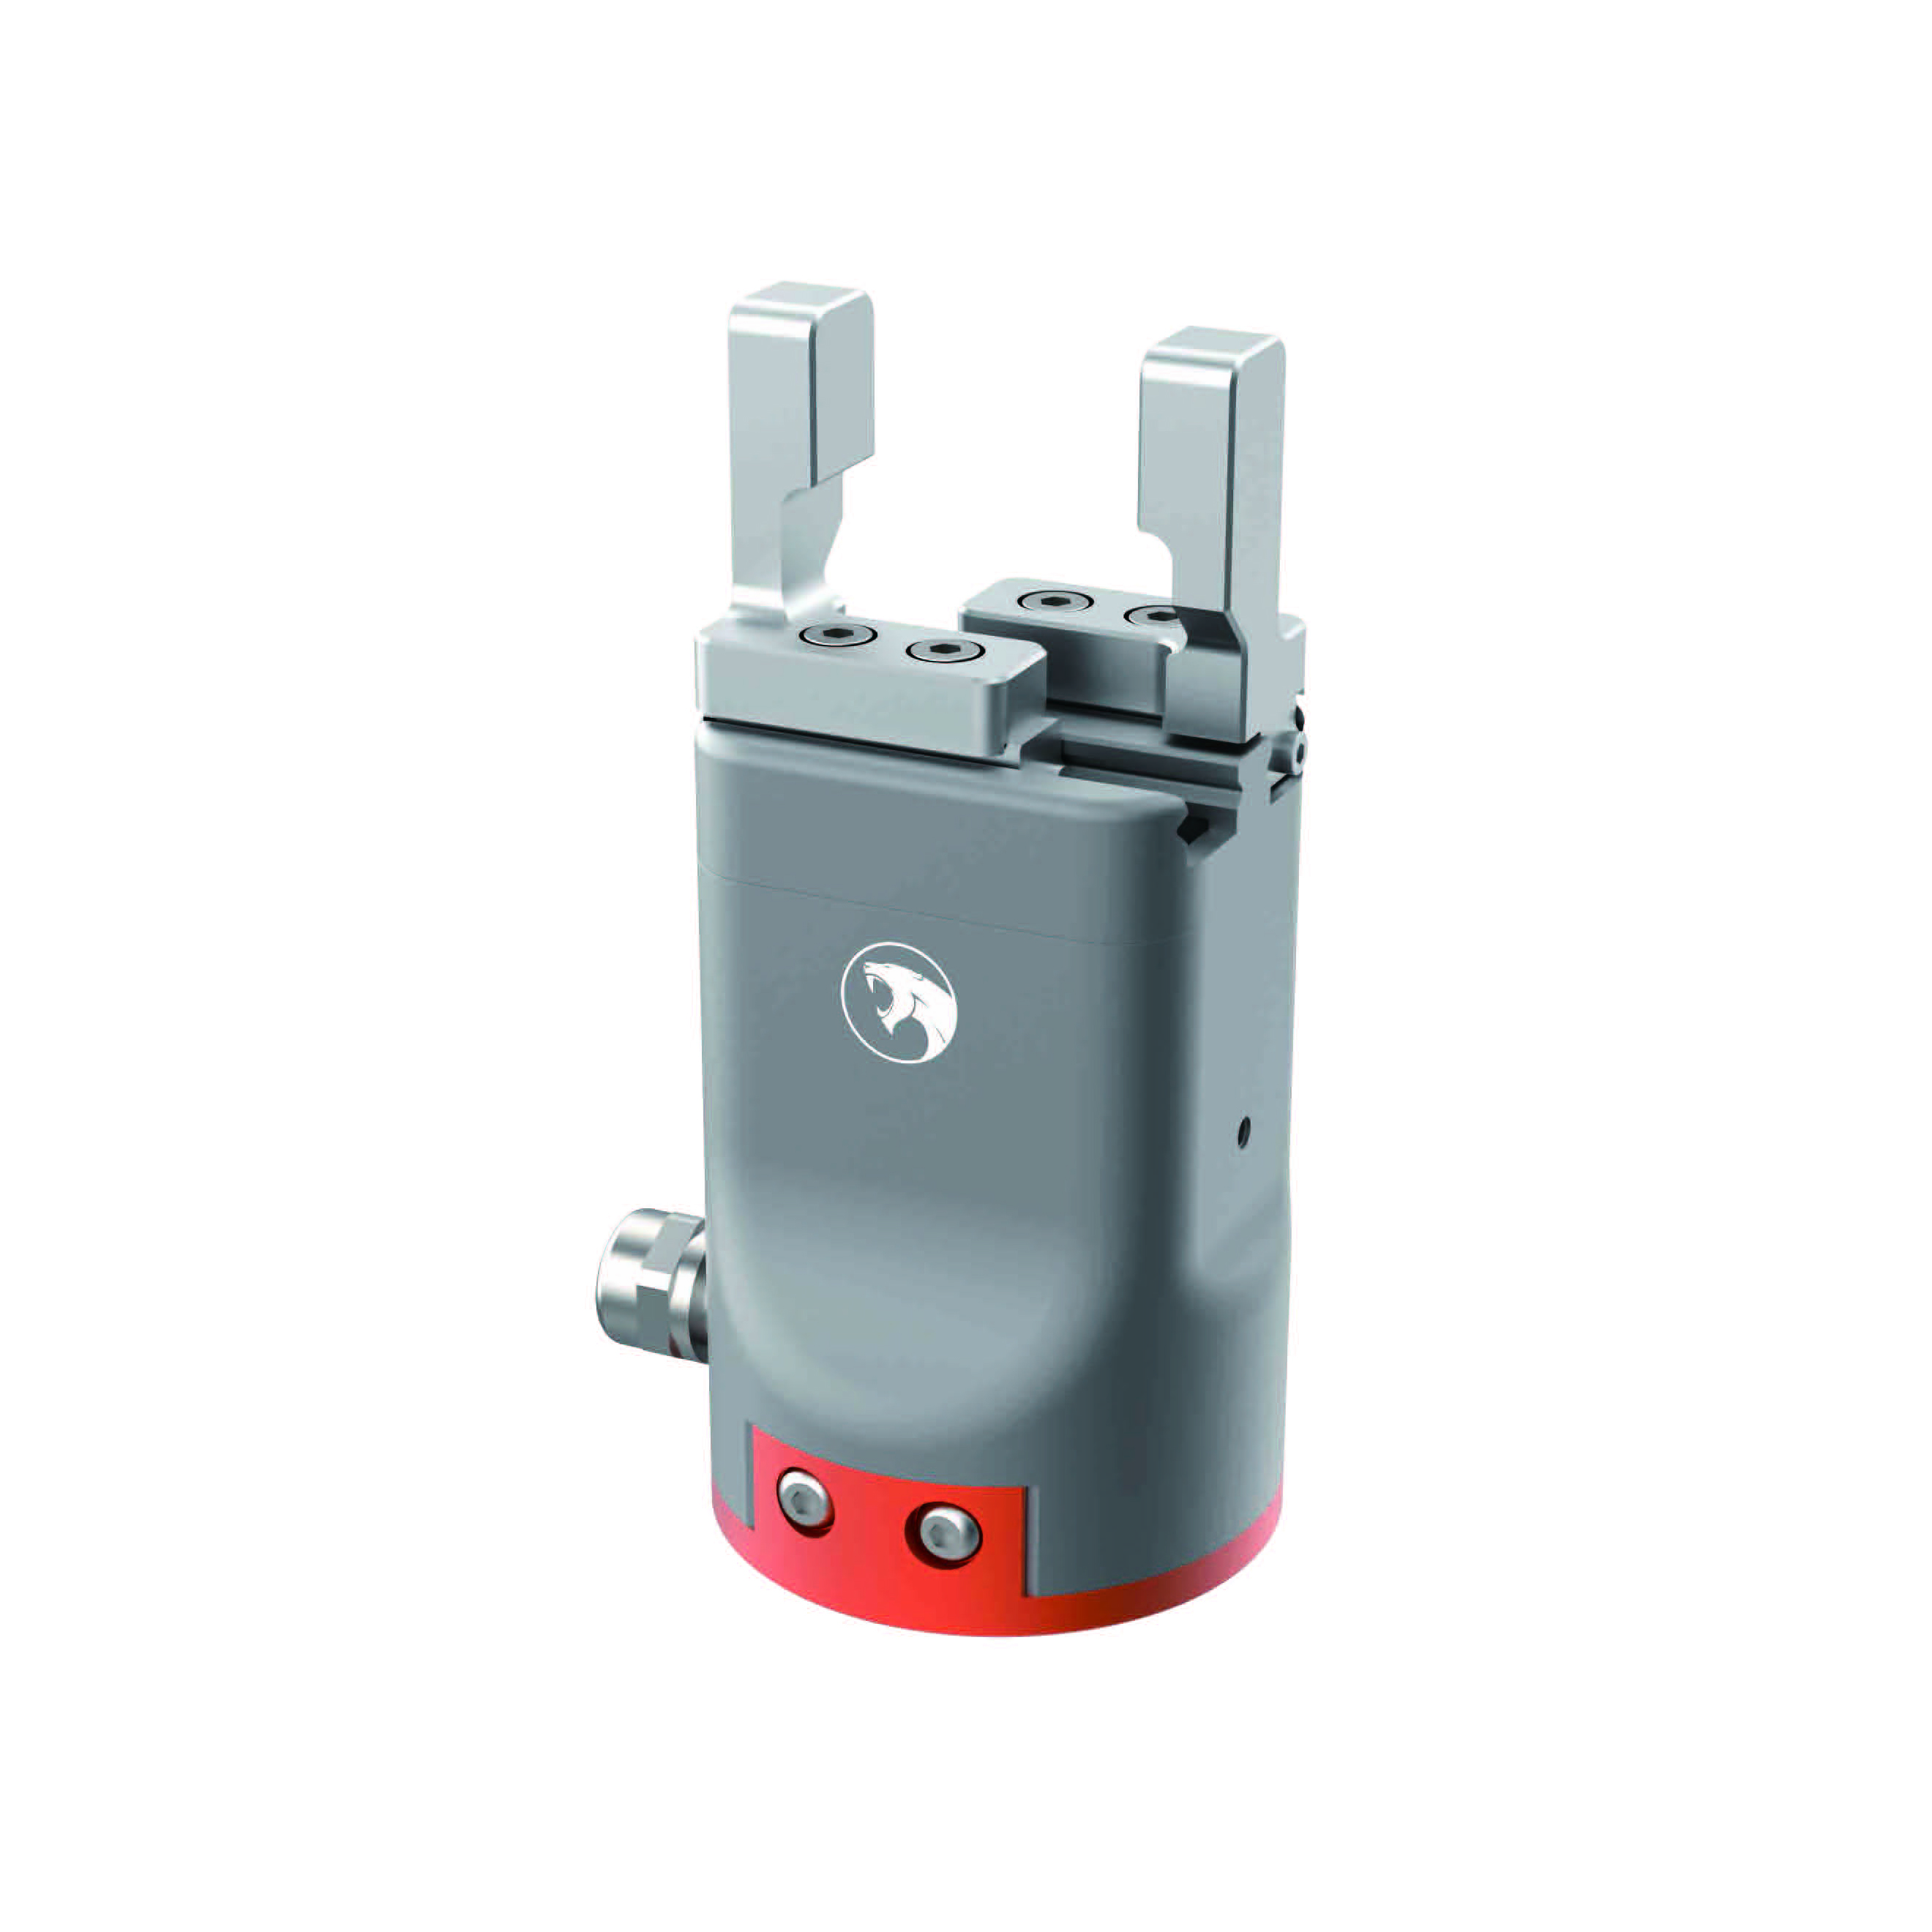
Sujeción suave
Puede sujetar objetos frágiles y deformados.
● Impulsar una revolución en la sustitución de las pinzas neumáticas por pinzas eléctricas, siendo la primera pinza eléctrica con sistema servo integrado en China.
● Reemplazo perfecto para compresor de aire + filtro + válvula solenoide + válvula de mariposa + pinza neumática
● Vida útil de múltiples ciclos, en consonancia con el cilindro japonés tradicional.
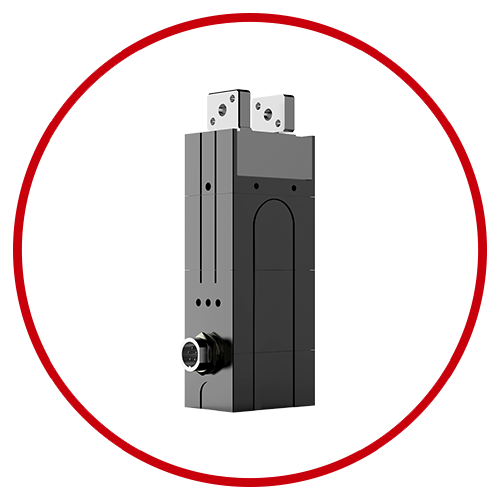
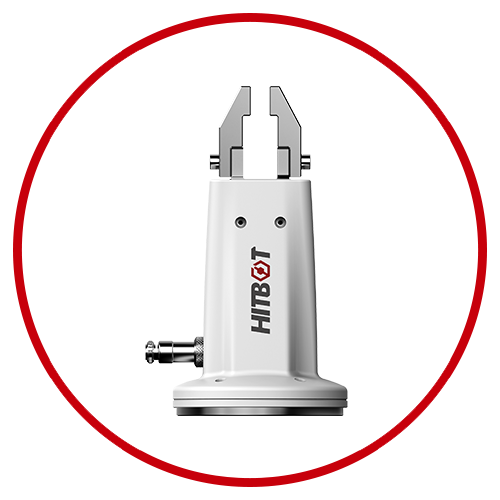
Parámetro de especificación
| Modelo n.° Z-EFG-C35 | Parámetros |
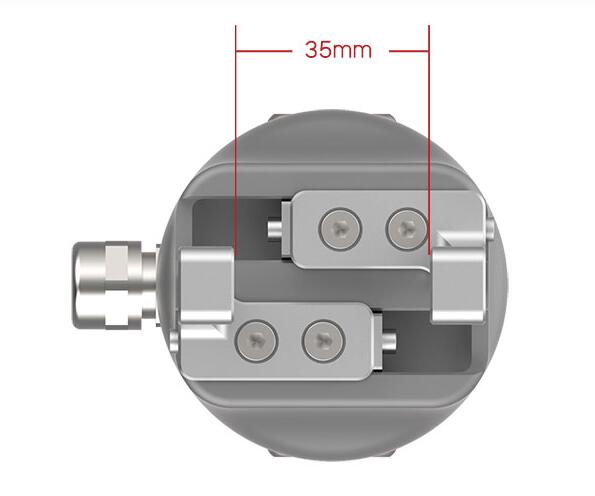
| accidente cerebrovascular total | Ajustable a 35 mm |
| Fuerza de agarre | Ajustable de 15 a 50 N |
| Repetibilidad | ±0,03 mm |
| Peso de agarre recomendado | ≤1 kg |
| Modo de transmisión | Cremallera + Guía esférica |
| Reposición de grasa de los componentes móviles | Cada seis meses o 1 millón de movimientos/tiempo |
| Tiempo de movimiento de carrera unidireccional | 0,5 s |
| Modo de movimiento | Dos dedos se mueven horizontalmente |
| Peso | 0,5 kg |
| Dimensiones (largo x ancho x alto) | 63*63*95 mm |
| Tensión de funcionamiento | 24V±10% |
| Corriente nominal | 0,3A |
| Corriente máxima | 1A |
| Fuerza | 8W |
| Clase de protección | IP20 |
| Tipo de motor | CC sin escobillas |
| Rango de temperatura de funcionamiento | 5-55℃ |
| Rango de humedad de funcionamiento | HR35-80 (Sin heladas) |
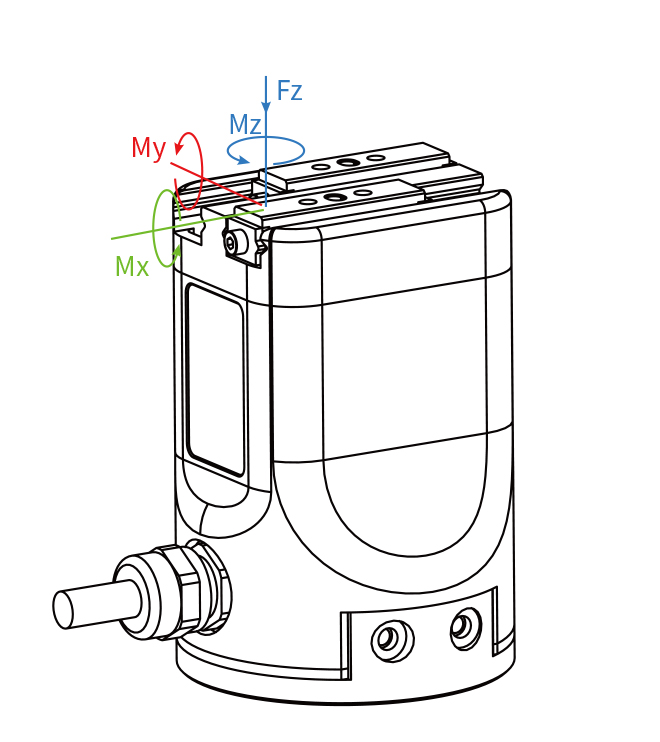
| Carga estática admisible en dirección vertical | |
| Fz: | 150N |
| Par admisible | |
| Mx: | 2,5 Nm |
| Mi: | 2 Nm |
| Sra. | 3 Nm |
Control y sistema de conducción integrados en el interior.
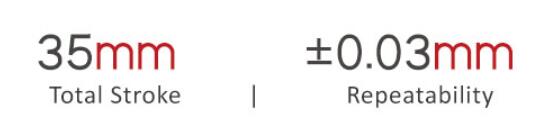
La pinza eléctrica Z-EFG-C35 incorpora un sistema servo integrado, su recorrido total es de 35 mm, la fuerza de sujeción es de 15-50 N, tanto el recorrido como la fuerza de sujeción son ajustables y su repetibilidad es de ±0,03 mm.
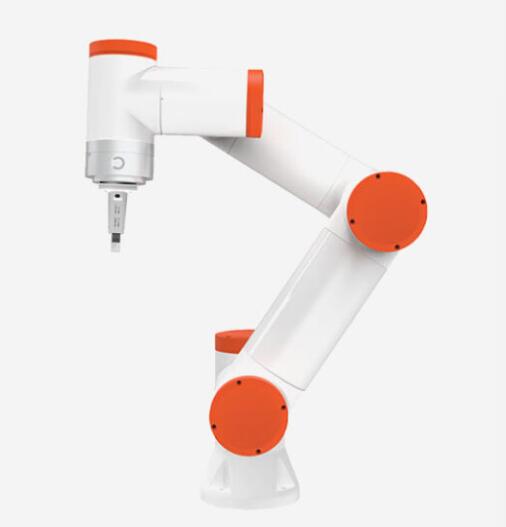
Compatible con brazos robóticos de seis ejes.
El producto es compatible con brazos robóticos de 6 ejes, lo que permite su uso inmediato (plug and play). El tiempo de recorrido mínimo es de tan solo 0,5 s, lo que satisface los requisitos de sujeción rápida y estable de la línea de producción.
Tamaño pequeño, fácil de instalar
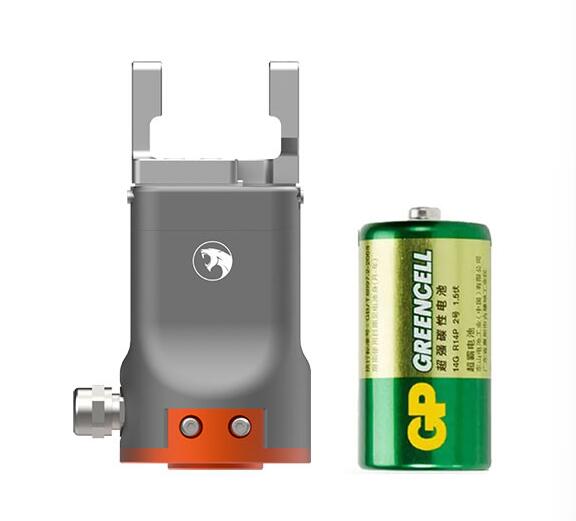
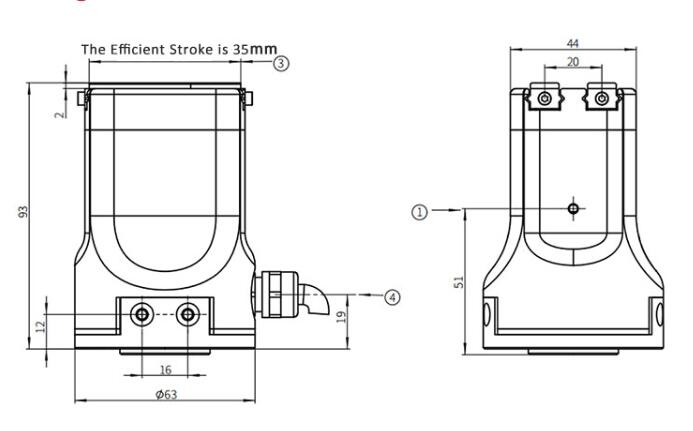
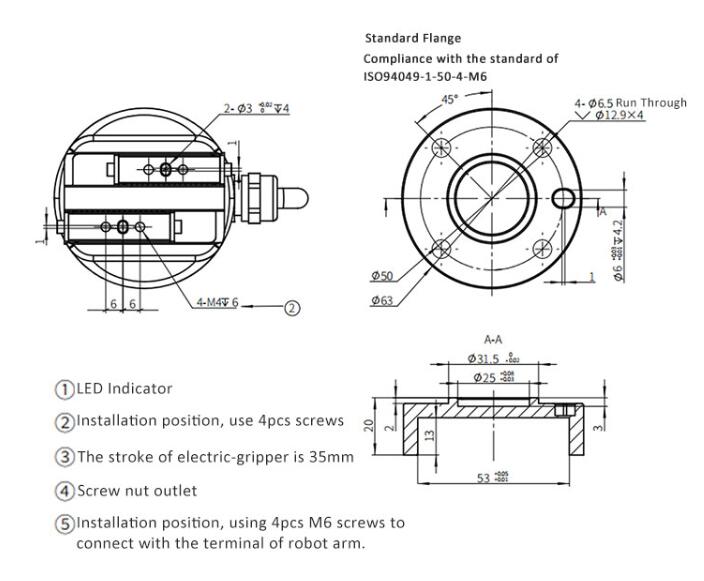
El tamaño del producto Z-EFG-C35 es de tan solo 63 x 63 x 95 mm (largo x ancho x alto), es pequeño y se puede instalar en entornos reducidos.
Reacción rápida, precisión para el control de la fuerza.
Su mecanismo es de tipo paralelo de 2 dedos, con protección IP20 contra el agua. La parte de sujeción de sus terminales se puede cambiar en cualquier momento, y los clientes pueden ajustar la abrazadera según los requisitos de producción.
Múltiples modos de control, fácil de usar.
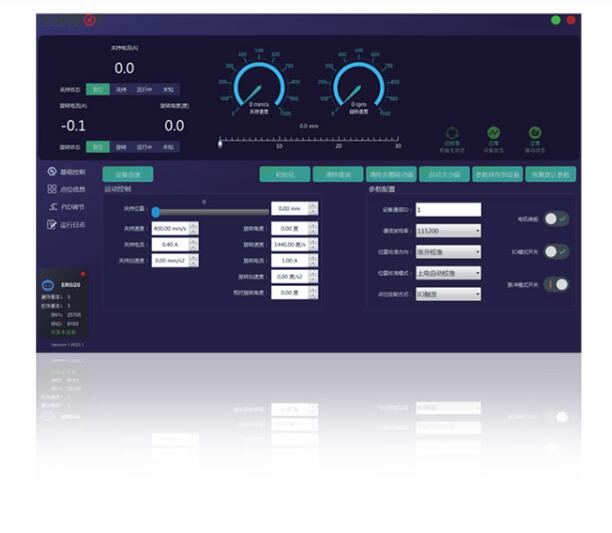
La configuración del Z-EFG-C35 es sencilla, cuenta con numerosos modos de control, incluidos 485 (Modbus RTU), Pulse y E/S, y es compatible con el sistema de control principal PLC.
Desplazamiento del centro de gravedad de la carga
Nuestro negocio
Categorías de productos
-

DH ROBOTICS SERVO ELÉCTRICA PINZA DE GARRAS SERVADO SERIE CG – ...
-
SERIE DE PINZAS ELÉCTRICAS HITBOT – Z-EFG-13...
-

DH ROBOTICS SERVO ELÉCTRICA PINZA DE GARBANZO SERIE RGD –...
-

Pinza eléctrica servoaccionada DH Robotics serie PGE –...
-
SERIE PINZAS ELÉCTRICAS HITBOT – Z-EFG-12 Paral...
-
SERIE DE PINZAS ELÉCTRICAS HITBOT – Z-EFG-10...